摘要
针对桂北丘陵山地、黏湿农田等复杂作业场景下,传统轮式红薯收获机易打滑下陷、薯块损伤率高,且国内现有收获装备多依赖燃油动力、功能单一的问题,本研究以小规模种植户高效低损收获需求为导向,设计一款履带式绿色能源红薯收获机。研究旨在替代人工切茎、挖掘、振土等繁琐工序,实现红薯收获全流程自动化,填补丘陵黏湿地区红薯机械化收获的技术空白,同时响应绿色农业发展需求,降低作业污染与农户成本。
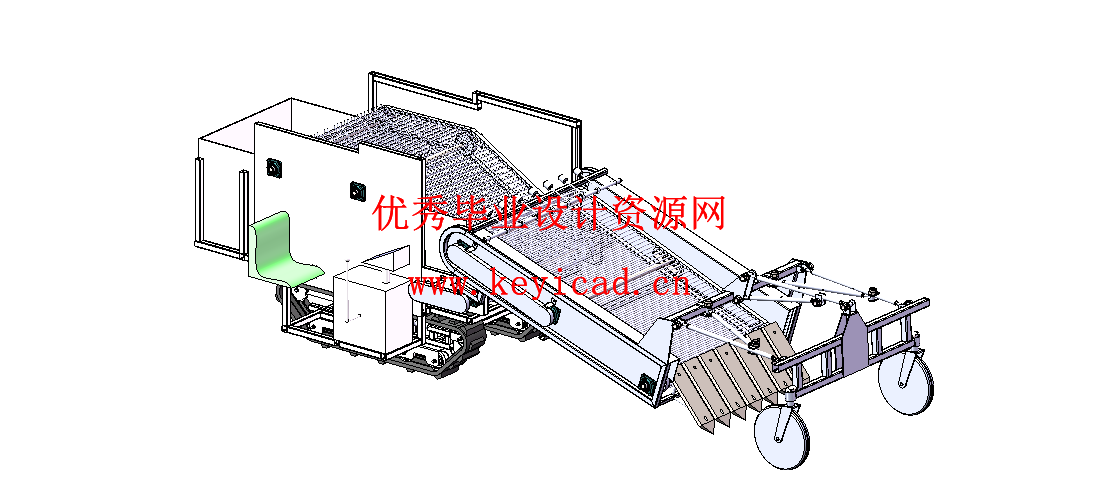
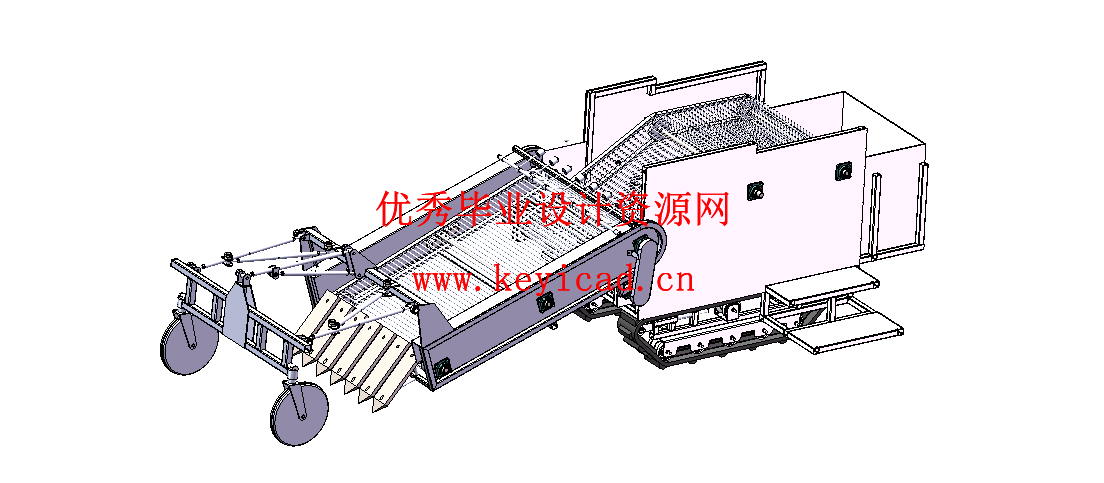
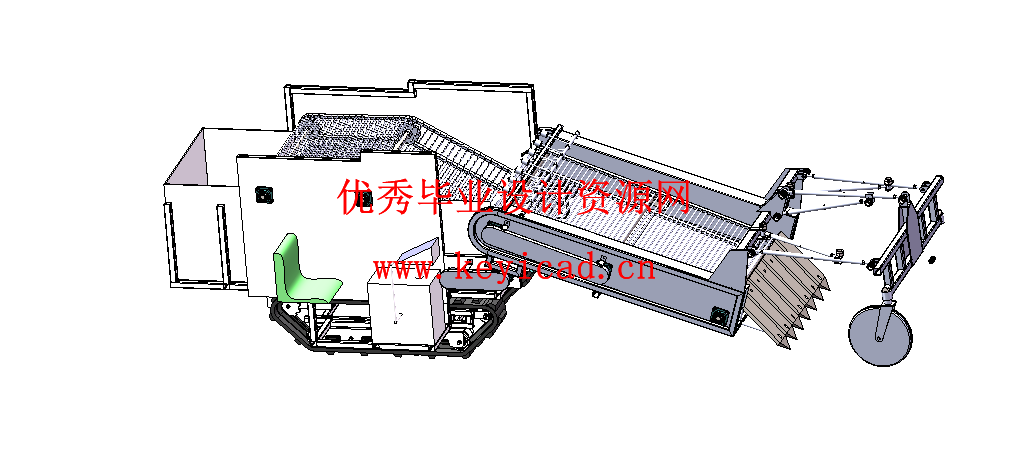
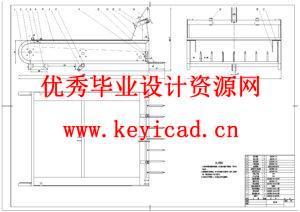
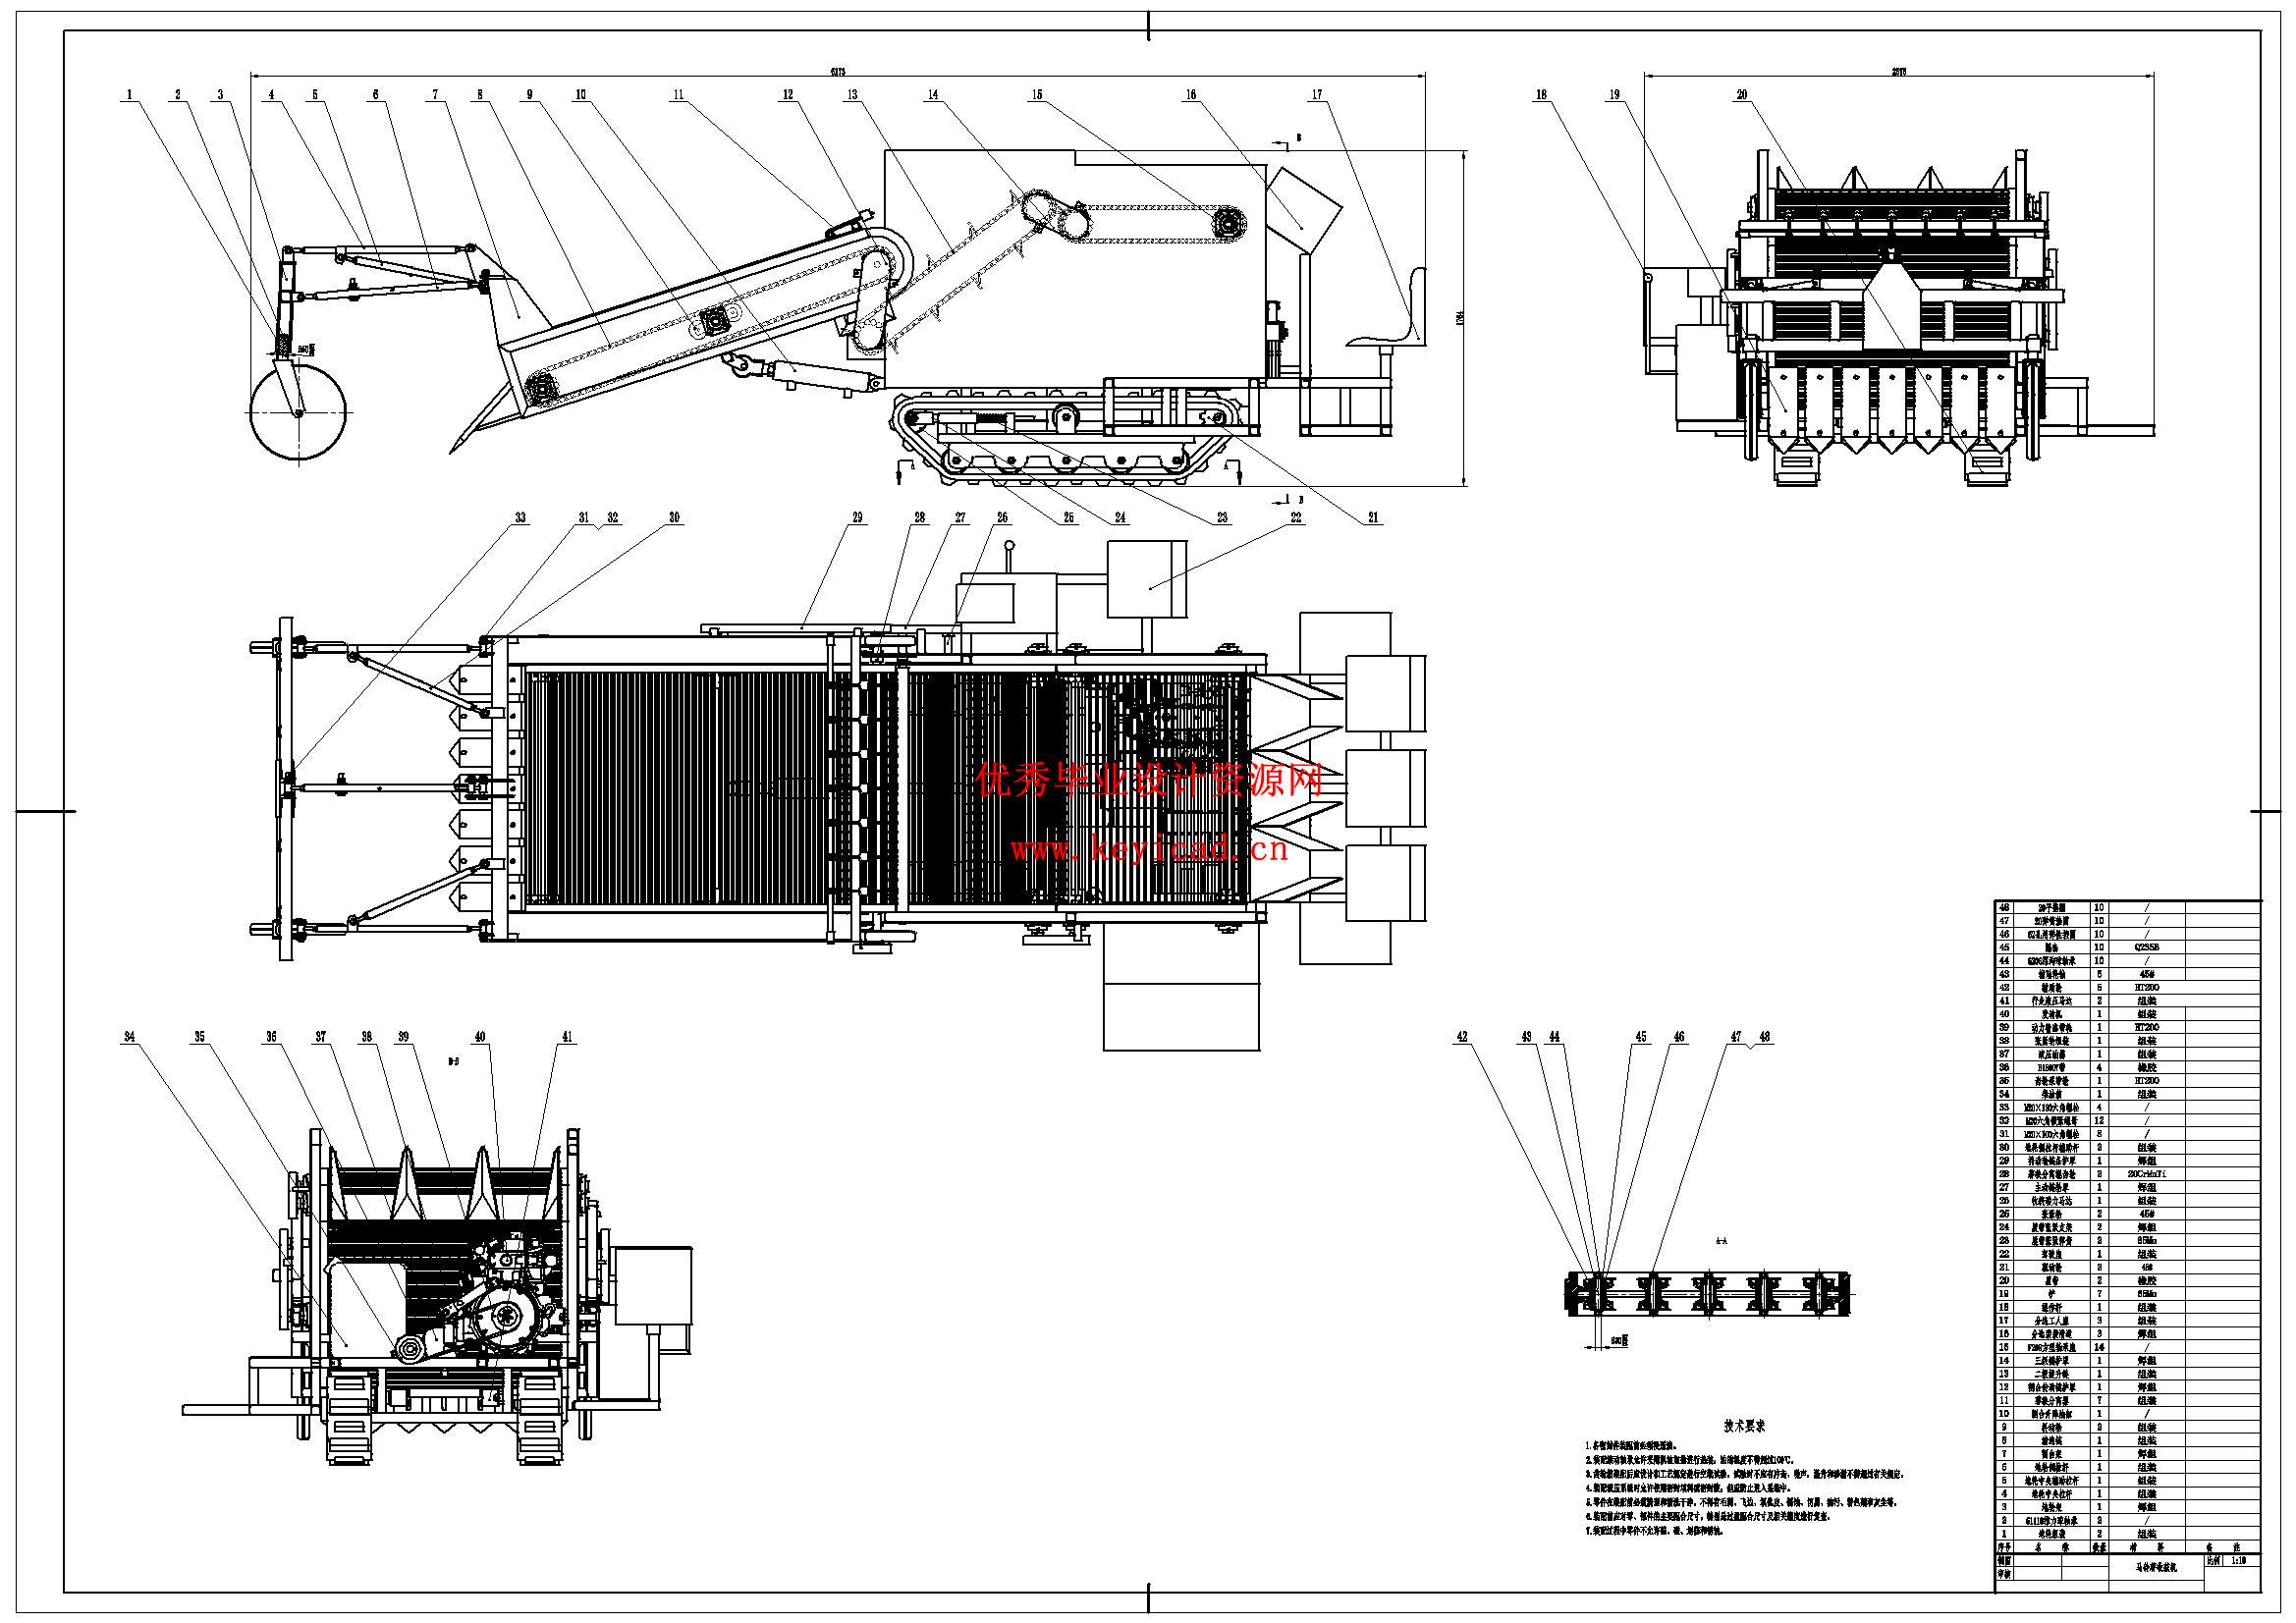
整机设计深度融合红薯垄作农艺要求,核心结构凸显针对性与创新性:采用履带式行走机构,通过增大接地面积降低接地比压,解决传统轮式设备在黏湿土壤的通过性难题;动力传动系统选用链传动,适配挖掘、振动输送等多部件分散布置需求,保障动力传递稳定;创新设计 7 片并列式挖掘铲,适配 70-80cm 垄距与 25-30cm 薯块埋深,配合振动上料杆与输送杆实现薯土分级分离,减少薯块碰撞损伤;动力源采用磷酸铁锂电池组,兼顾续航能力与田间环境适应性,避免燃油机型的污染问题。
通过有限元仿真对核心部件挖掘铲进行静力学验证,结果表明其强度与刚度满足田间作业要求,最大应力与变形均在安全范围,无塑性变形或断裂风险。该收获机结构简单、操作维护便捷,可有效提升红薯收获效率与商品价值,降低种植户劳动强度,适配中小地块及丘陵复杂地形。其研制对推动农业机械化在小规模生产中的普及、助力乡村振兴具有重要意义,也为同类根茎类作物收获装备的设计开发提供了有益参考。
关键词:履带式;红薯收获机;结构设计;仿真分析
目录
摘 要 II
ABSTRACT III
目录 I
1 绪论 2
1.1 选题的背景 2
1.2 选题的目的及意义 3
1.3 国内外研究现状 3
1.3.1 国外研究现状 3
1.3.2 国内研究现状 4
1.4 主要研究内容 5
2 履带式红薯收获机总体方案设计 7
2.1 红薯种植农艺 7
2.2 红薯基本物理参数 8
2.2.1红薯植株物理参数 8
2.2.2红薯根茎形状尺寸 8
2.2.3红薯薯块力学与物理特性 8
2.3 总体设计方案 9
2.4工作原理 10
3 履带式红薯收获机总体结构设计 12
3.1 履带式红薯收获机电池计算 12
3.1.1基础参数 12
3.1.2各耗电部件功率计算 12
3.1.3 整机总功率与电池参数计算 13
3.2履带设计计算 14
3.2.1牵引性能计算 14
3.2.2转向最大驱动力矩的分析与计算 15
3.3.3承重轮设计 19
3.3挖掘铲设计 22
4 关键零部件有限元仿真 28
4.1 有限元软件介绍 28
4.2有限元模型简化 29
4.3 挖掘铲材料选择 30
4.4挖掘铲网格划分 30
4.5挖掘铲约束载荷施加 31
4.6 结果分析 32
结 论 35
致 谢 30
参考文献 30
说明书
三维模型
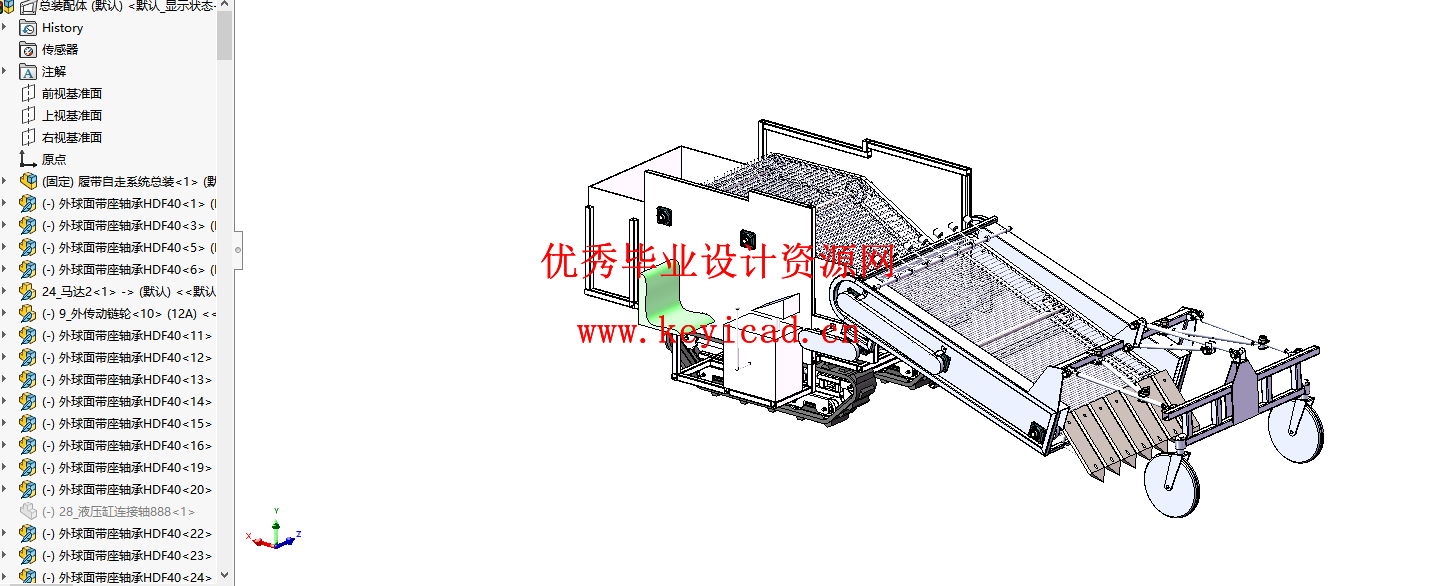
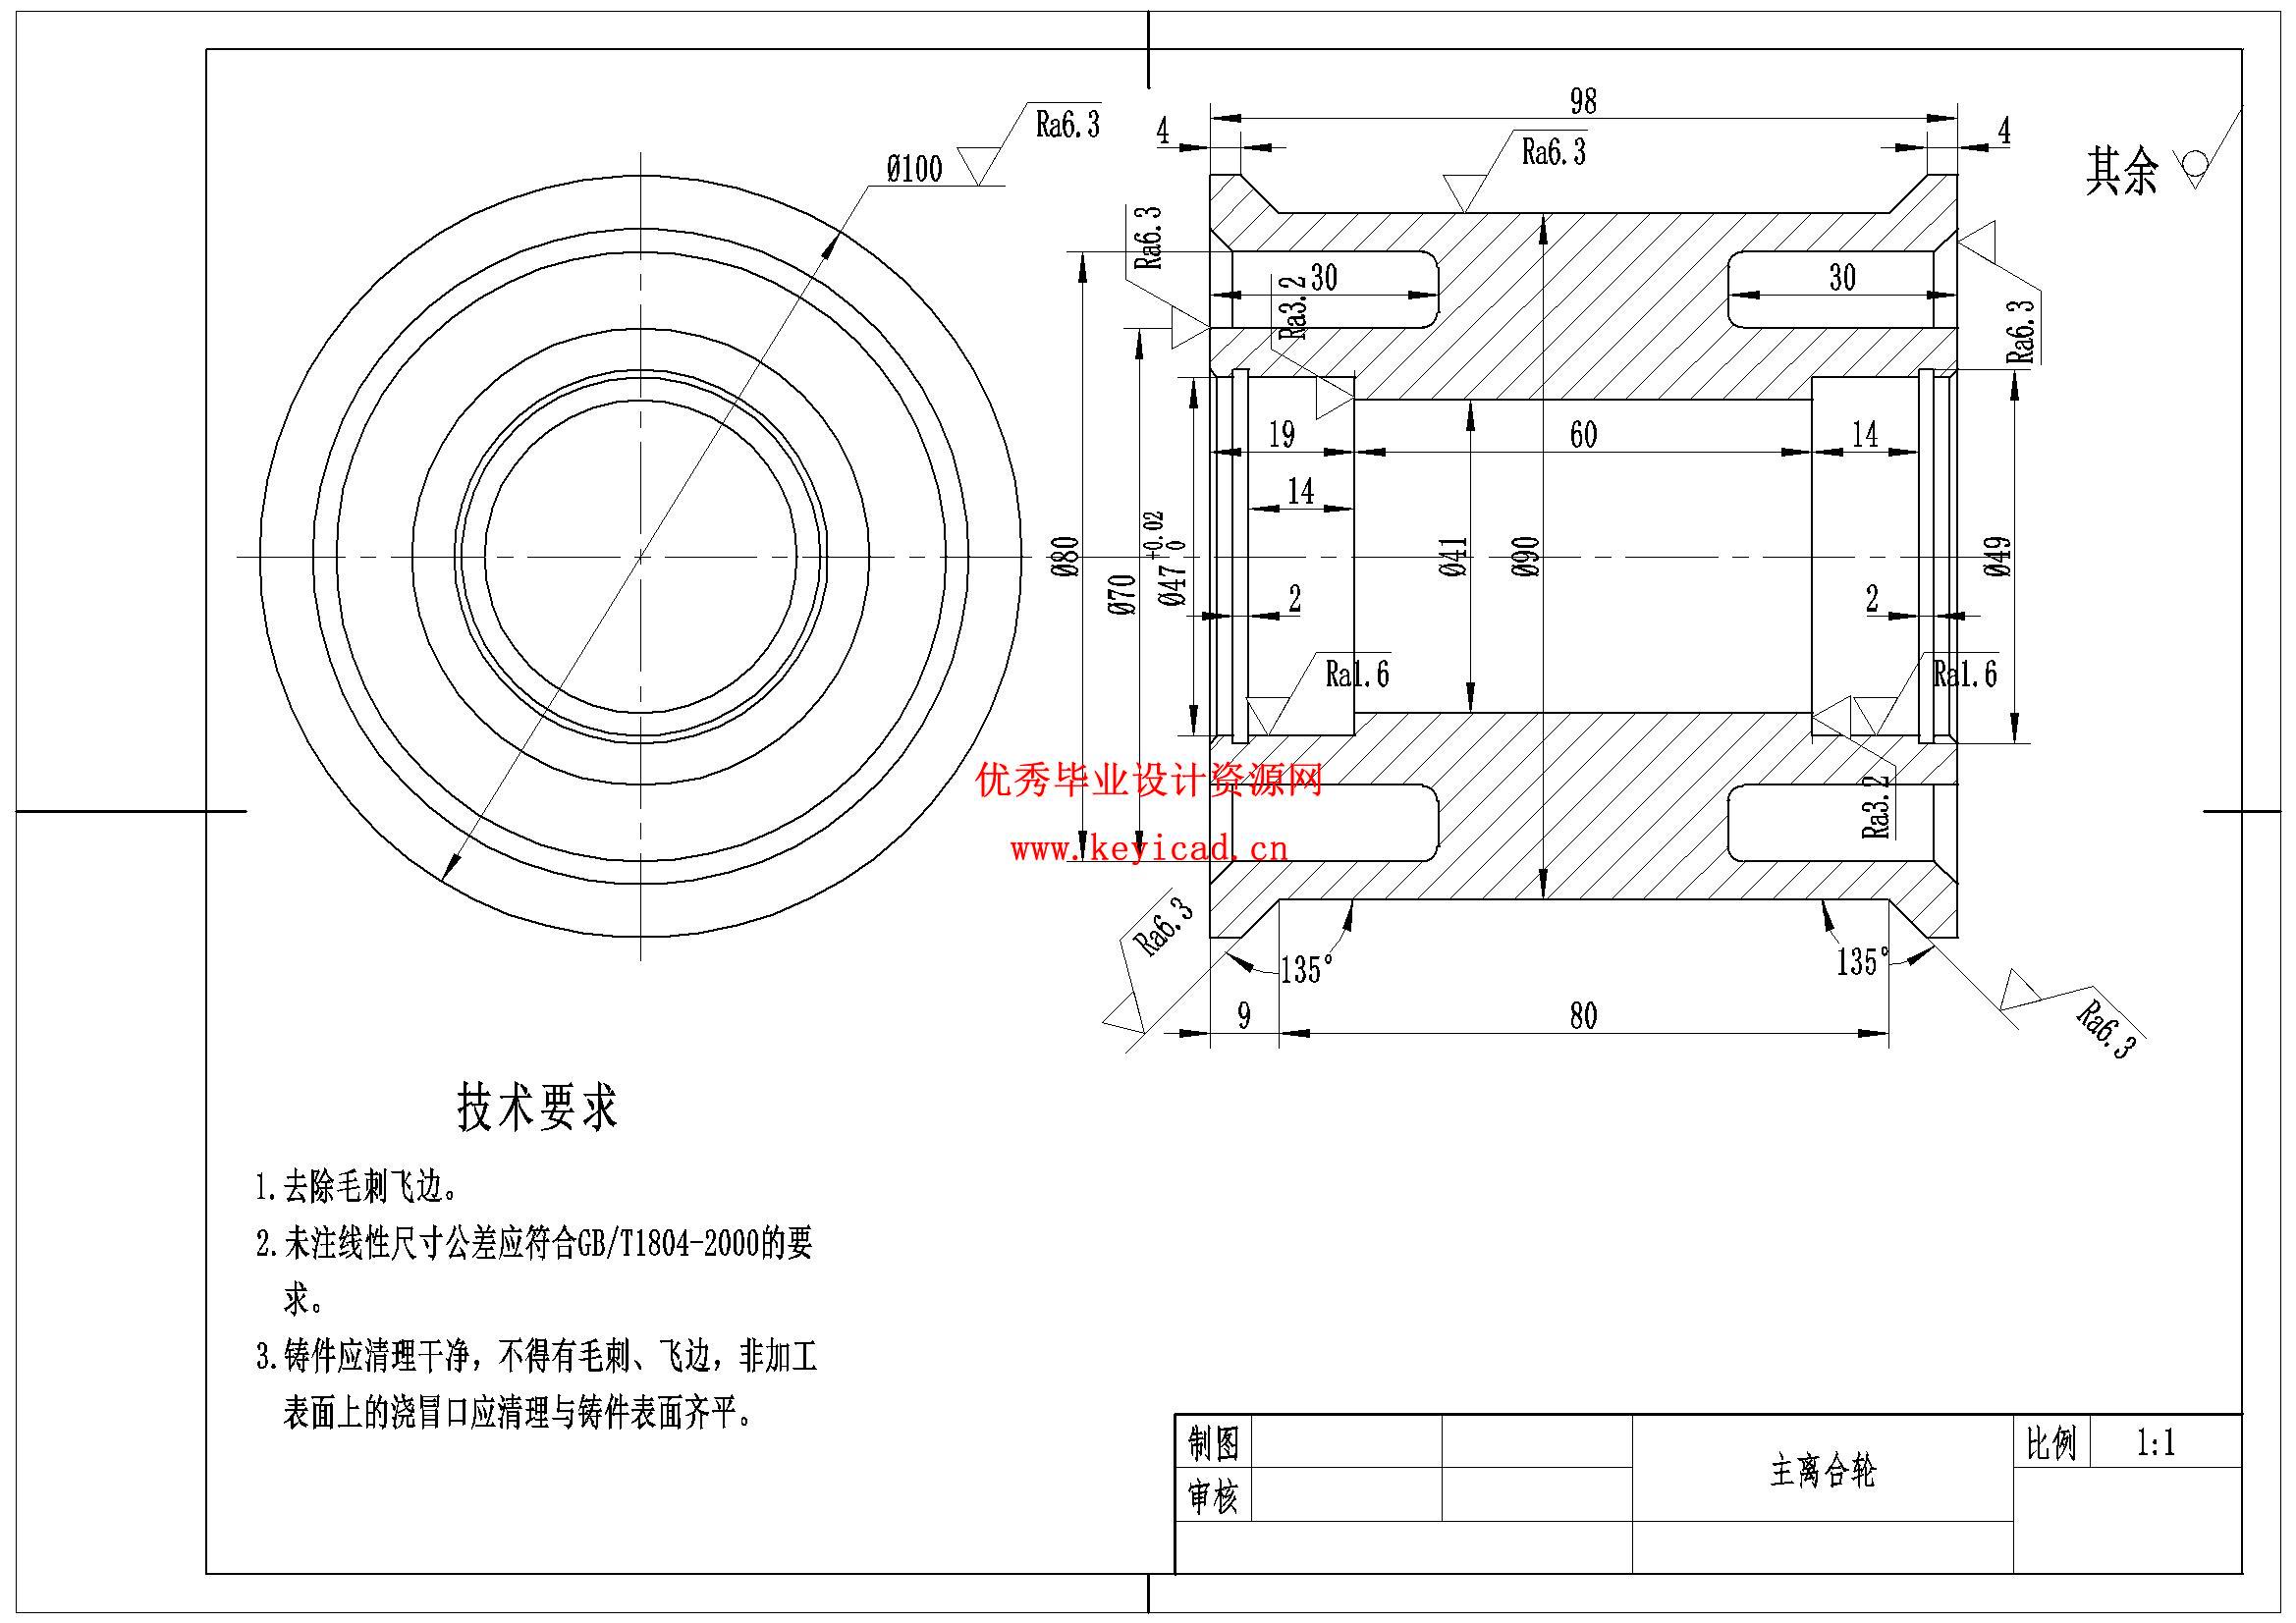
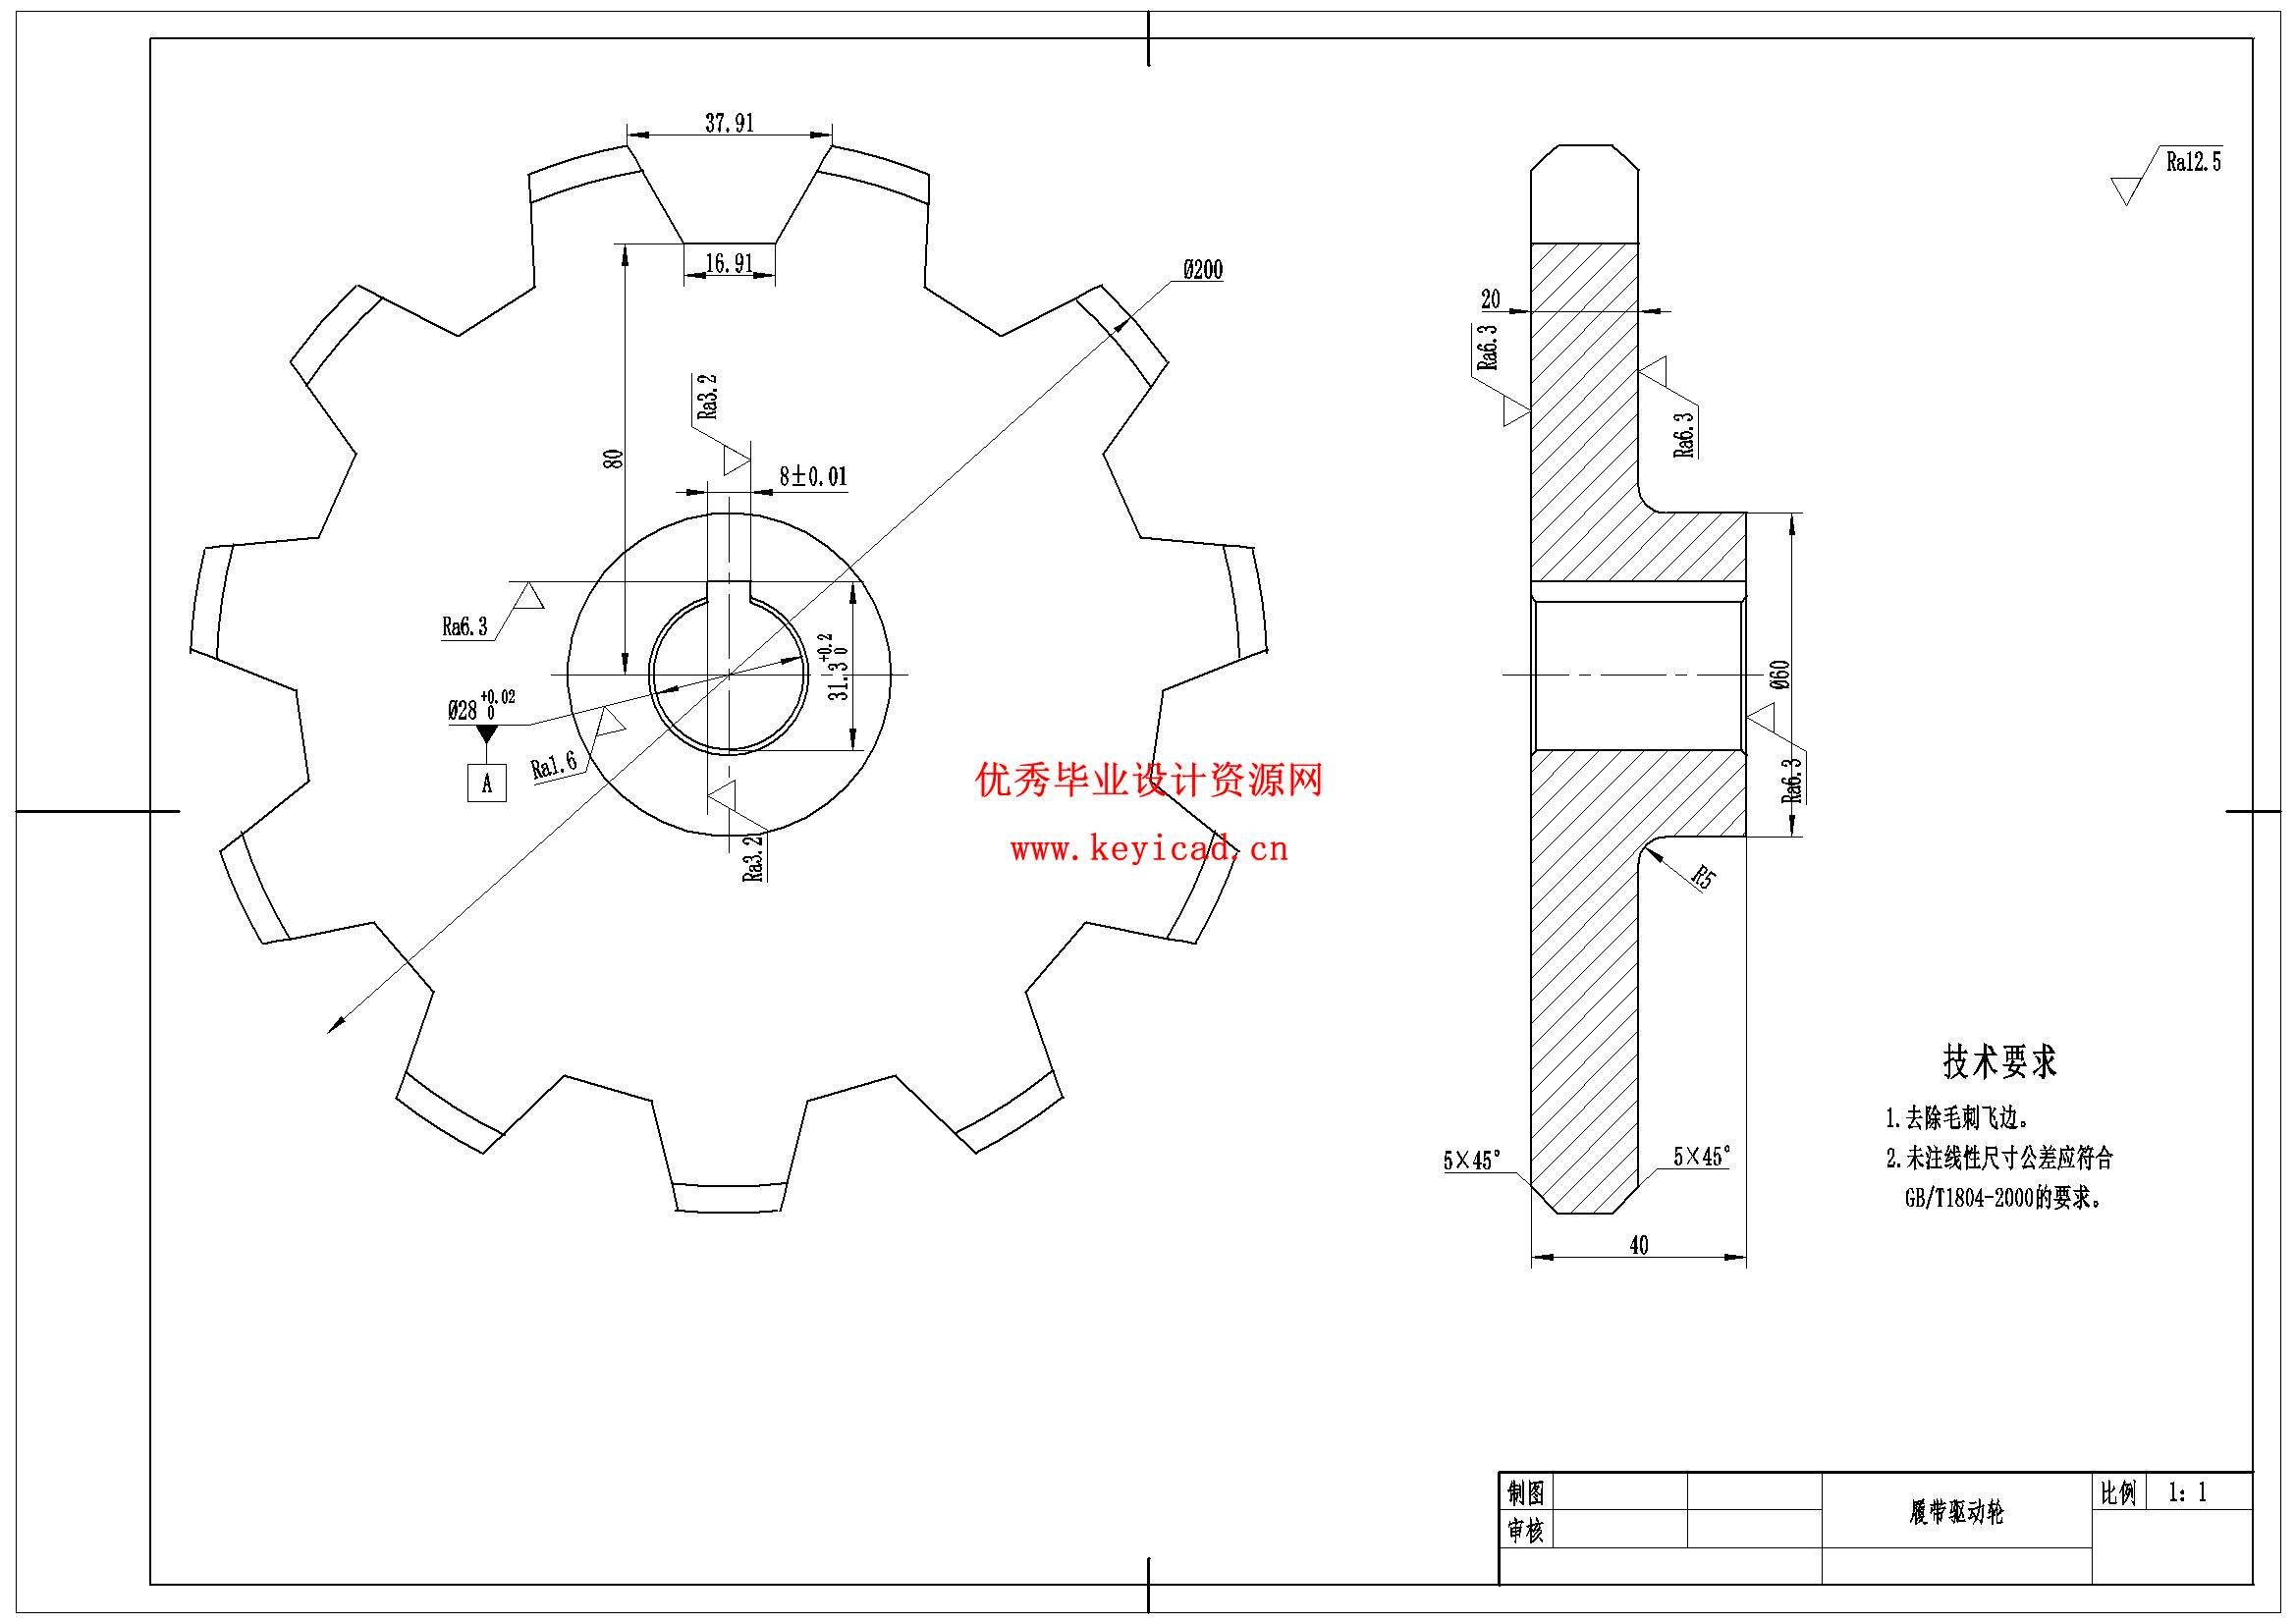
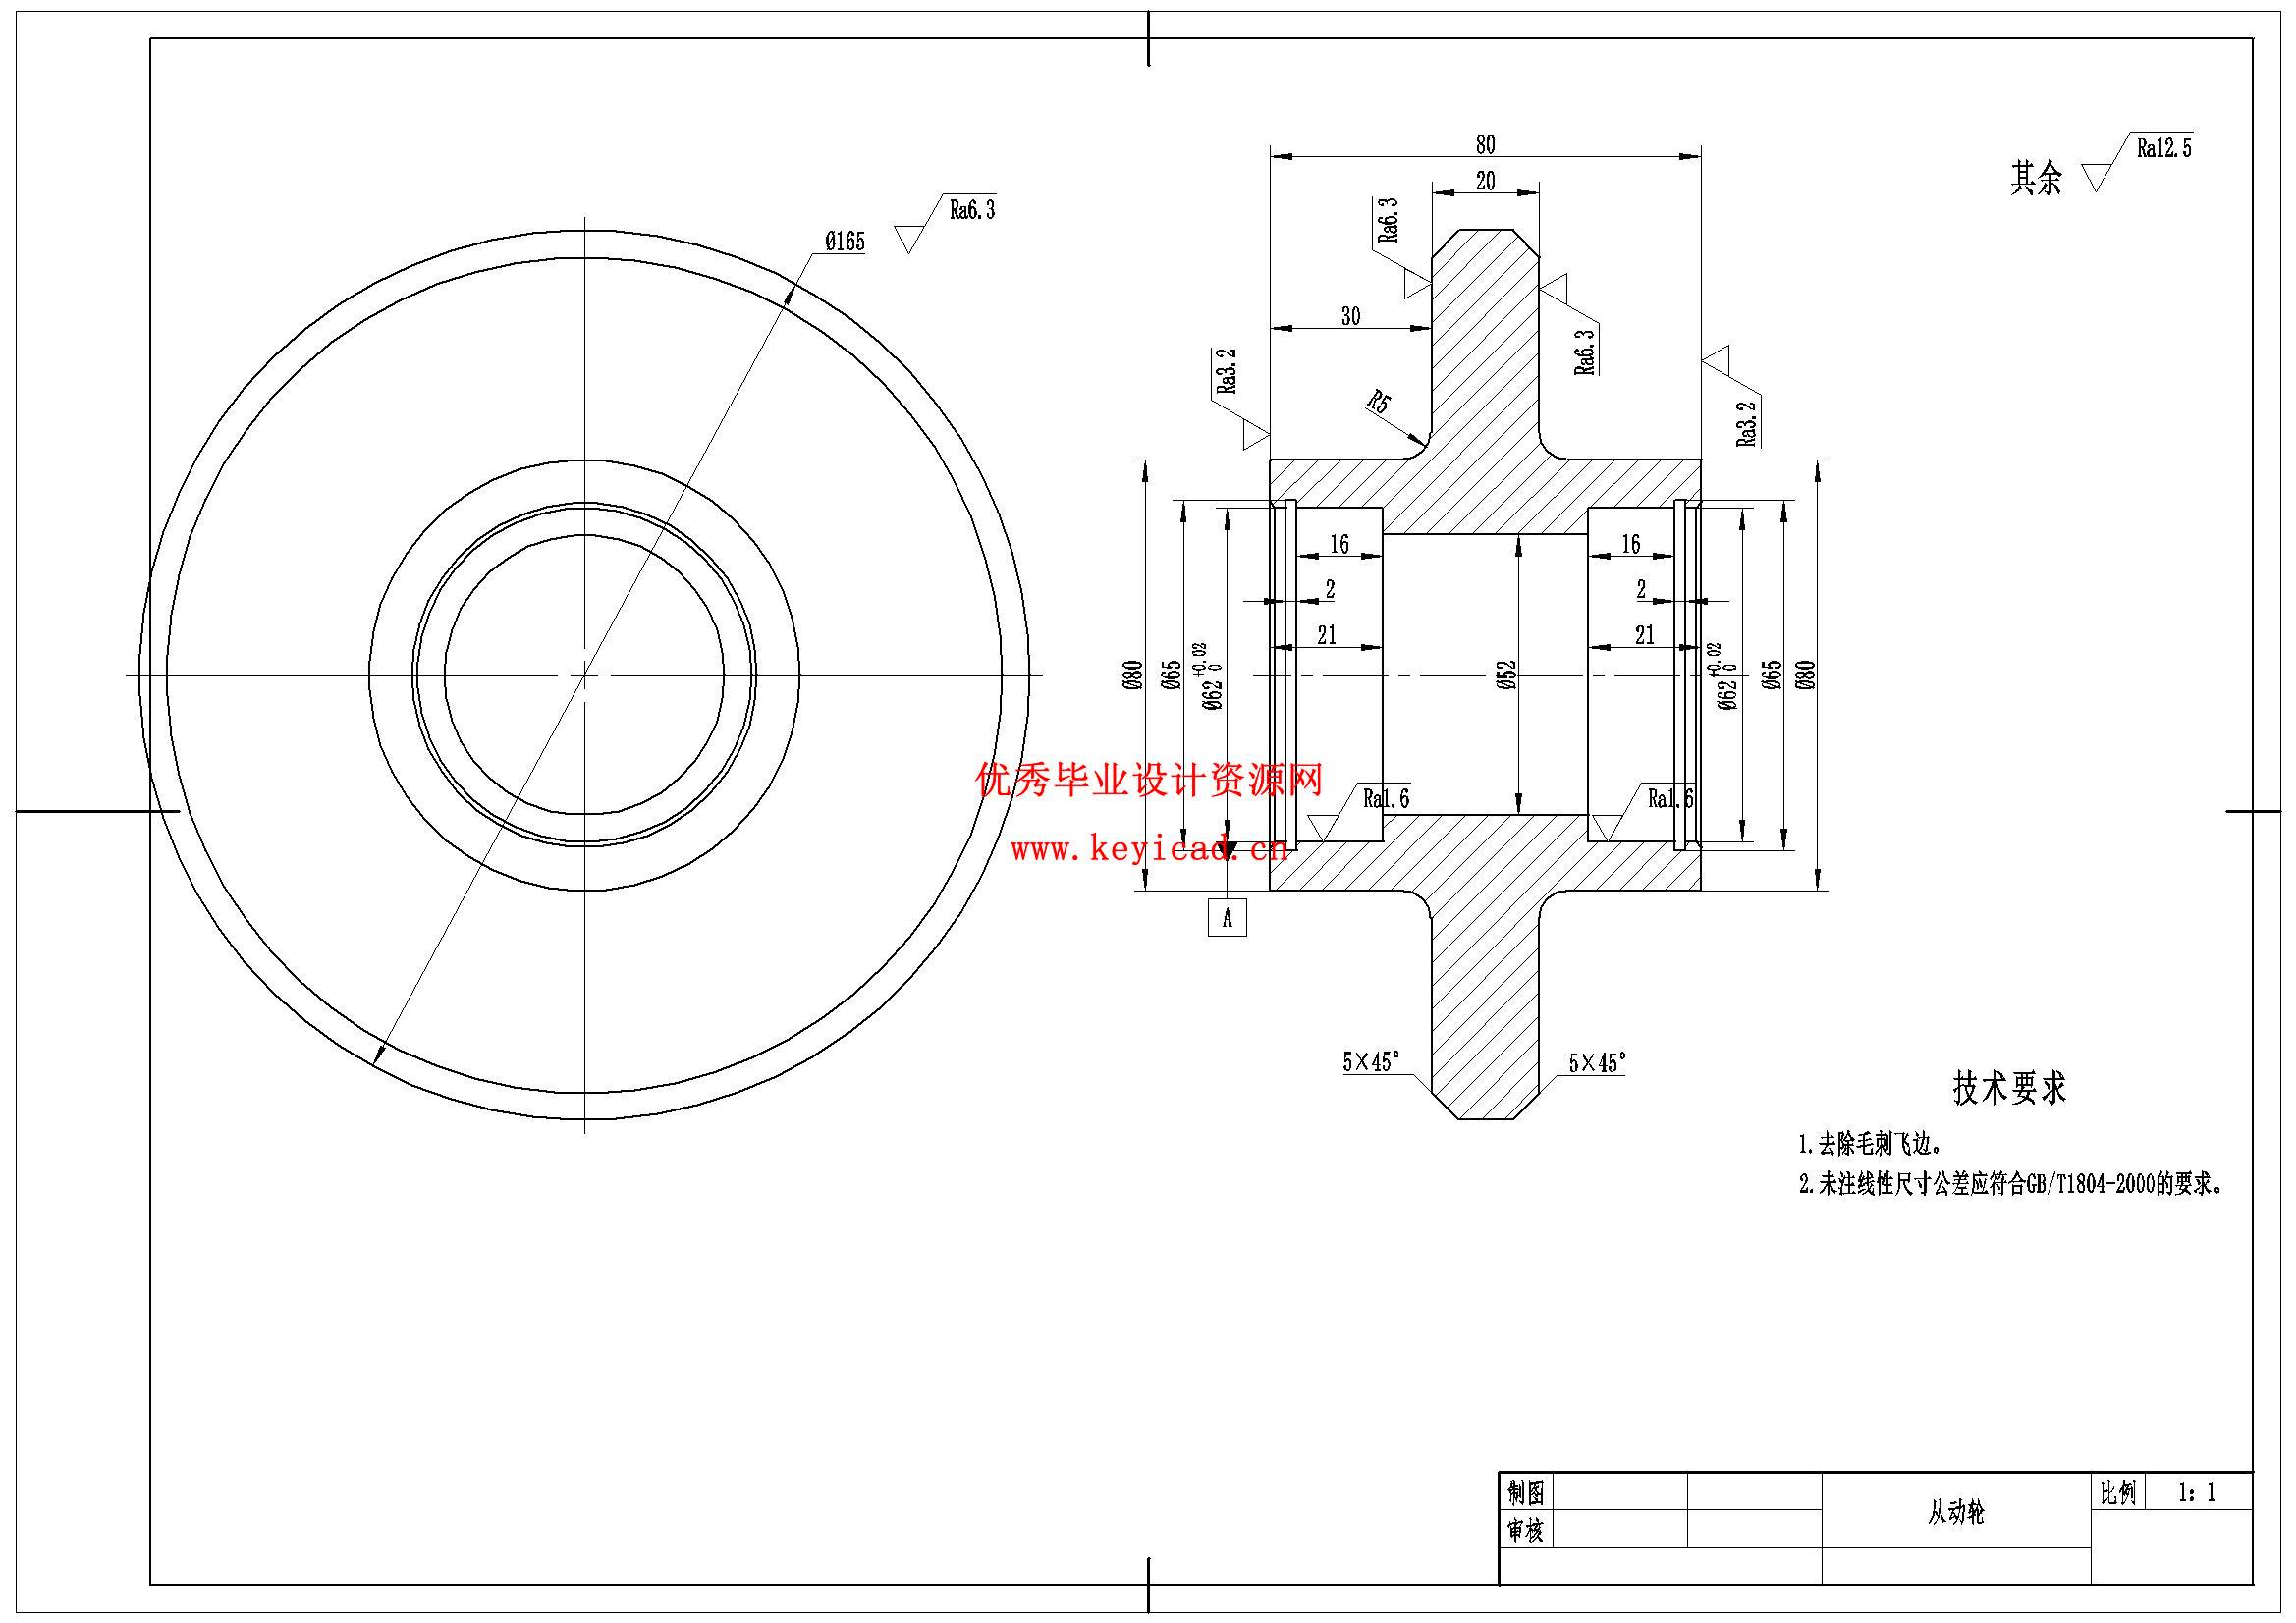
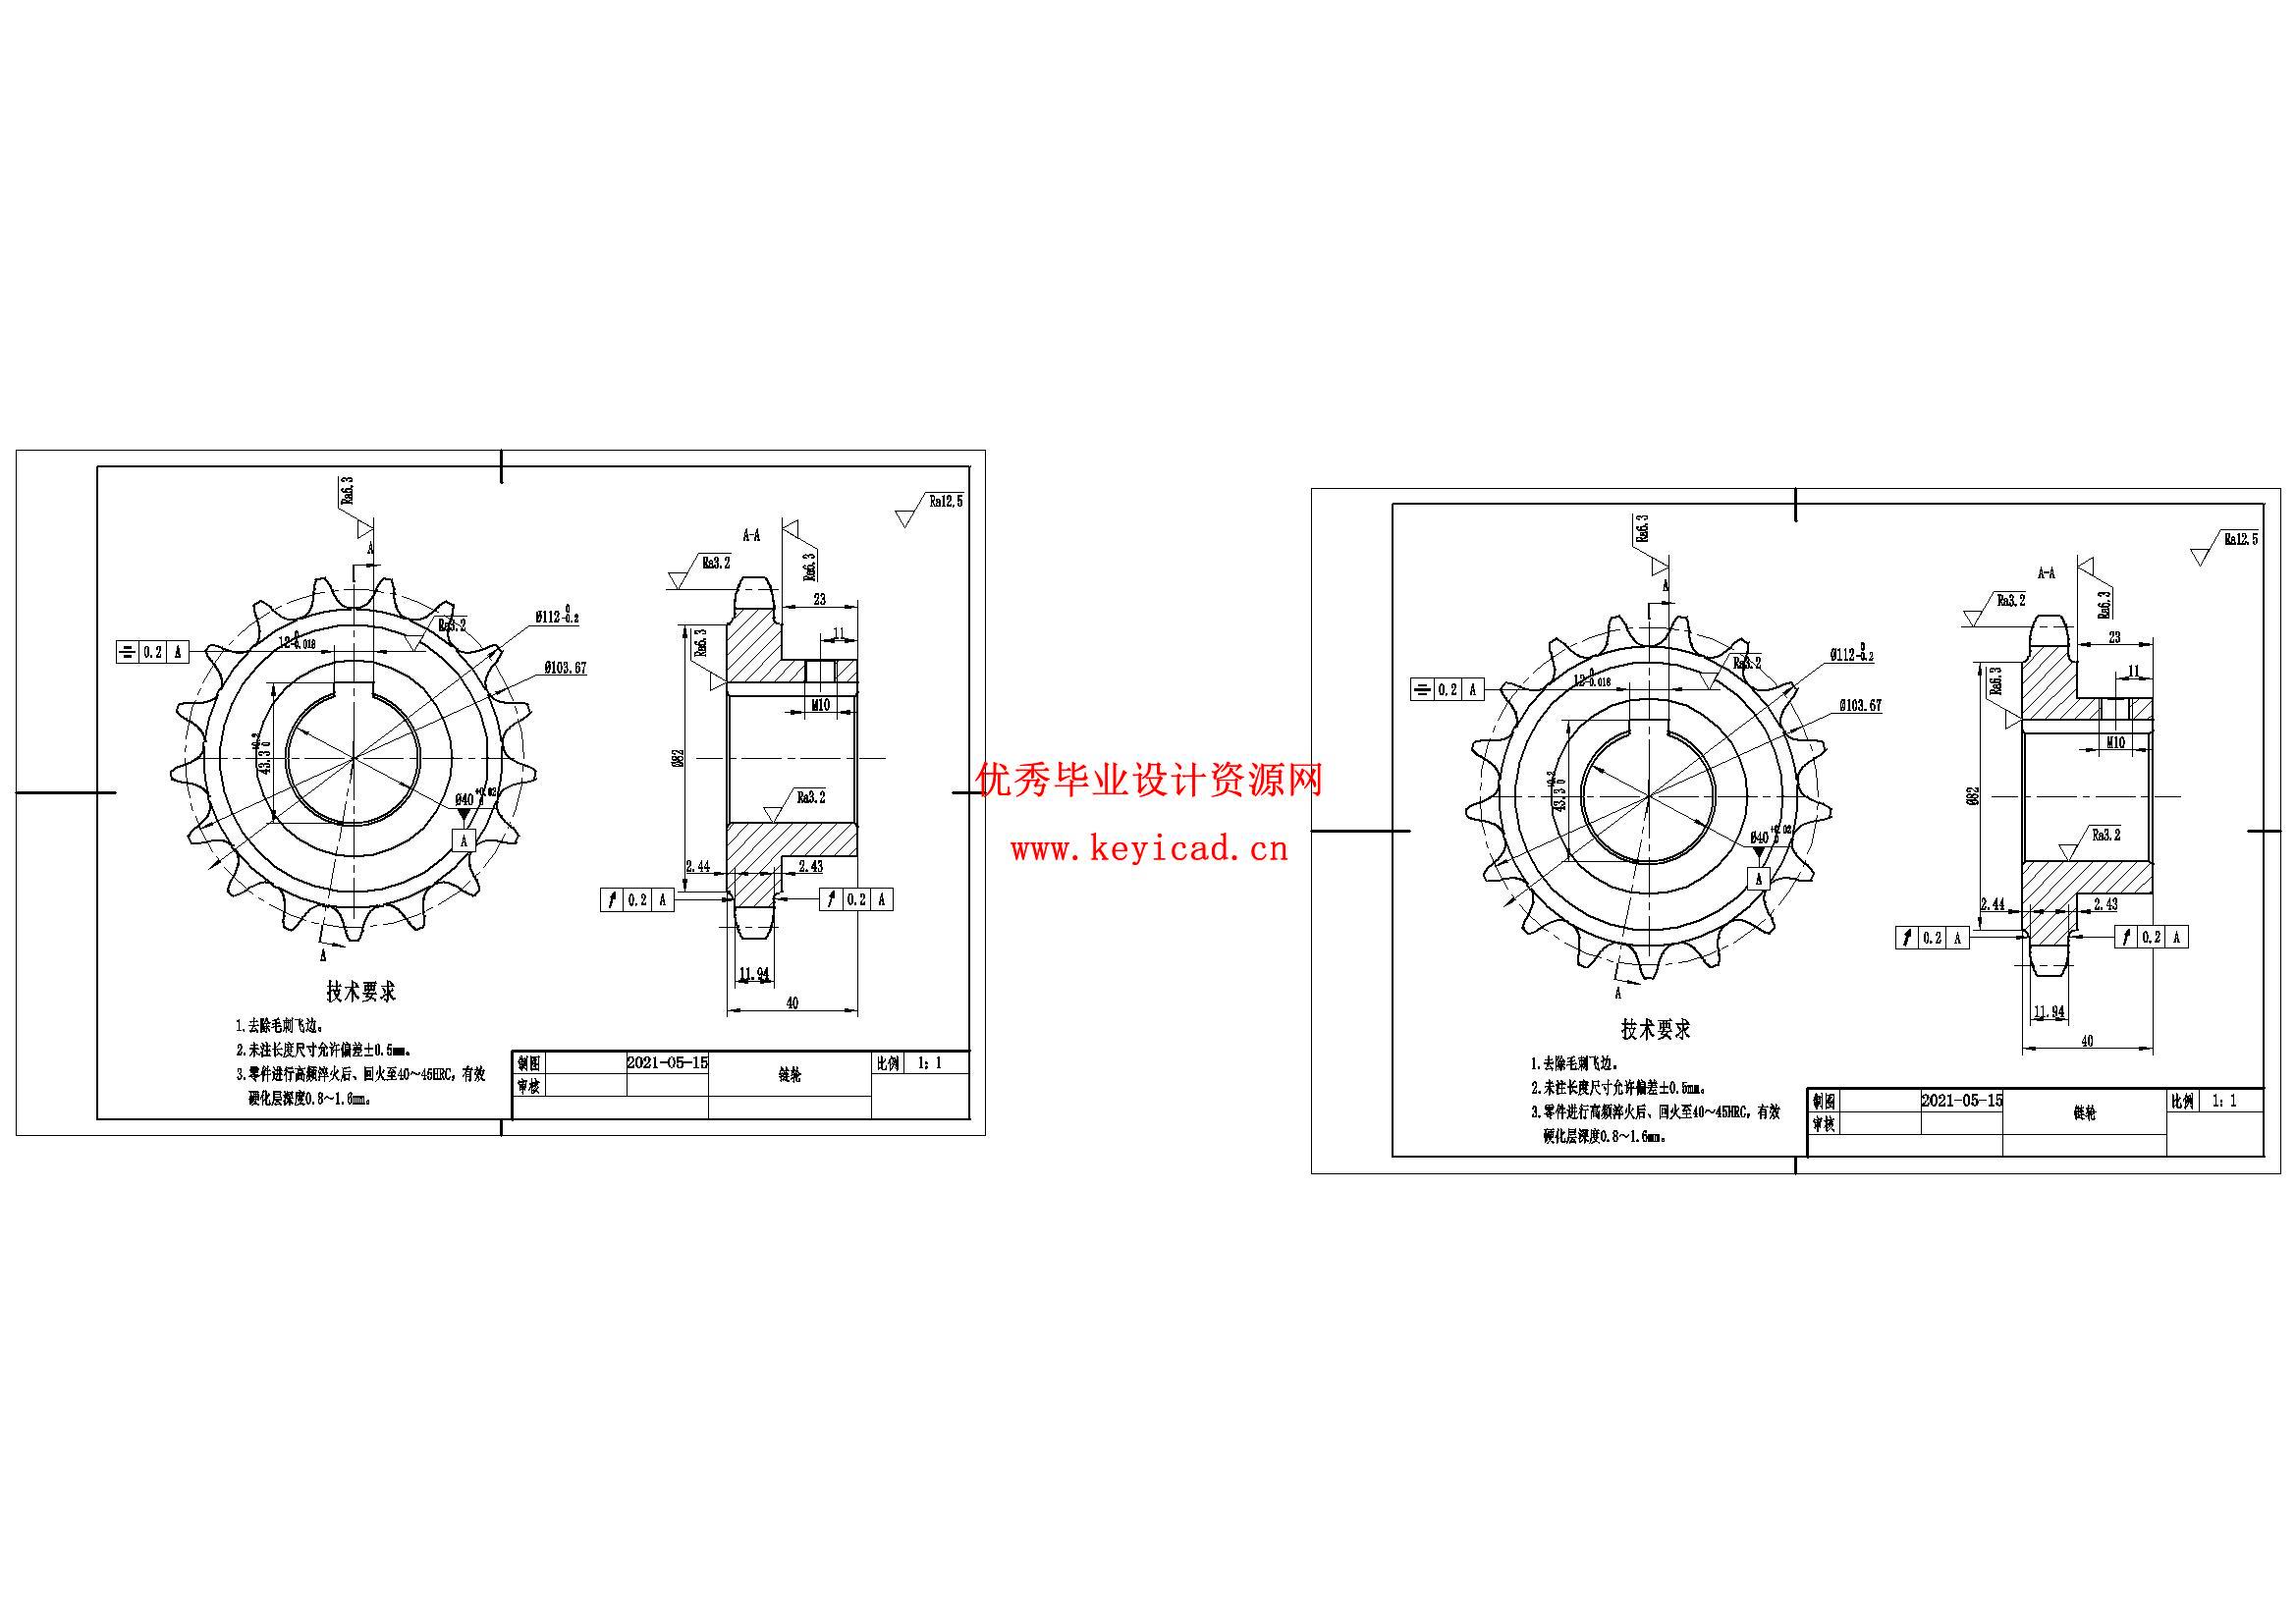
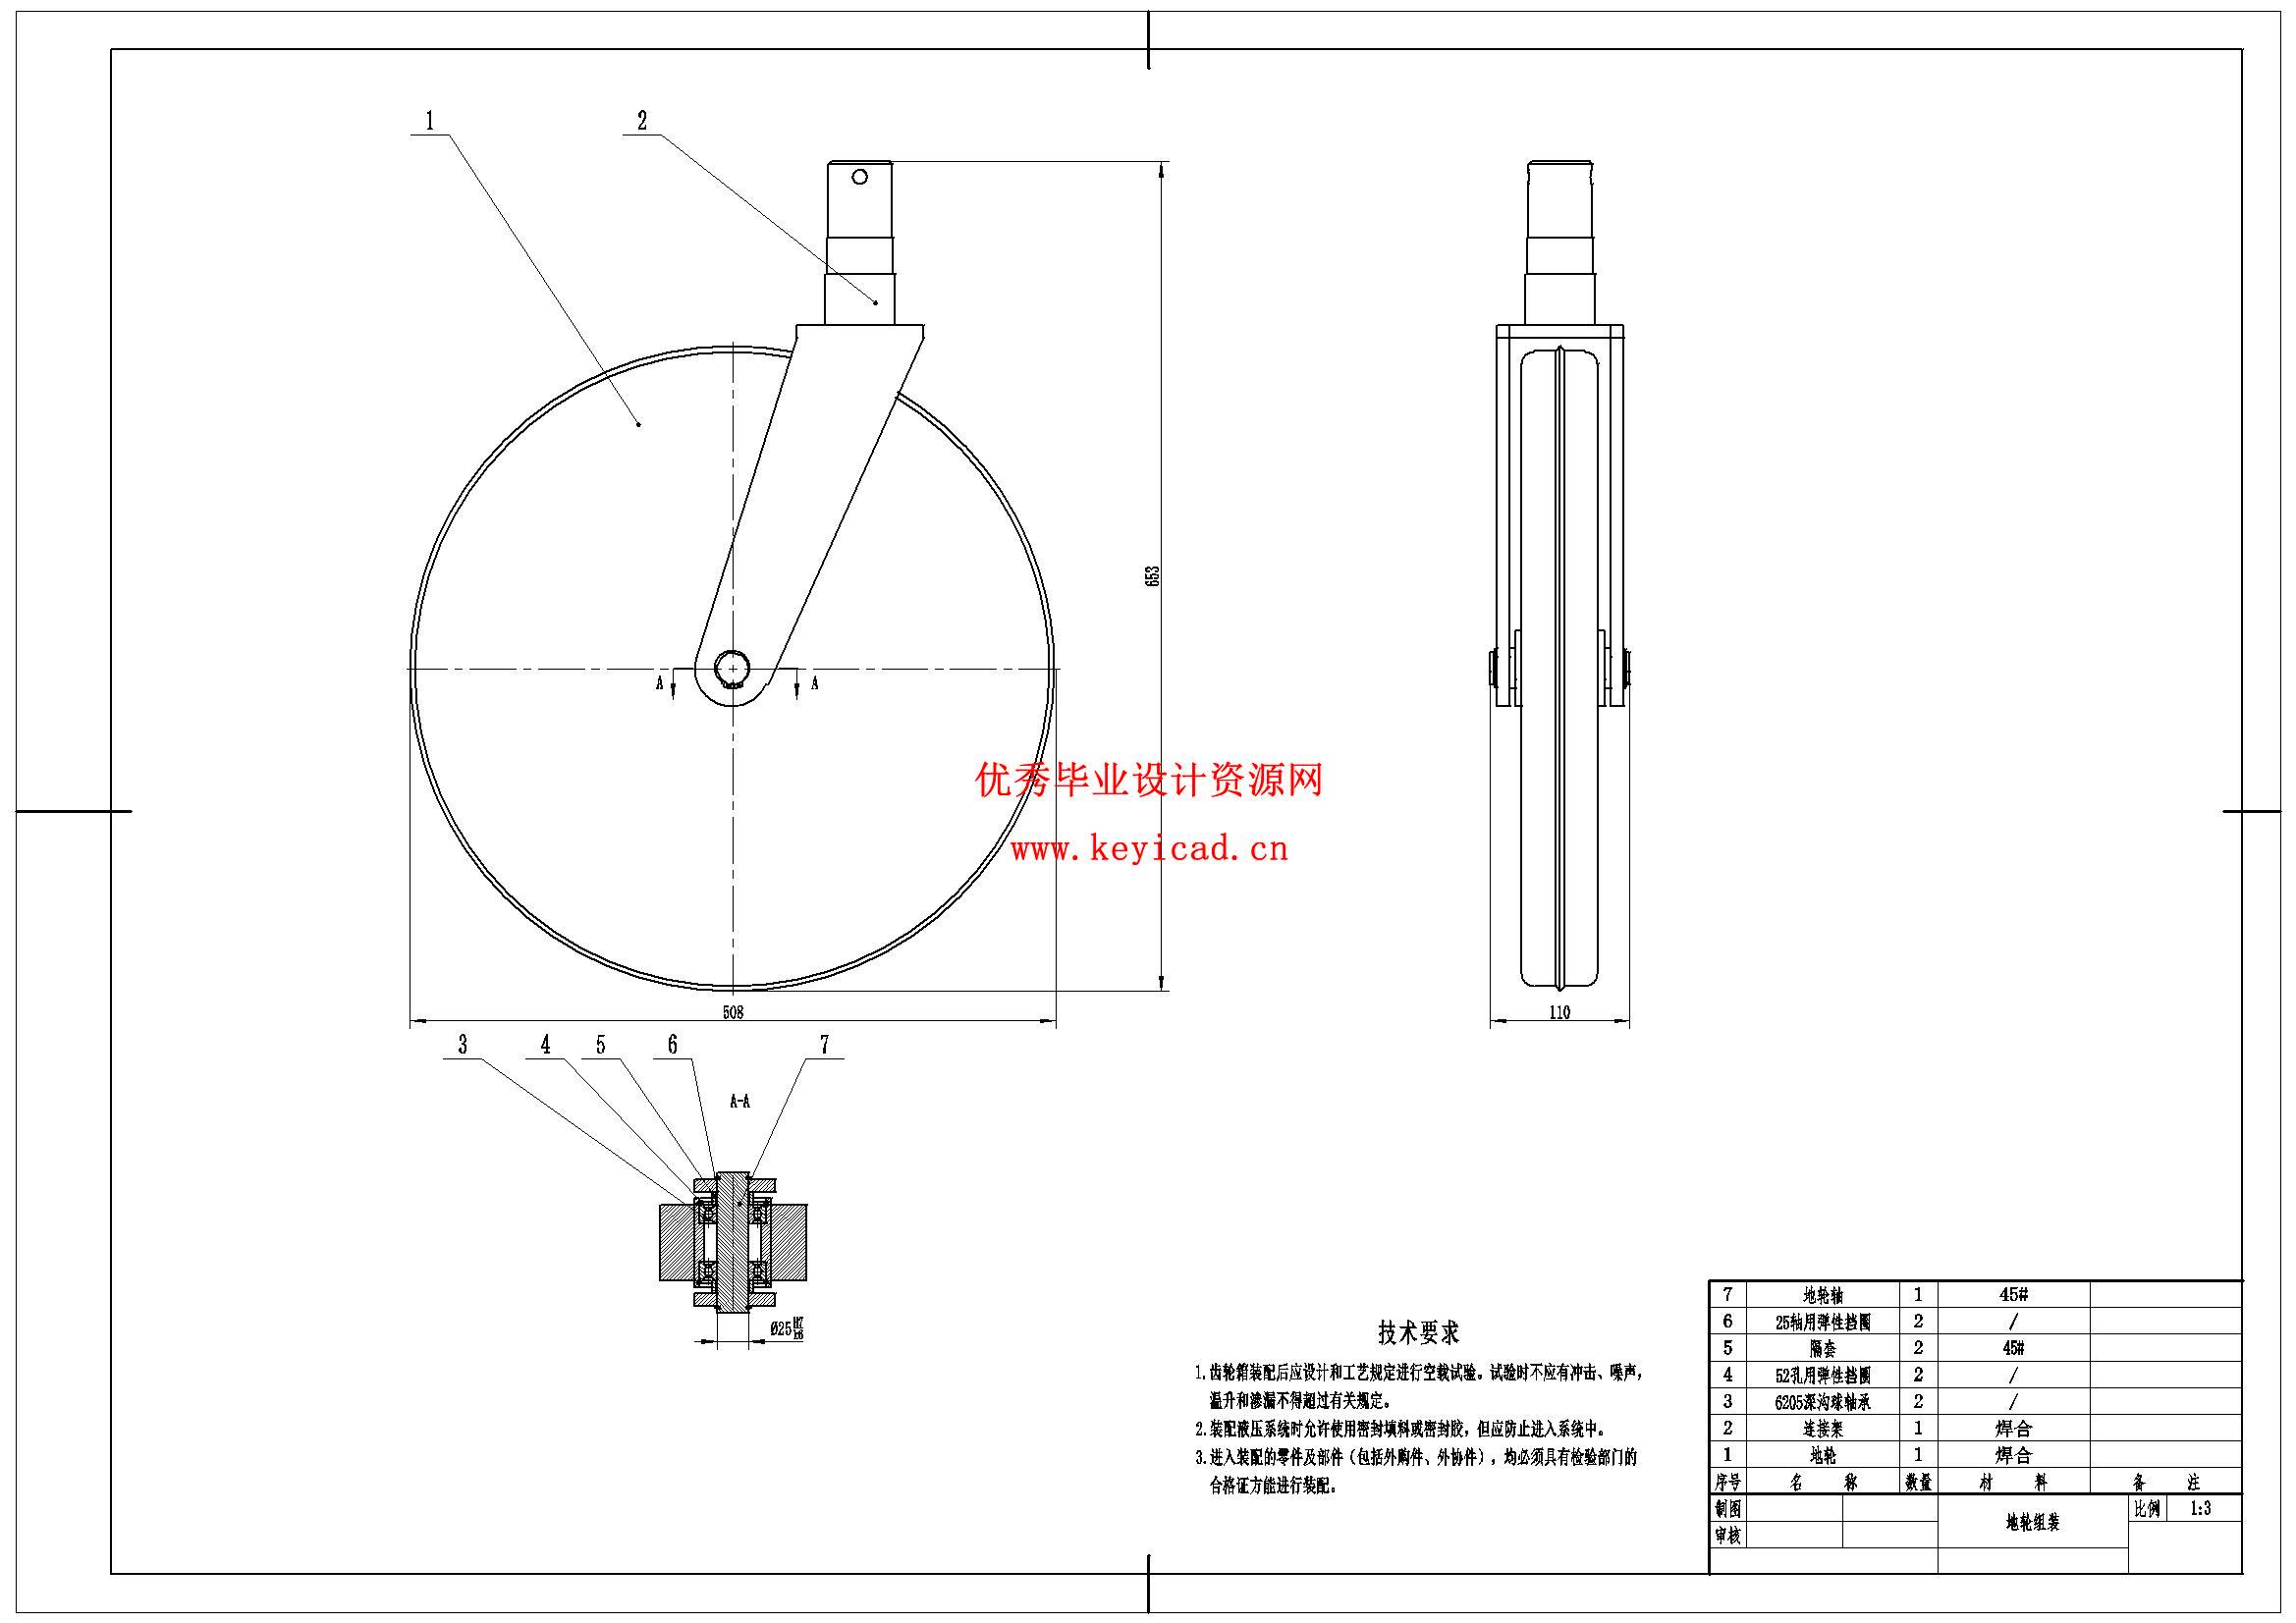
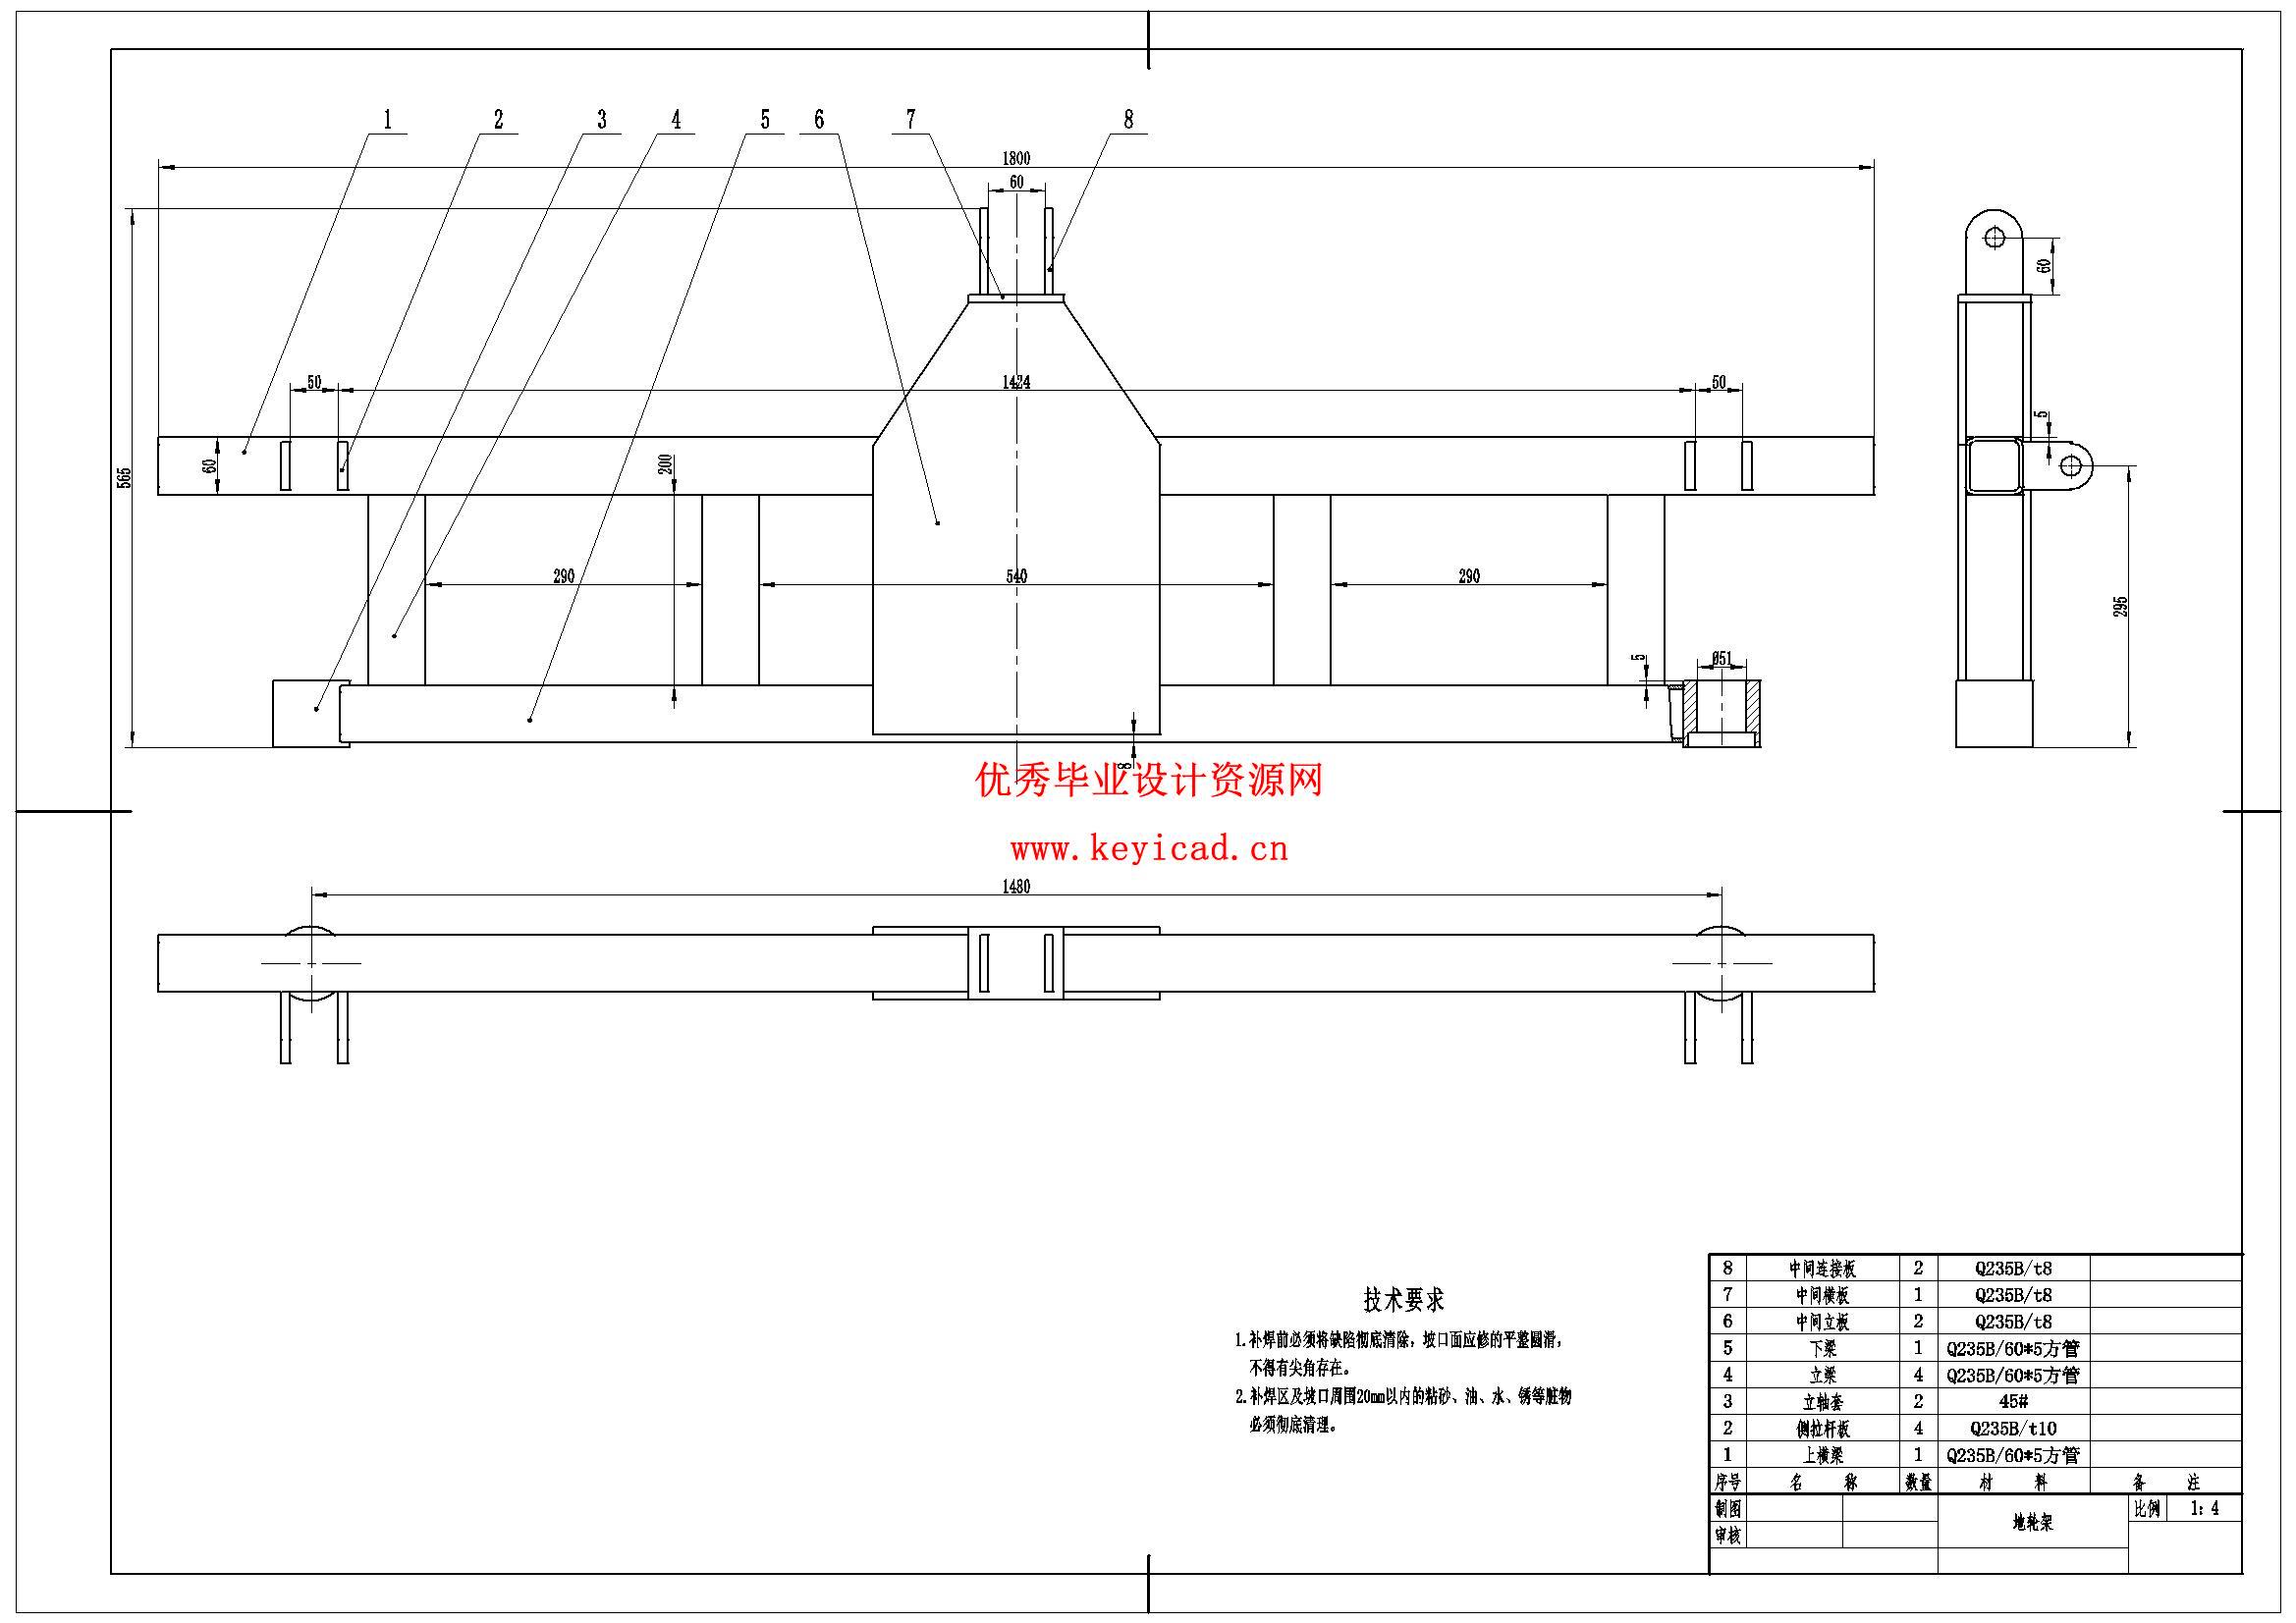
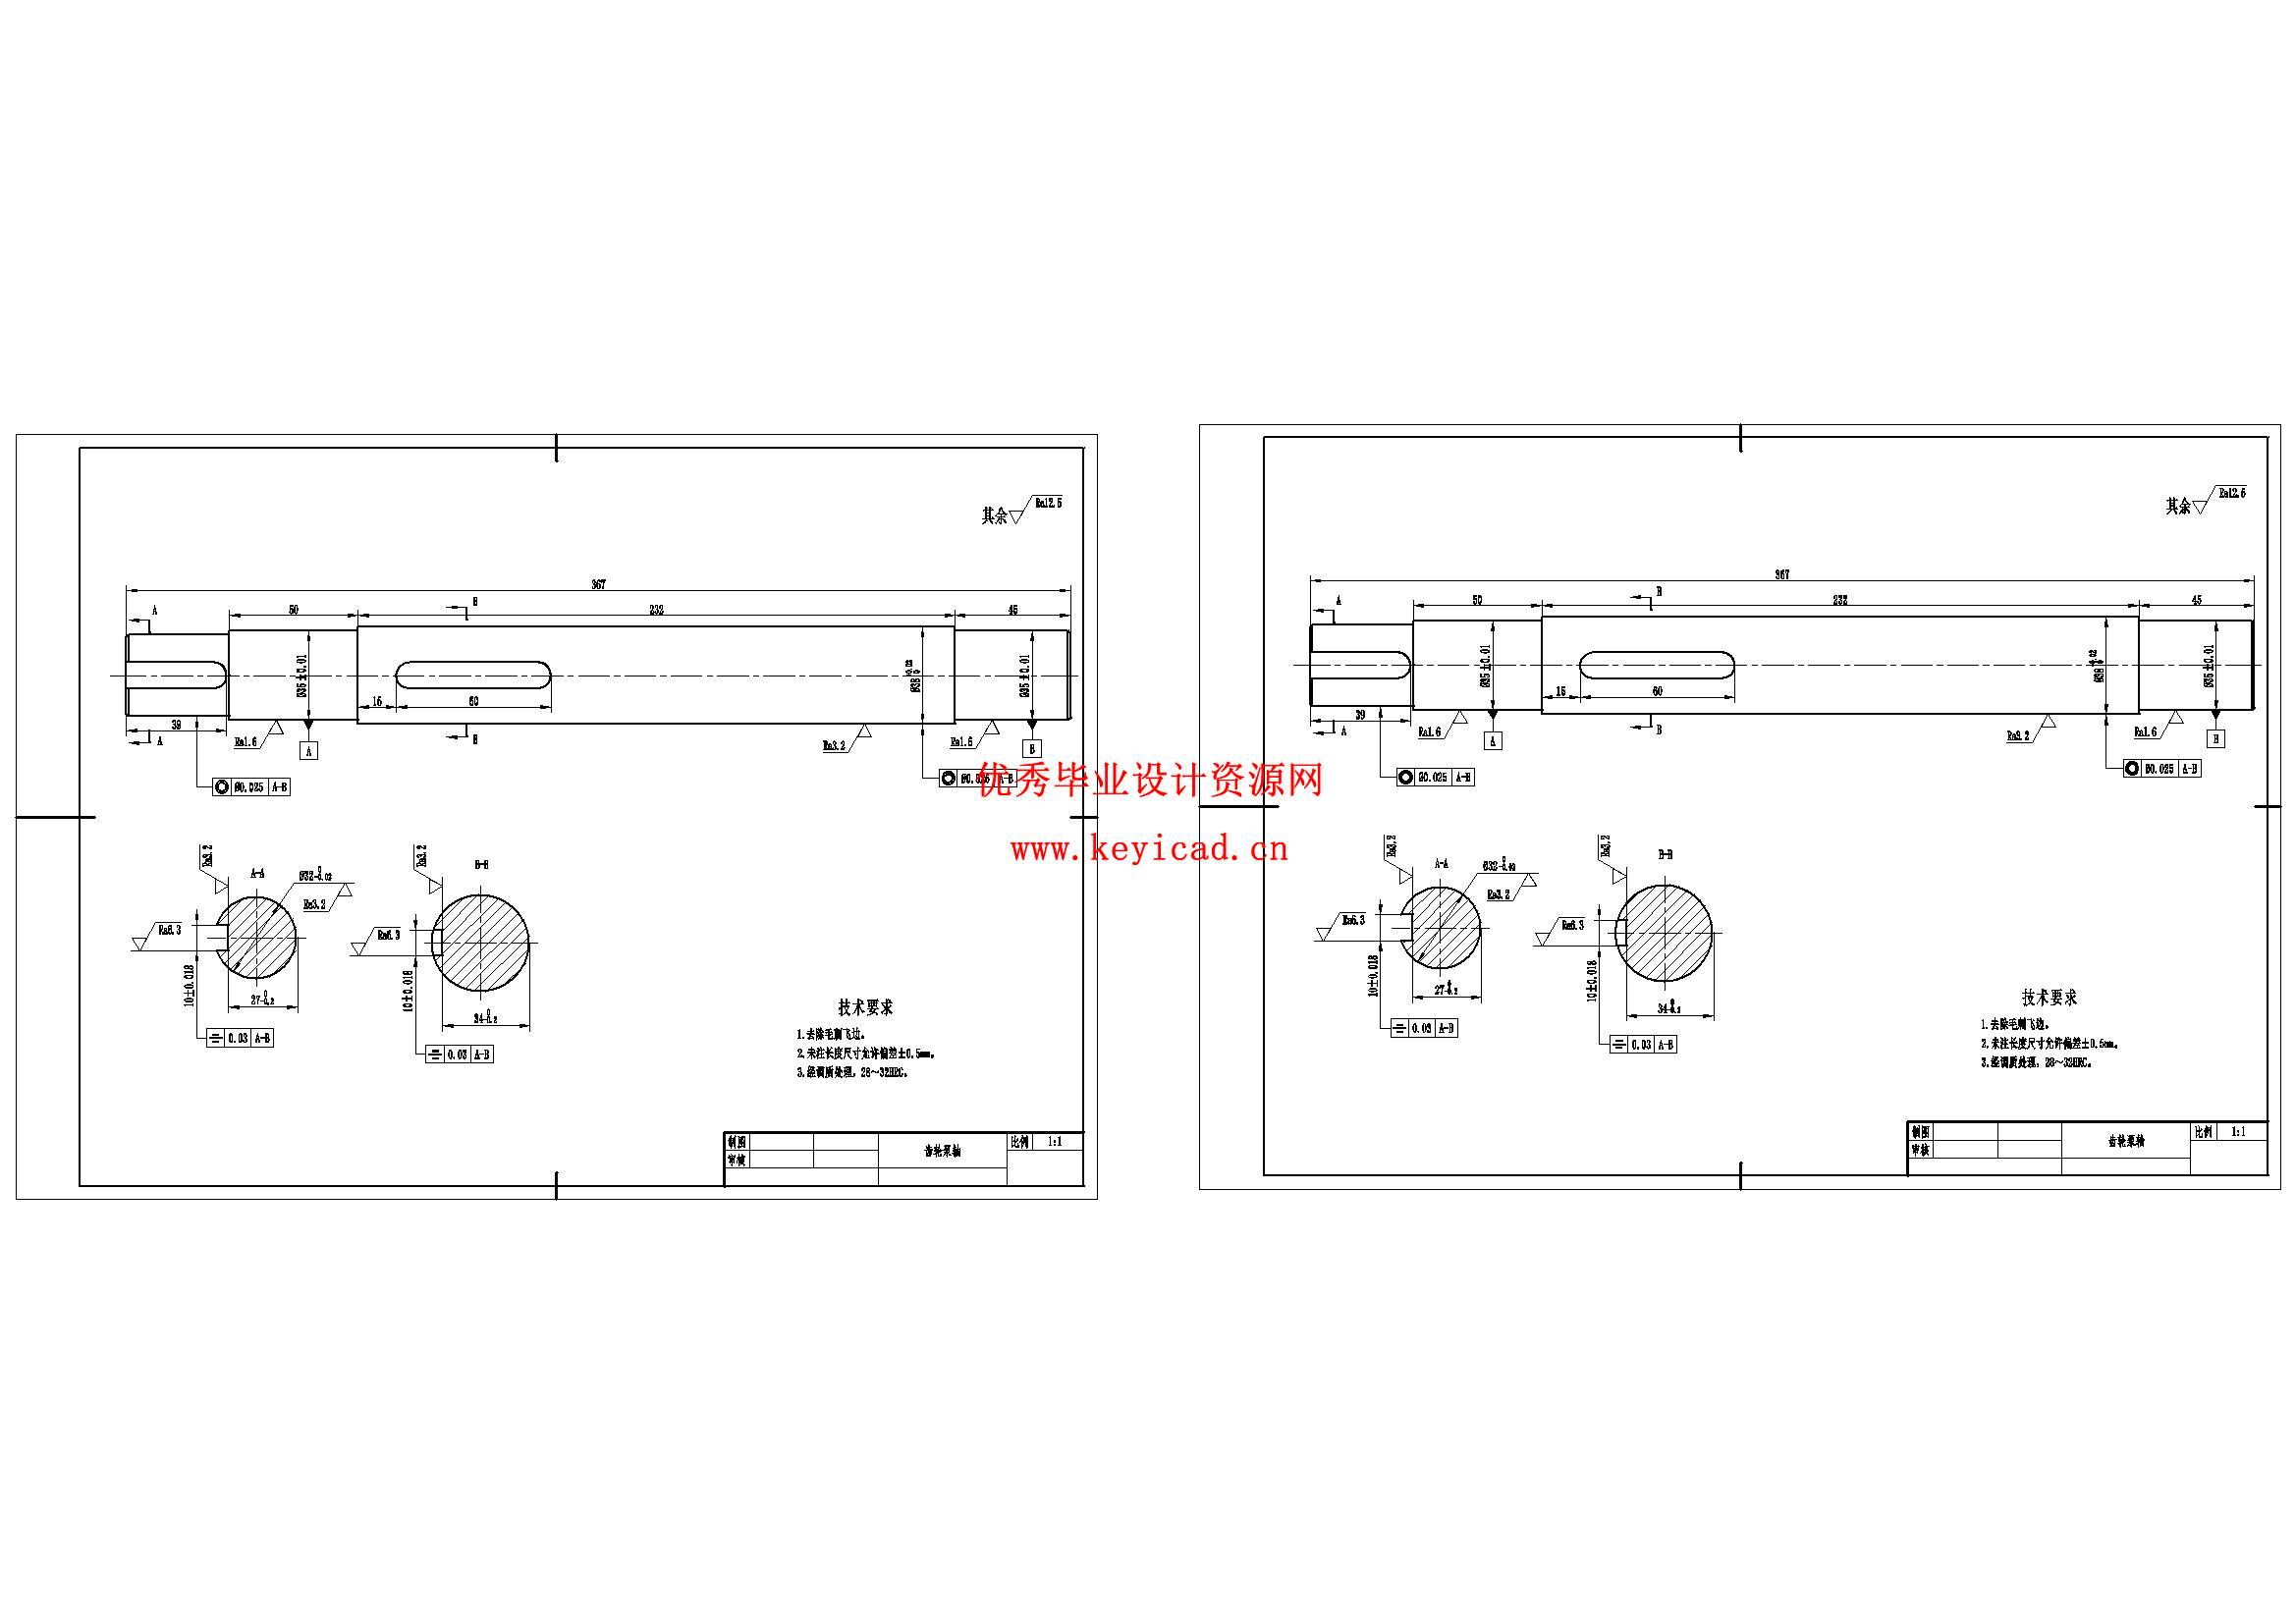
CAD图纸
文件列表