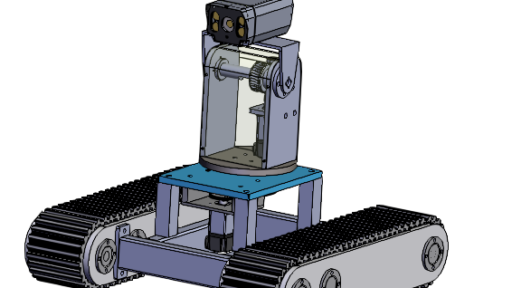
摘要 本文主要研究了煤矿井下巡检机器人的结构与控制设计。针对煤矿井下环境复杂、危险性高的特点,设计了一种能够适应井下环境的巡检机器人结构,并采用先进的控制算法实现对其运动的精准控制。通过对机器人的结构进行优化设计,提高了机器人在狭窄通道和恶劣环境下的机动性和稳定性,同时保证了机器人的巡检效率和安全性。 实验结果表明,所设计的煤矿井下巡检机器人具有良好的运动性能和控制精度,可以有效应对煤矿井下的巡检任务,提高工作效率并降低巡检人员的安全风险。这一研究成果对于提高煤矿安全生产水平具有重要意义。 关键词:煤矿井下;巡检机…
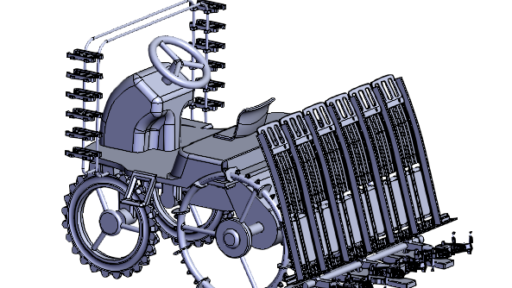
摘要 目前,国内外较为成熟并普遍使用的插秧机,其工作原理大体相同。发动机分别将动力传递给插秧机构和送秧机构,在两机构的相互配合下,插秧机构的秧针插入带土秧块抓取秧苗,并下移,当移动到设定的深度时,插秧机构中的推秧叉将秧苗从秧针中顶出,完成一个插秧过程。同时,通过浮板和液压系统,控制浮板与秧针的相对位置,从而保持一致的插秧深度。 分插机构是水稻插秧机的主要工作部件,它决定了机械插秧的质量和效率。它由分插器和驱动机构组成,实现分秧和插秧的动作。在工作中,移裁装置直接成苗和幼苗和幼苗接触,适当的幼苗,直,插入深度,扦插苗…
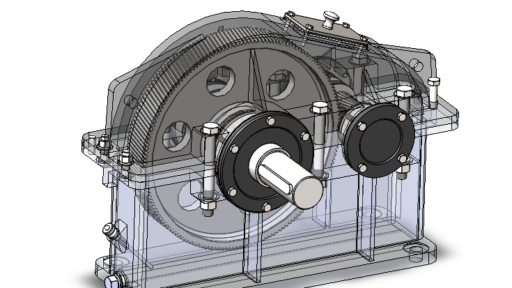
摘要 针对传统圆柱齿轮减速器结构冗余、材料利用率低、传动效率不足等问题,本研究以高性能、轻量化、长寿命为目标,开展一级圆柱齿轮减速器优化设计。基于4200N拉力、40r/min输出转速的工作需求,采用“前置V带传动+一级圆柱斜齿齿轮减速器”的组合架构,完成了传动系统选型、核心参数计算、零部件设计及有限元仿真优化的全流程工作。通过精准匹配电动机型号与传动比分配,确定总传动比24,其中V带传动比4、齿轮减速器传动比6,确保动力高效传递;核心零部件均经过强度与刚度校核,齿轮采用40Cr与45钢调质组合,轴系选用40Cr调…
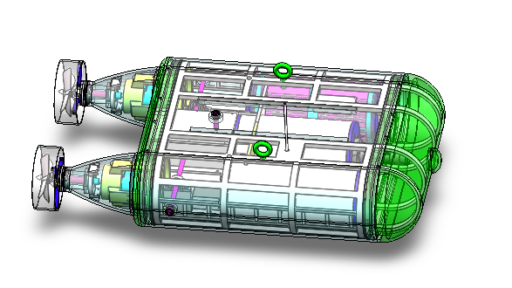
摘要 围绕水下管道探测机器人展开总体设计,重点做好传动系统选型和参数计算工作,并且对非标零部件实施详细设计。为了保证设备技术可行性和运行可靠性,在本文中针对主要机械部件做了强度校核分析,该机器人的主体结构包括前壳体、中壳体、摄像头模块、支撑龙骨、主龙骨上架、电池仓、天线单元、吊钩装置、舵叶机构及其驱动轴、尾部外壳、电子罗盘舱室、控制中心区域、副龙骨底座、尾端连接件以及推进器外部封装等重要组成部分,各部分相互配合从而达到预期功能目的。 通过SolidWorks数字化建模软件,完成对水下管道探测机器人的零部件及总装体三…
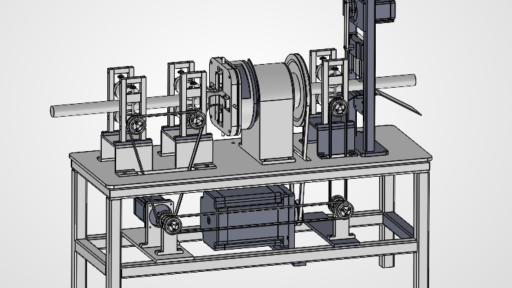
摘要 针对当前甘蔗产业链中削皮切断预处理环节高度依赖人工所导致的效率低下、成本高昂及产品质量不均等问题,本研究旨在设计一款适用于中小规模场景的集成化甘蔗削皮切断机。研究聚焦于解决传统设备在原料适应性、协同作业及成本控制方面的不足。设计过程首先通过系统的工况分析与需求拆解,确立了整机的总体方案与工作原理。在此基础上,完成了关键零部件的创新设计与计算,包括采用弹簧施加柔性压力的自适应夹持送料机构、基于旋转摩擦原理的高效削皮机构,以及结合凸轮连杆与光电定位技术的精准切断机构。同时,运用三维建模软件完成了整机的数字化装配与…
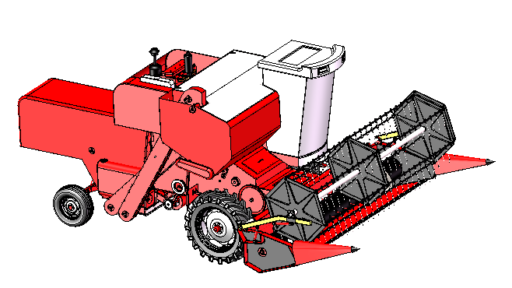
摘要 我国是农业大国,水稻生产机械化对水稻种植至关重要,水稻轻便型小麦收割机是实现水稻收割机械化的重要工具。轻便型小麦收割机是将收割机和脱粒机用中间输送装置连接成为一体的机构,使用水稻轻便型小麦收割机进行收获,则可以一次性完成收割、脱粒、清选及装袋等过程,不仅大大提高了收获效率,降低了收获成本,而且损失率仅为1% ~5% ,节省了人力物力,大大减轻了农民的负担,这促使我们希望水稻收获能全面的机械化。 本课题是针对轻便型小麦收割机行走系统进行探讨,研究和设计。本论文首先说明了研究此课题的意义,介绍了轻便型小麦收割机的…
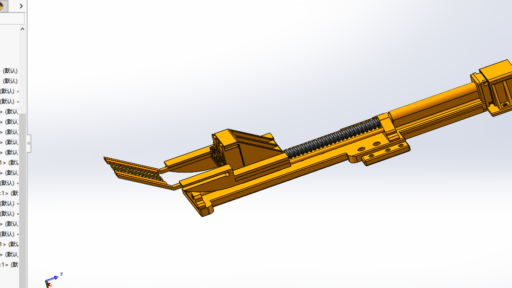
摘要 针对花椒人工采收存在的劳动强度大、效率低及成本高等问题,本研究提出了一种新型花椒采摘机械手结构设计方案,旨在实现机械化采收,提升作业效率与质量。通过系统分析花椒种植农艺特点及机械采收技术要求,明确了机械手需满足尺寸适应性强、采摘精度高、果实损伤率低的核心指标。本研究确定了以二自由度机构为核心的设计方案,包括由舵机驱动的齿轮-齿条式开合机构与步进电机控制的滚珠丝杠进给装置,可完成精准夹持与往复捋摘动作。在结构设计方面,完成了开合机构与进给装置的详细参数计算与零部件选型。开合机构采用直齿轮传动实现筛片60mm行程…
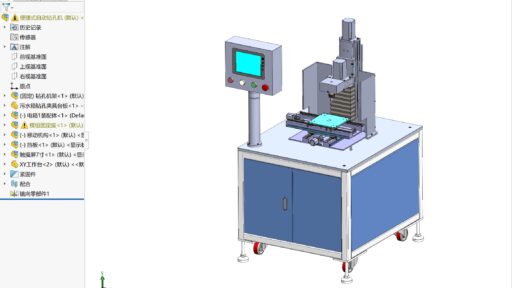
摘要 钻孔加工是机械制造领域应用最广泛的基础工艺,占整体金属切削加工总量的 30% 以上,其加工精度与效率直接影响终端产品质量。传统普通钻床依赖人工操作,存在定位误差大、加工效率低、劳动强度高的缺陷,而高端数控钻孔机床采购与维护成本高昂,难以适配中小微企业的生产需求。当前国内相关研究多聚焦大型专用设备或单一特定零件加工场景,针对通用型简易自动定位钻孔机床的系统性设计仍存在空白。本研究通过多方案对比论证确定整机核心技术路线,采用理论计算与性能校核结合的方法完成主轴系统、Z轴模组、XY工作台与机架的详细设计,选用西门子…
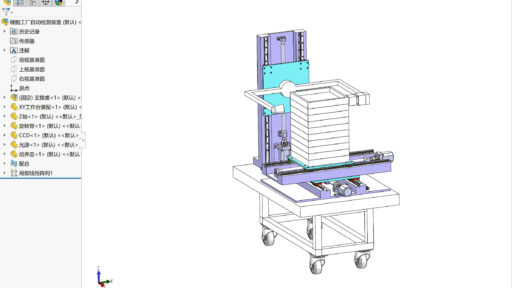
摘要 随着生物制药、细胞治疗与合成生物产业的高速发展,细胞工厂作为生物制造的核心生产载体,其规模化、标准化生产已成为行业发展的核心趋势,对细胞培养过程的质量监控提出了严苛要求。传统细胞工厂检测依赖人工取样与离线生化分析,存在外源污染风险高、检测效率低、数据滞后性强、人为误差大等固有缺陷,无法适配高通量、连续化生产的实时监控需求。开发非侵入、高精度的自动化检测系统,已成为突破生物制造产业化瓶颈的关键方向,具备重要的工程应用价值。本文针对细胞工厂的自动化检测需求,完成了自动检测系统的全流程设计与开发。通过多方案对比论证…
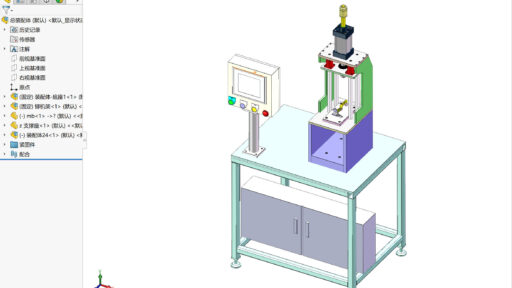
摘要 随着汽车产业智能化、电动化转型的持续推进,发动机电控系统核心零部件的装配质量与生产效率,成为决定汽车整车性能与市场竞争力的核心要素。凸轮轴位置传感器作为发动机电控系统的关键感知元件,其连杆装配精度直接影响传感器信号采集的准确性与工作稳定性,进而决定发动机喷油、点火正时的控制精度。当前该类传感器连杆装配环节仍存在人工操作占比高、传统设备适配性差、装配精度与一致性不足等问题,难以满足汽车零部件规模化、高精度的量产需求,亟需研发专用自动化精密压入设备实现装配工艺升级。本文以汽车凸轮轴位置传感器连杆的量产装配需求为核…