摘要
由于我国茎块类作物的收割在人工成本居高不下的基础上,机械装备覆盖率低,现有的收割机不适用以及果实损失率高等问题比较突出,所以本研究从中小规模农场的作业环境中出发,提出了一个以提高机械化程度为目标的专用收获装置设计方案。悬挂式一体化的设备结构设计,用链条和皮带动力传动相结合的形式集成开沟、输送、防缠绕、杂质分离、集中回收等功能模块构成的高效连续作业链条。根据对土壤特性以及栽培模式的系统分析,主要针对挖掘铲、振动筛、行走履带、机架等核心部件进行结构上的改进,在精确计算几何参数及技术指标的基础上保证设备运行性能满足实际生产的要求,从根本上解决传统人工采收方式由于效率低、不能满足现代规模化农业发展需要的问题。
本文使用有限元分析软件,对挖掘铲这个主要承力部件进行静力学仿真研究。在得到简化的几何模型之后,根据实际工况设置合适的边界条件和载荷分布来检验模型的强度和刚度是否满足田间作业的要求。经研究发现,该装置整体的承载能力较好,但某些地方由于应力集中而存在性能降低的情况出现,通过对结构参数进行改进或者对设计进行改善可以有效地消除这些状况。所提的收获机框架结构既实用又具有平面种植、垄作和复杂地形的适应性,在茎块作物机械化采收上具有明显的优势,可以大大减轻人的工作负担、减少物料的损伤,也可以为同类机械的研发提供重要的理论参考和技术支持。
关键词:茎块类;收获机;结构设计;有限元分析
目录
1 绪论 1
1.1研究目的及意义 1
1.2国内外研究现状 2
1.2.1国外研究现状 2
1.2.2国内研究现状 4
1.3本课题主要研究内容 6
1.4本章小结 6
2 茎块类收获机总体设计方案 8
2.1 茎块类收获机设计要求 8
2.2 技术参数确定 9
2.3 茎块类收获机方案设计 9
2.4茎块类收获机工作原理 11
2.5 本章小结 12
3 关键零部件设计 13
3.1传动比的确定与减速器的选择 13
3.1.1传动比的确定 13
3.1.2减速器选择 13
3.2挖掘铲设计 14
3.2.1设计要求 14
3.2.2设计依据 15
3.2.3挖掘铲的计算 16
3.3 震动筛设计 17
3.3.1设计要求及方案确定 17
3.3.2 振动筛工作过程 18
3.3.3杆条参数的确定 19
3.3.4线速度确定 19
3.4地轮及机架设计 20
3.4.1地轮设计 21
3.4.2机架设计 22
3.5本章小结 23
4 关键零部件有限元仿真 24
4.1 有限元软件介绍 24
4.2有限元模型简化 25
4.3 挖掘铲材料选择 26
4.4挖掘铲网格划分 26
4.5挖掘铲约束载荷施加 27
4.6 结果分析 29
4.7本章小结 31
5 结论 32
5.1 主要研究成果 32
5.2 研究不足与展望 33
参考文献 34
附 录 36
致 谢 42
说明书
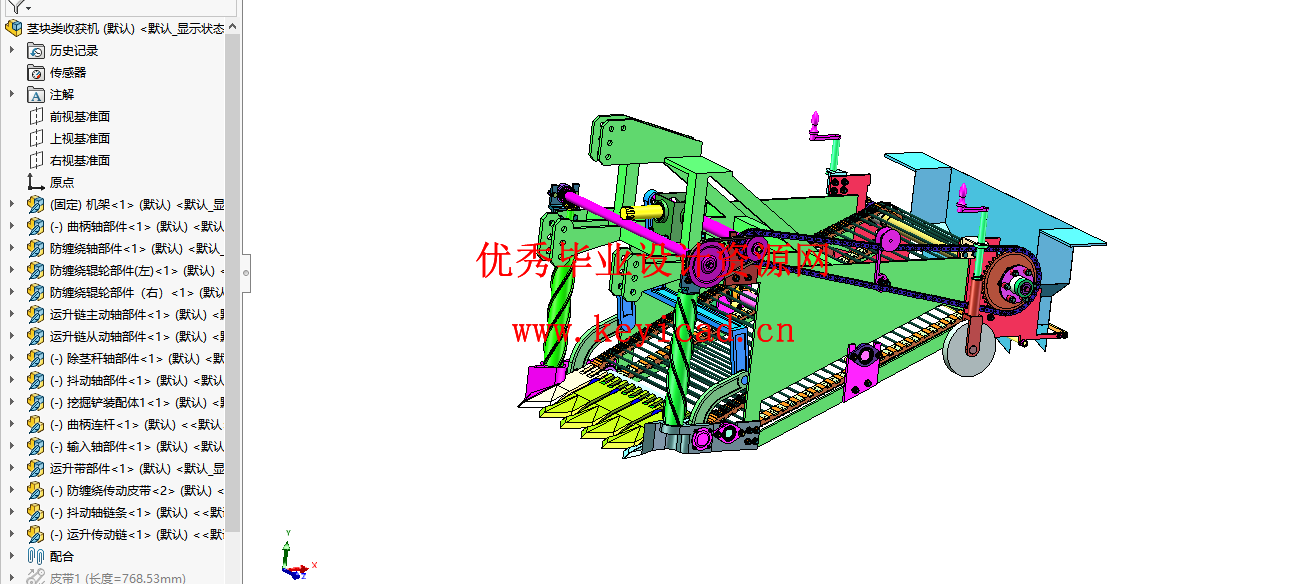
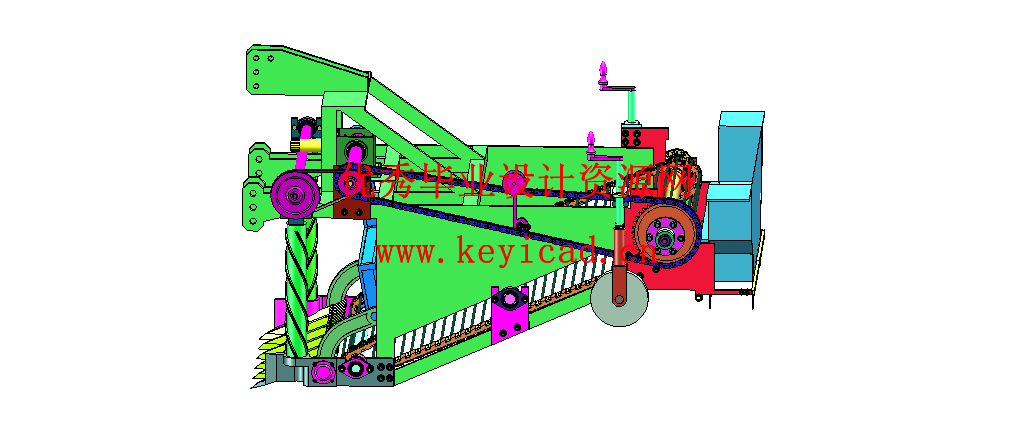
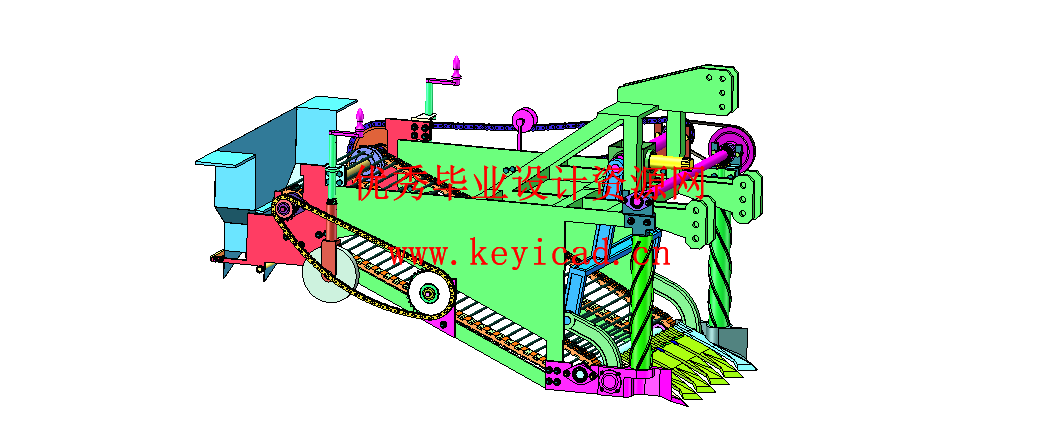
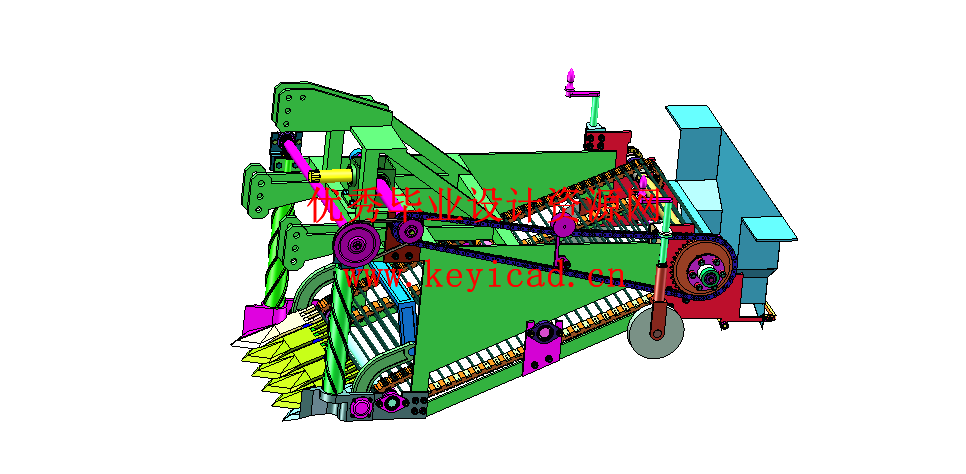
三维模型
CAD图纸
文件列表