摘要
随着我国新型电力系统加快建设,特高压输电、城乡配电网、智能变电站覆盖范围持续扩大,电网运维保障对供电连续性、作业安全性的要求不断提升,高空带电作业已成为保障电网不间断供电的核心手段。传统电力高空带电作业完全依赖人工登塔、上线操作,属于特级高危特种作业,作业人员面临高空坠落、触电灼伤、强电磁辐射、极端温湿度和强风干扰等多重安全威胁,恶劣天气、复杂地形下无法开展作业,且人工作业耗时久、标准化程度低、人员培养周期长、用工成本逐年攀升,已难以适配大规模、高频次、全天候电网运维需求。在工业机器人技术、智能感知技术、绝缘防护技术快速成熟的背景下,研发专用电力高空带电作业机器人,实现高危岗位“机器换人”,成为电力运维装备升级的必然方向,也为本课题的研究提供了明确的现实需求与工程基础。
本课题开展电力高空带电作业机器人设计,兼具重要的工程实用价值与理论研究价值。实际应用层面,机器人可替代人工进入高空强电场、高落差危险区域完成带电作业,彻底消除人身安全事故隐患,提升复杂天气、复杂地形下的作业可达性,缩短故障处置时长,提高电网供电可靠性与运维标准化水平,降低长期人工运维成本,适配电网规模化、智能化运维发展需求。理论研究层面,本课题围绕电力高空带电作业的绝缘约束、空间受限、高精度操作、强电磁干扰等特殊工况,开展机械结构、运动约束、作业适配性设计研究,能够丰富特种高空作业机器人的机构设计理论与工程应用方法,为同类电力特种机器人的优化研发提供参考思路,推动电力高空运维装备从半自动遥操作向自主化、轻量化、通用化方向升级。
目录
1.绪论 4
1.1研究背景及意义 4
1.2国内外研究现状 5
1.2.1国内研究现状 5
1.2.2国外研究现状 6
1.3本文主要研究内容 6
2.总体方案设计 8
2.1工况分析及设计要求 8
2.2整体结构方案设计 8
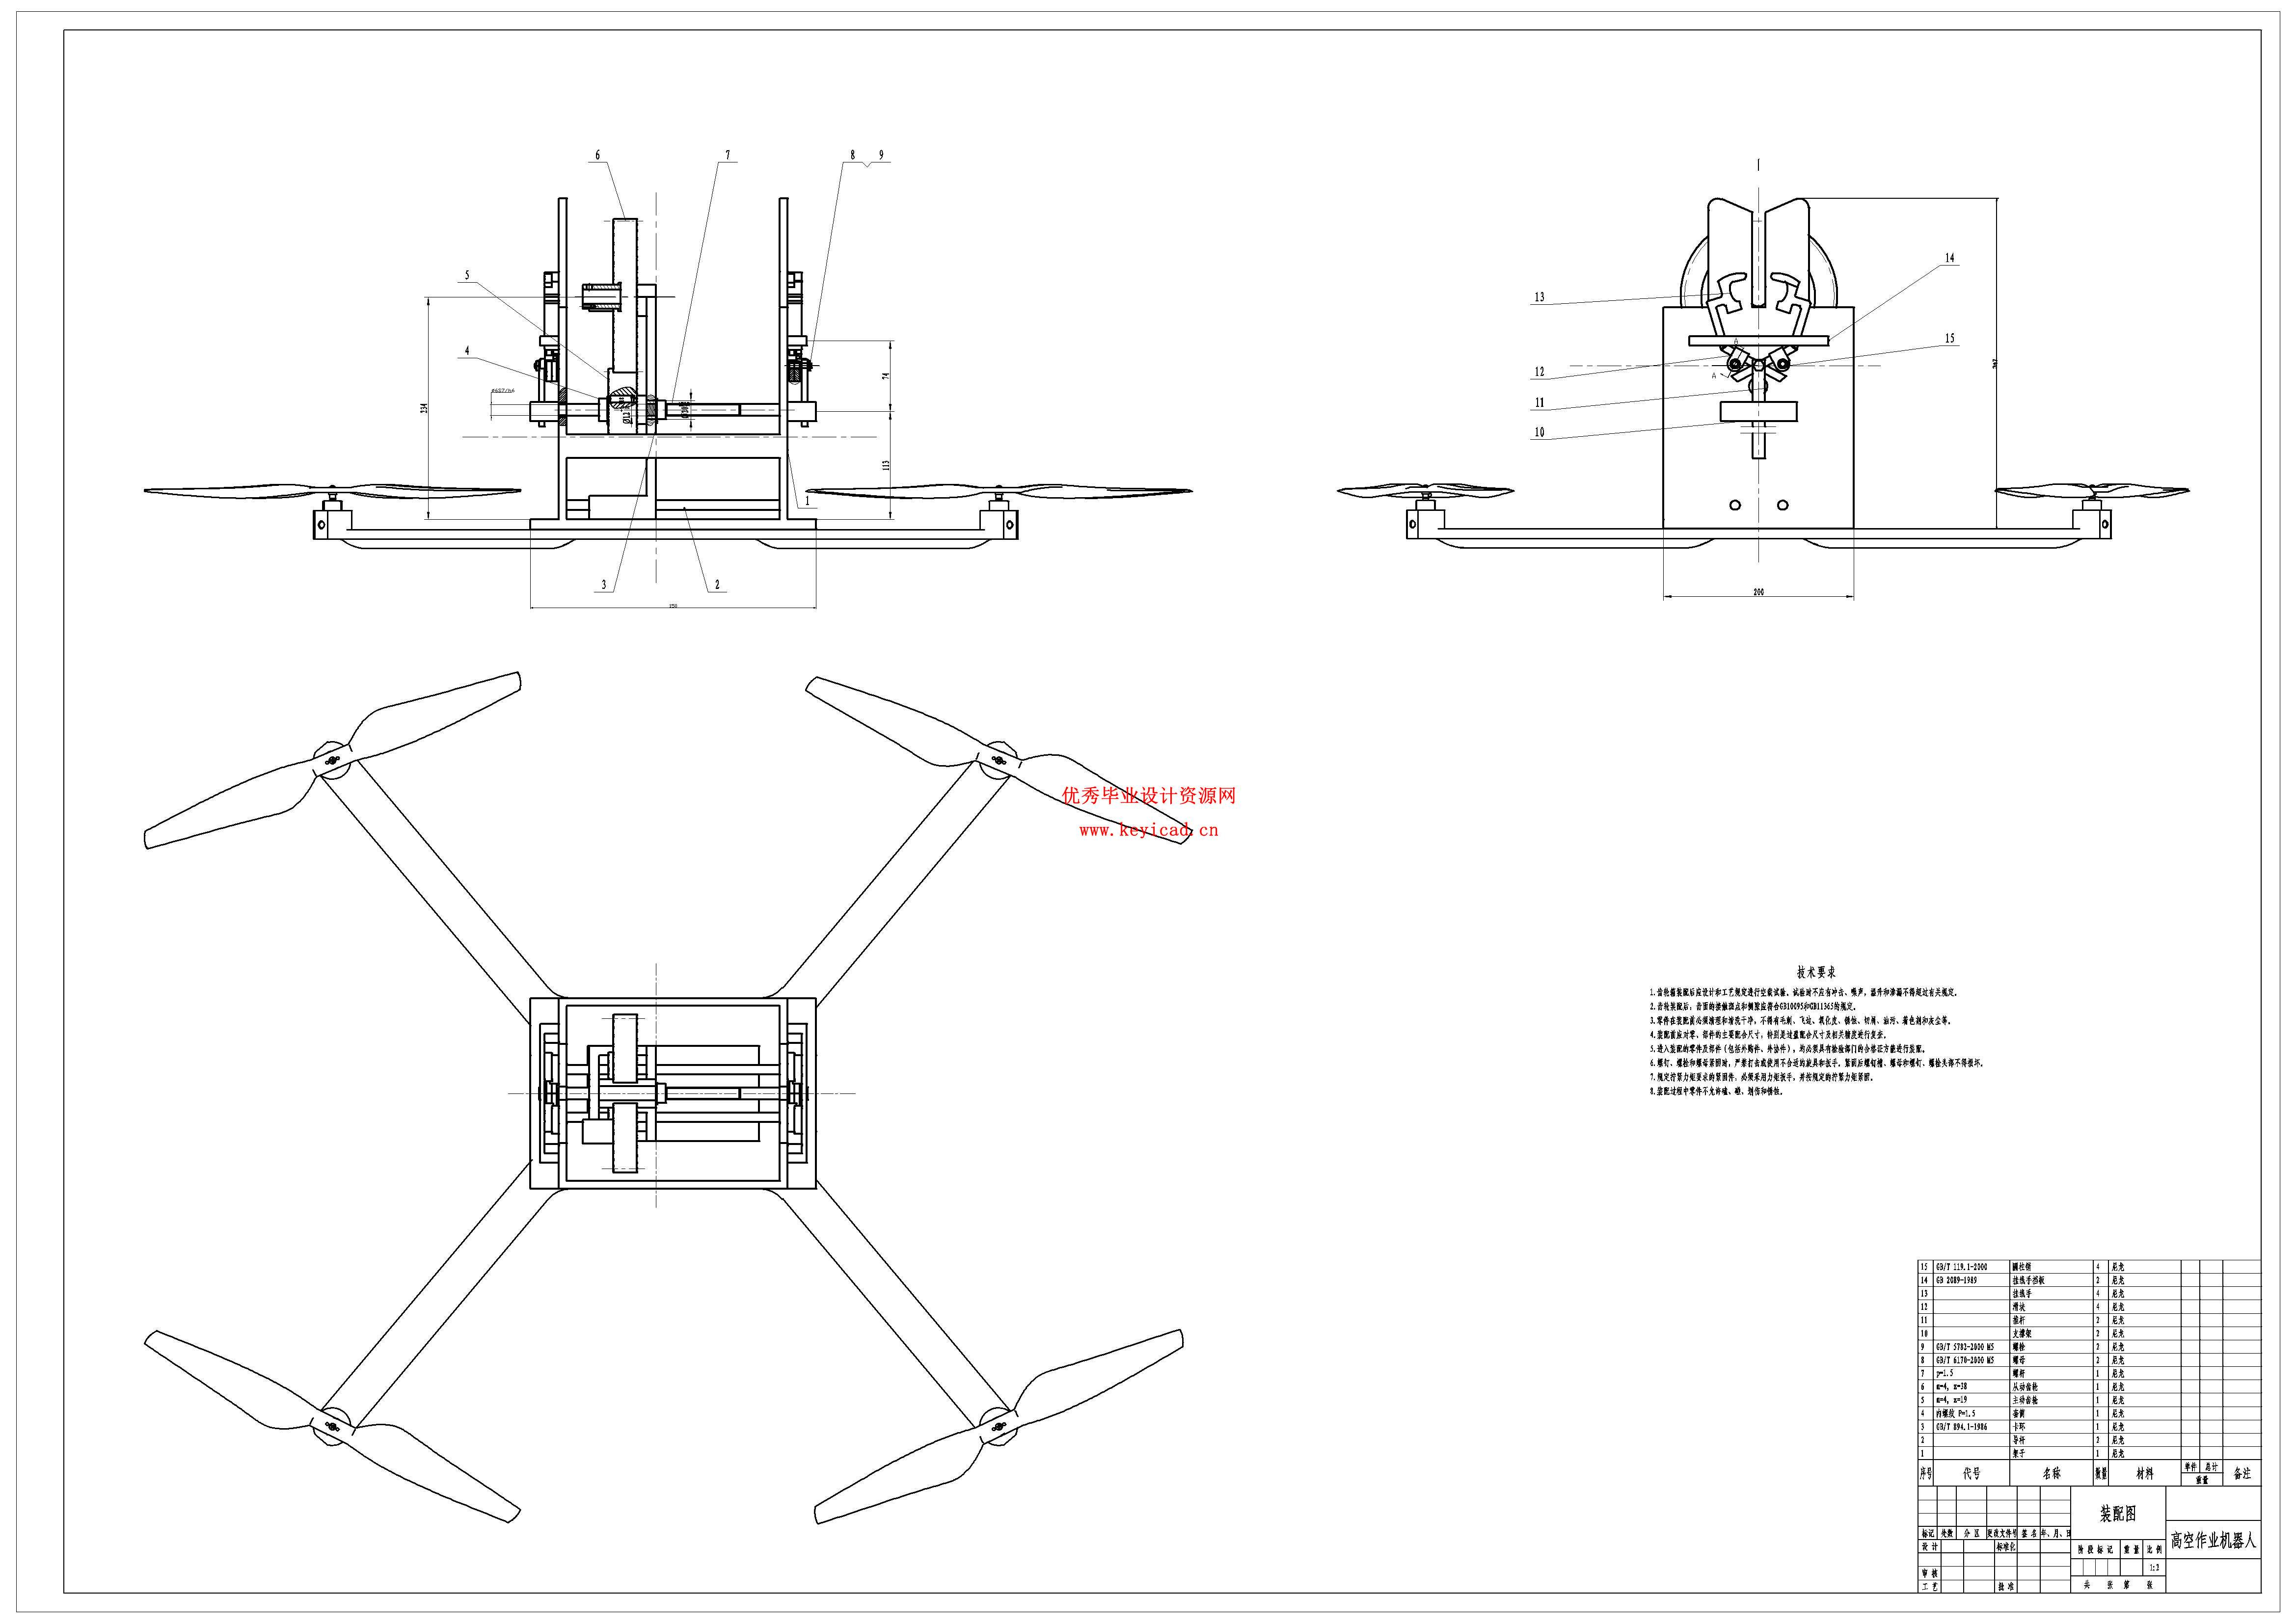
2.2.1飞行支持系统 9
2.2.2挂线定位模块 9
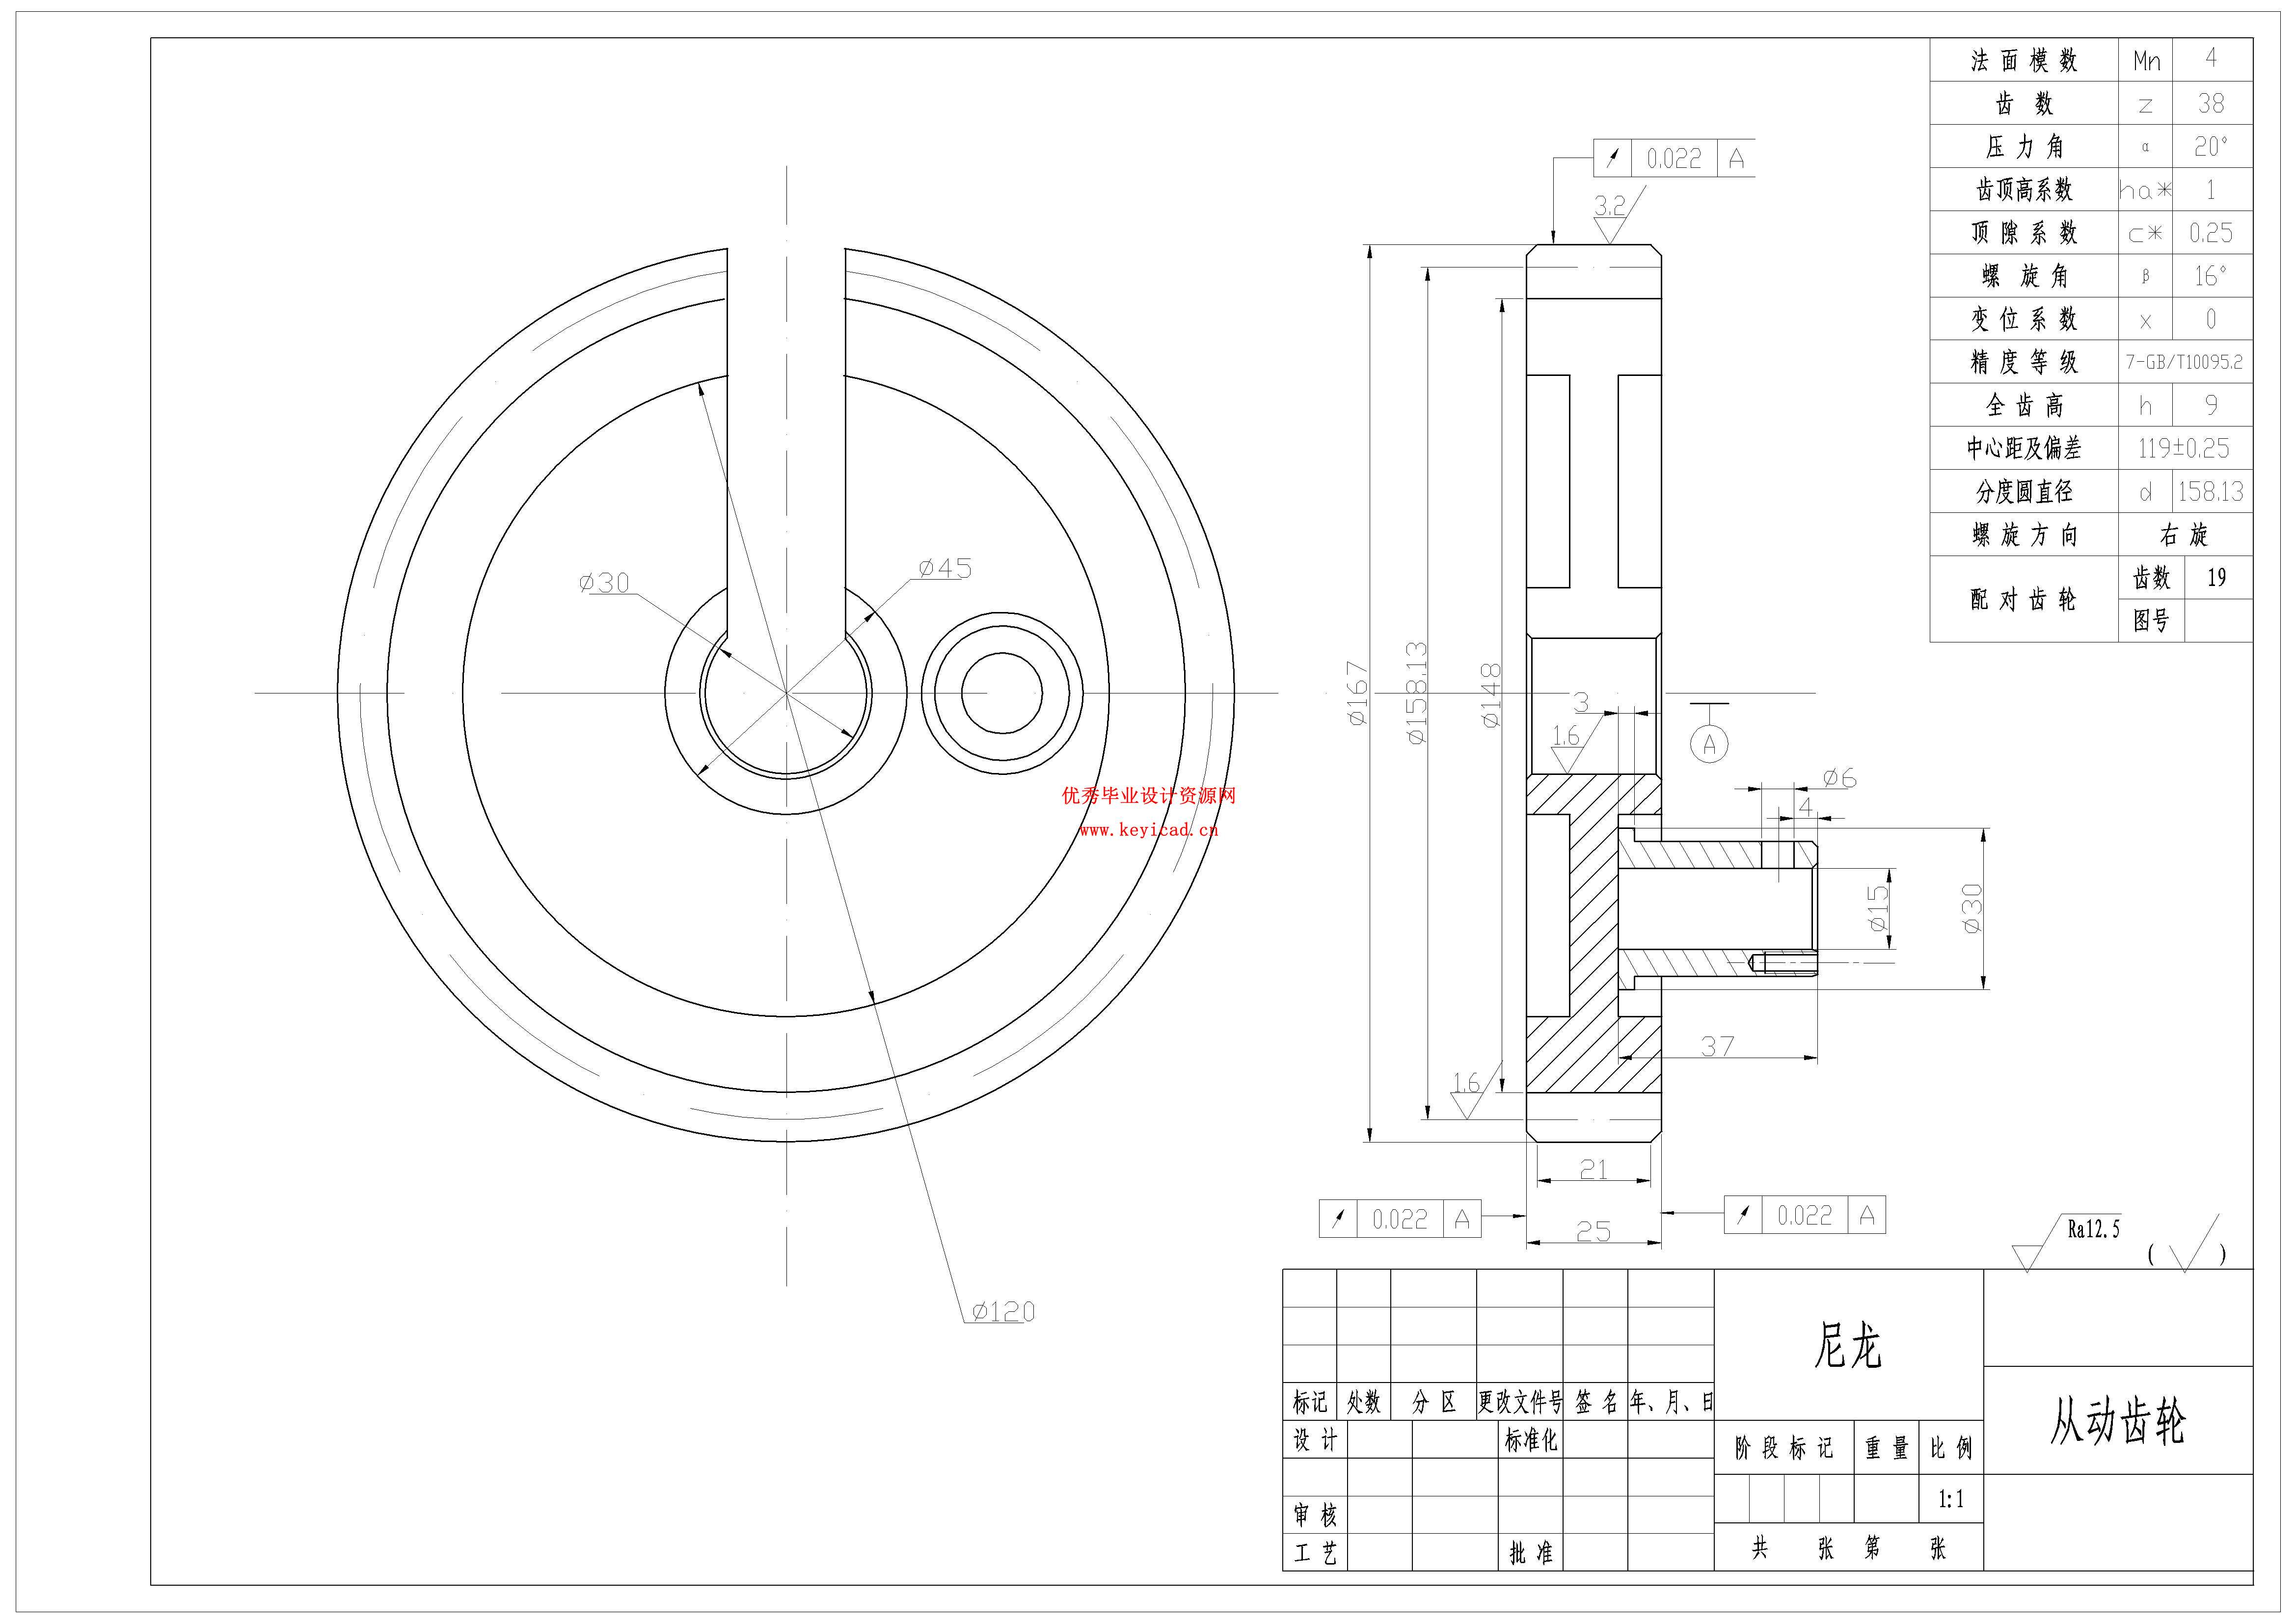
2.2.3绕线传动模块 10
2.2.4横向进给模块 10
2.3工作原理 10
2.4本章小结 11
3.绕线机构设计 12
3.1绕线机构结构设计 12
3.1.4几何尺寸计算 15
3.2进给机构结构设计 16
3.3支架结构设计 19
3.4本章小结 22
4. 抓取机构的设计 23
4.1抓线机构结构设计 23
4.2抓线机构力学计算与强度校核 24
4.2.1夹紧力与驱动力计算 24
4.2.2销轴剪切强度校核 25
4.2.3抓手弯曲强度校核 25
4.2.4推杆压杆稳定性校核 26
4.3本章小结 27
5.总结与展望 28
说明书
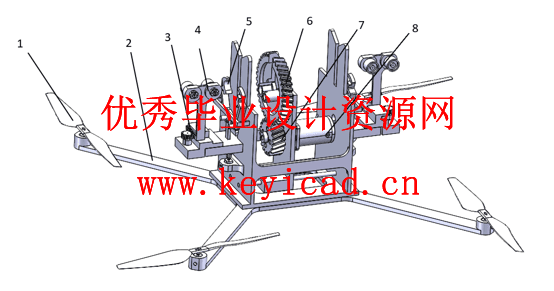
三维模型
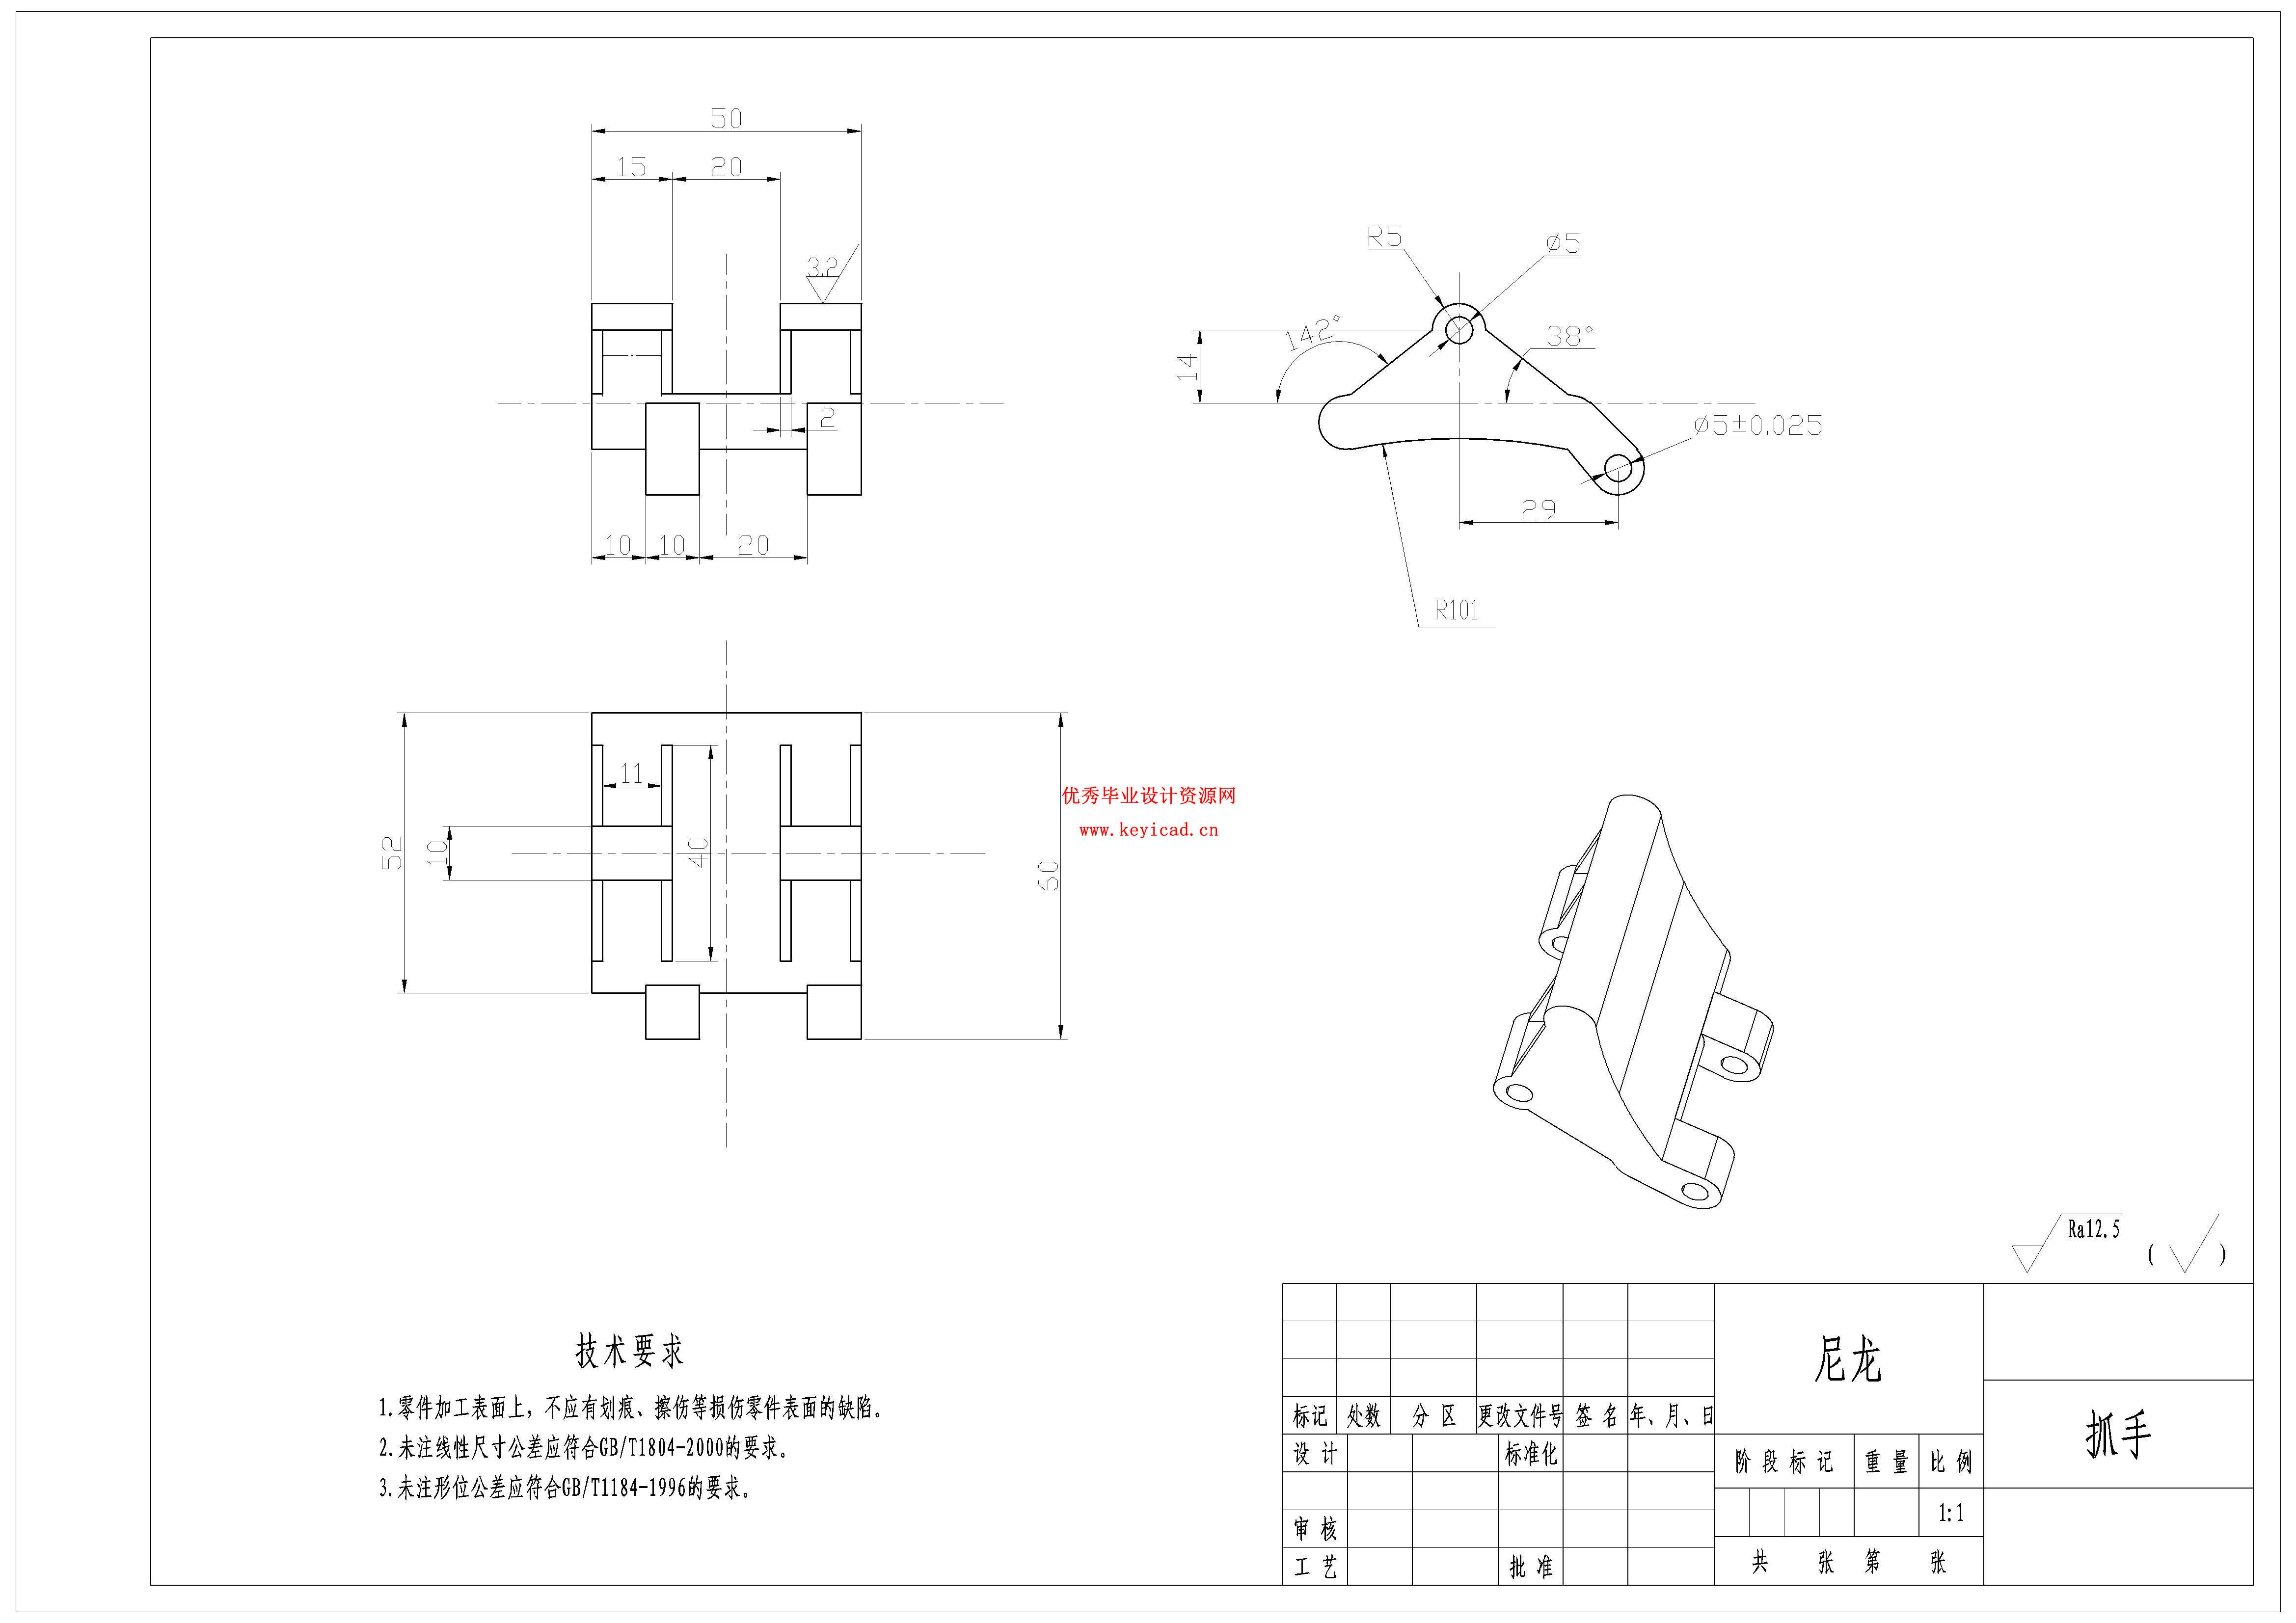
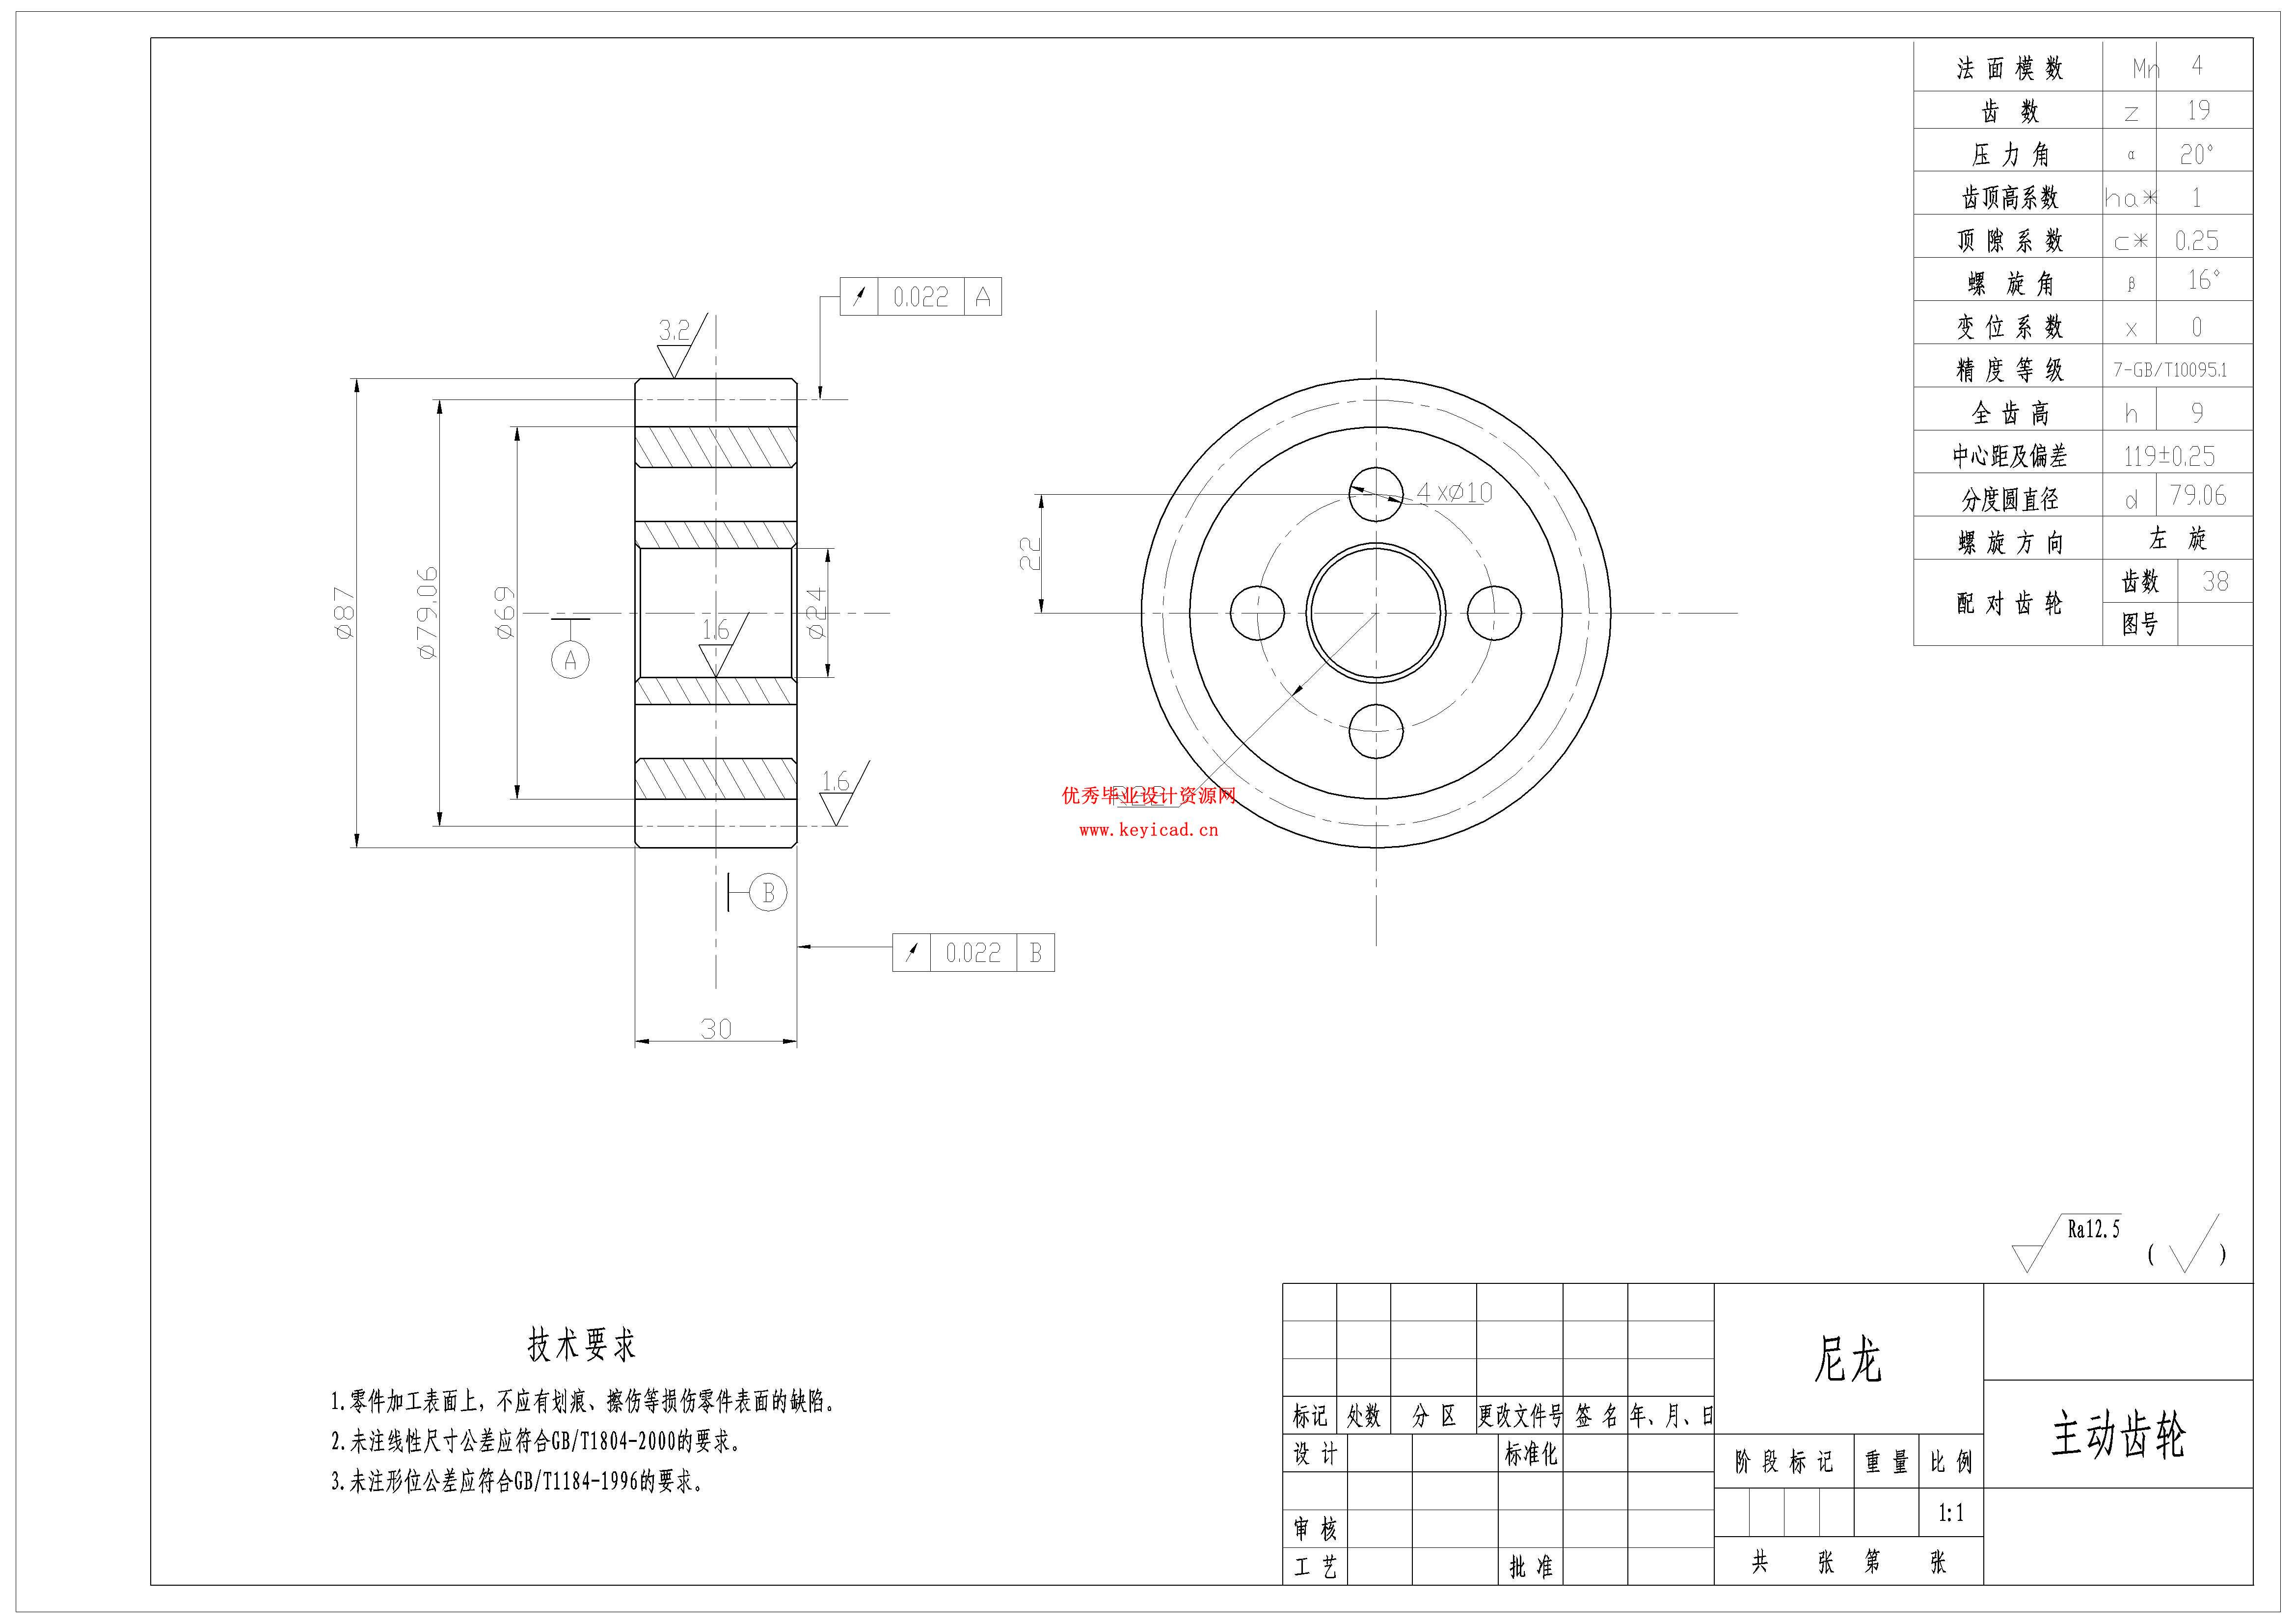
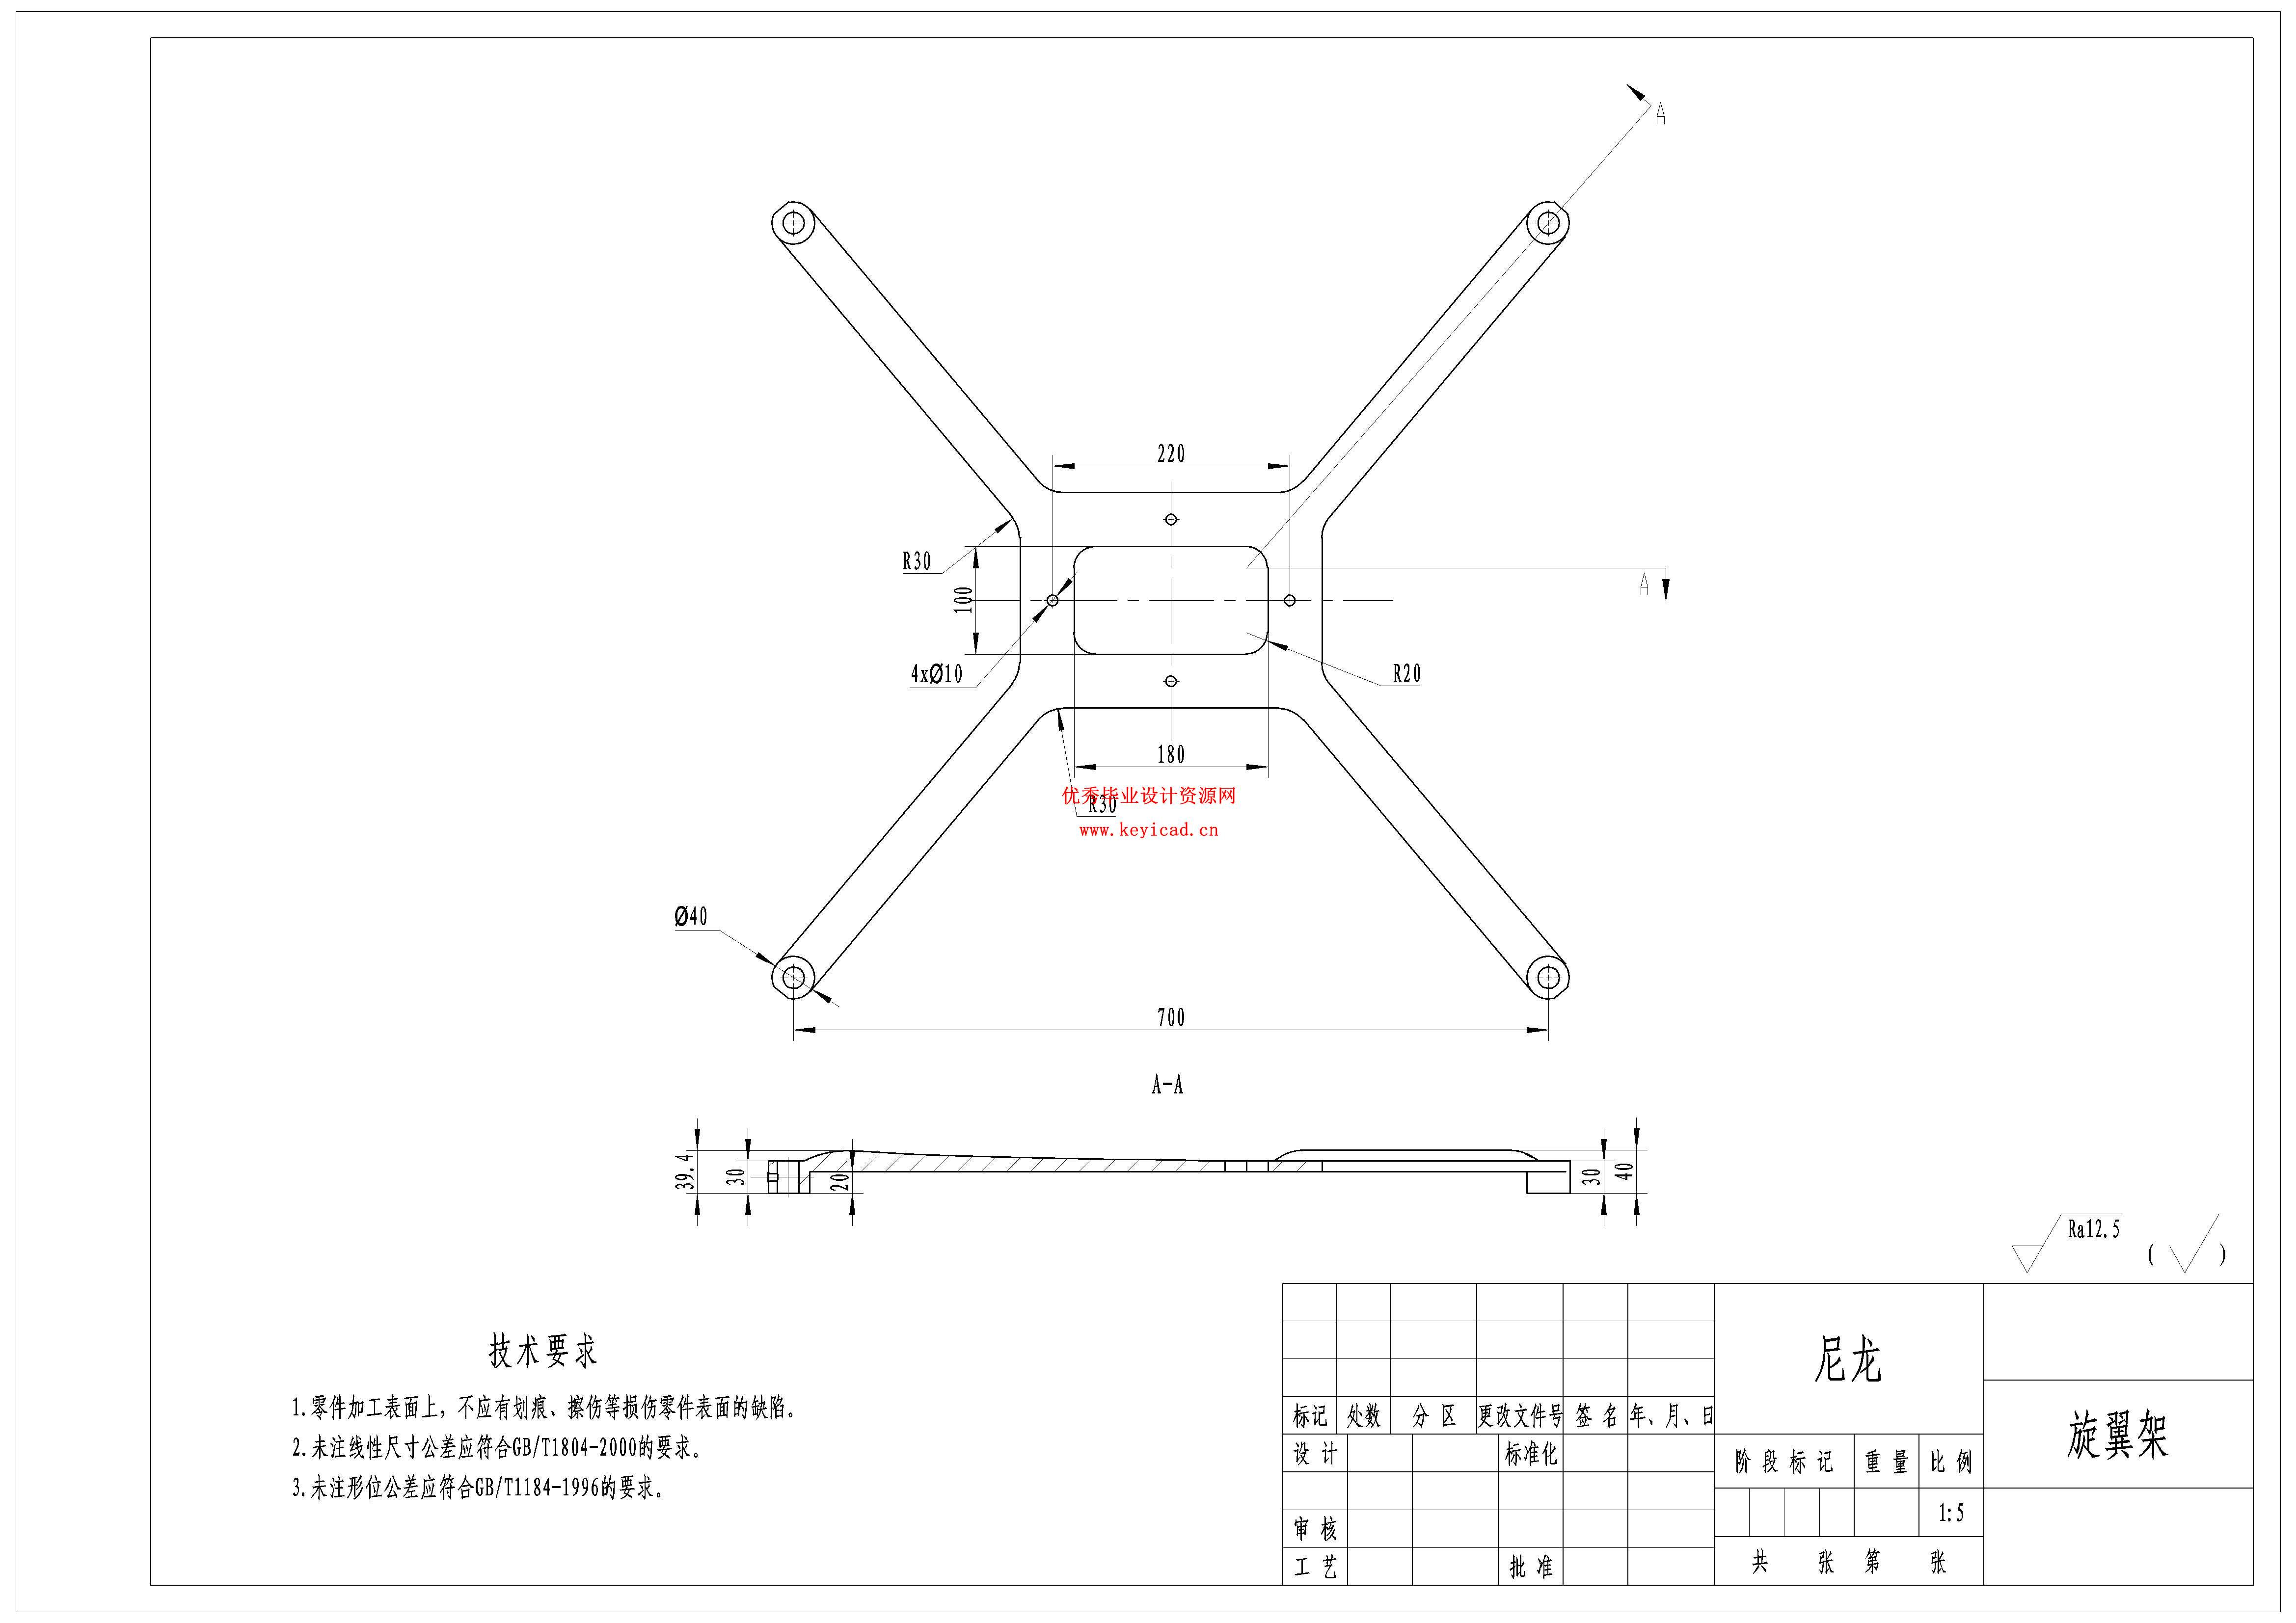
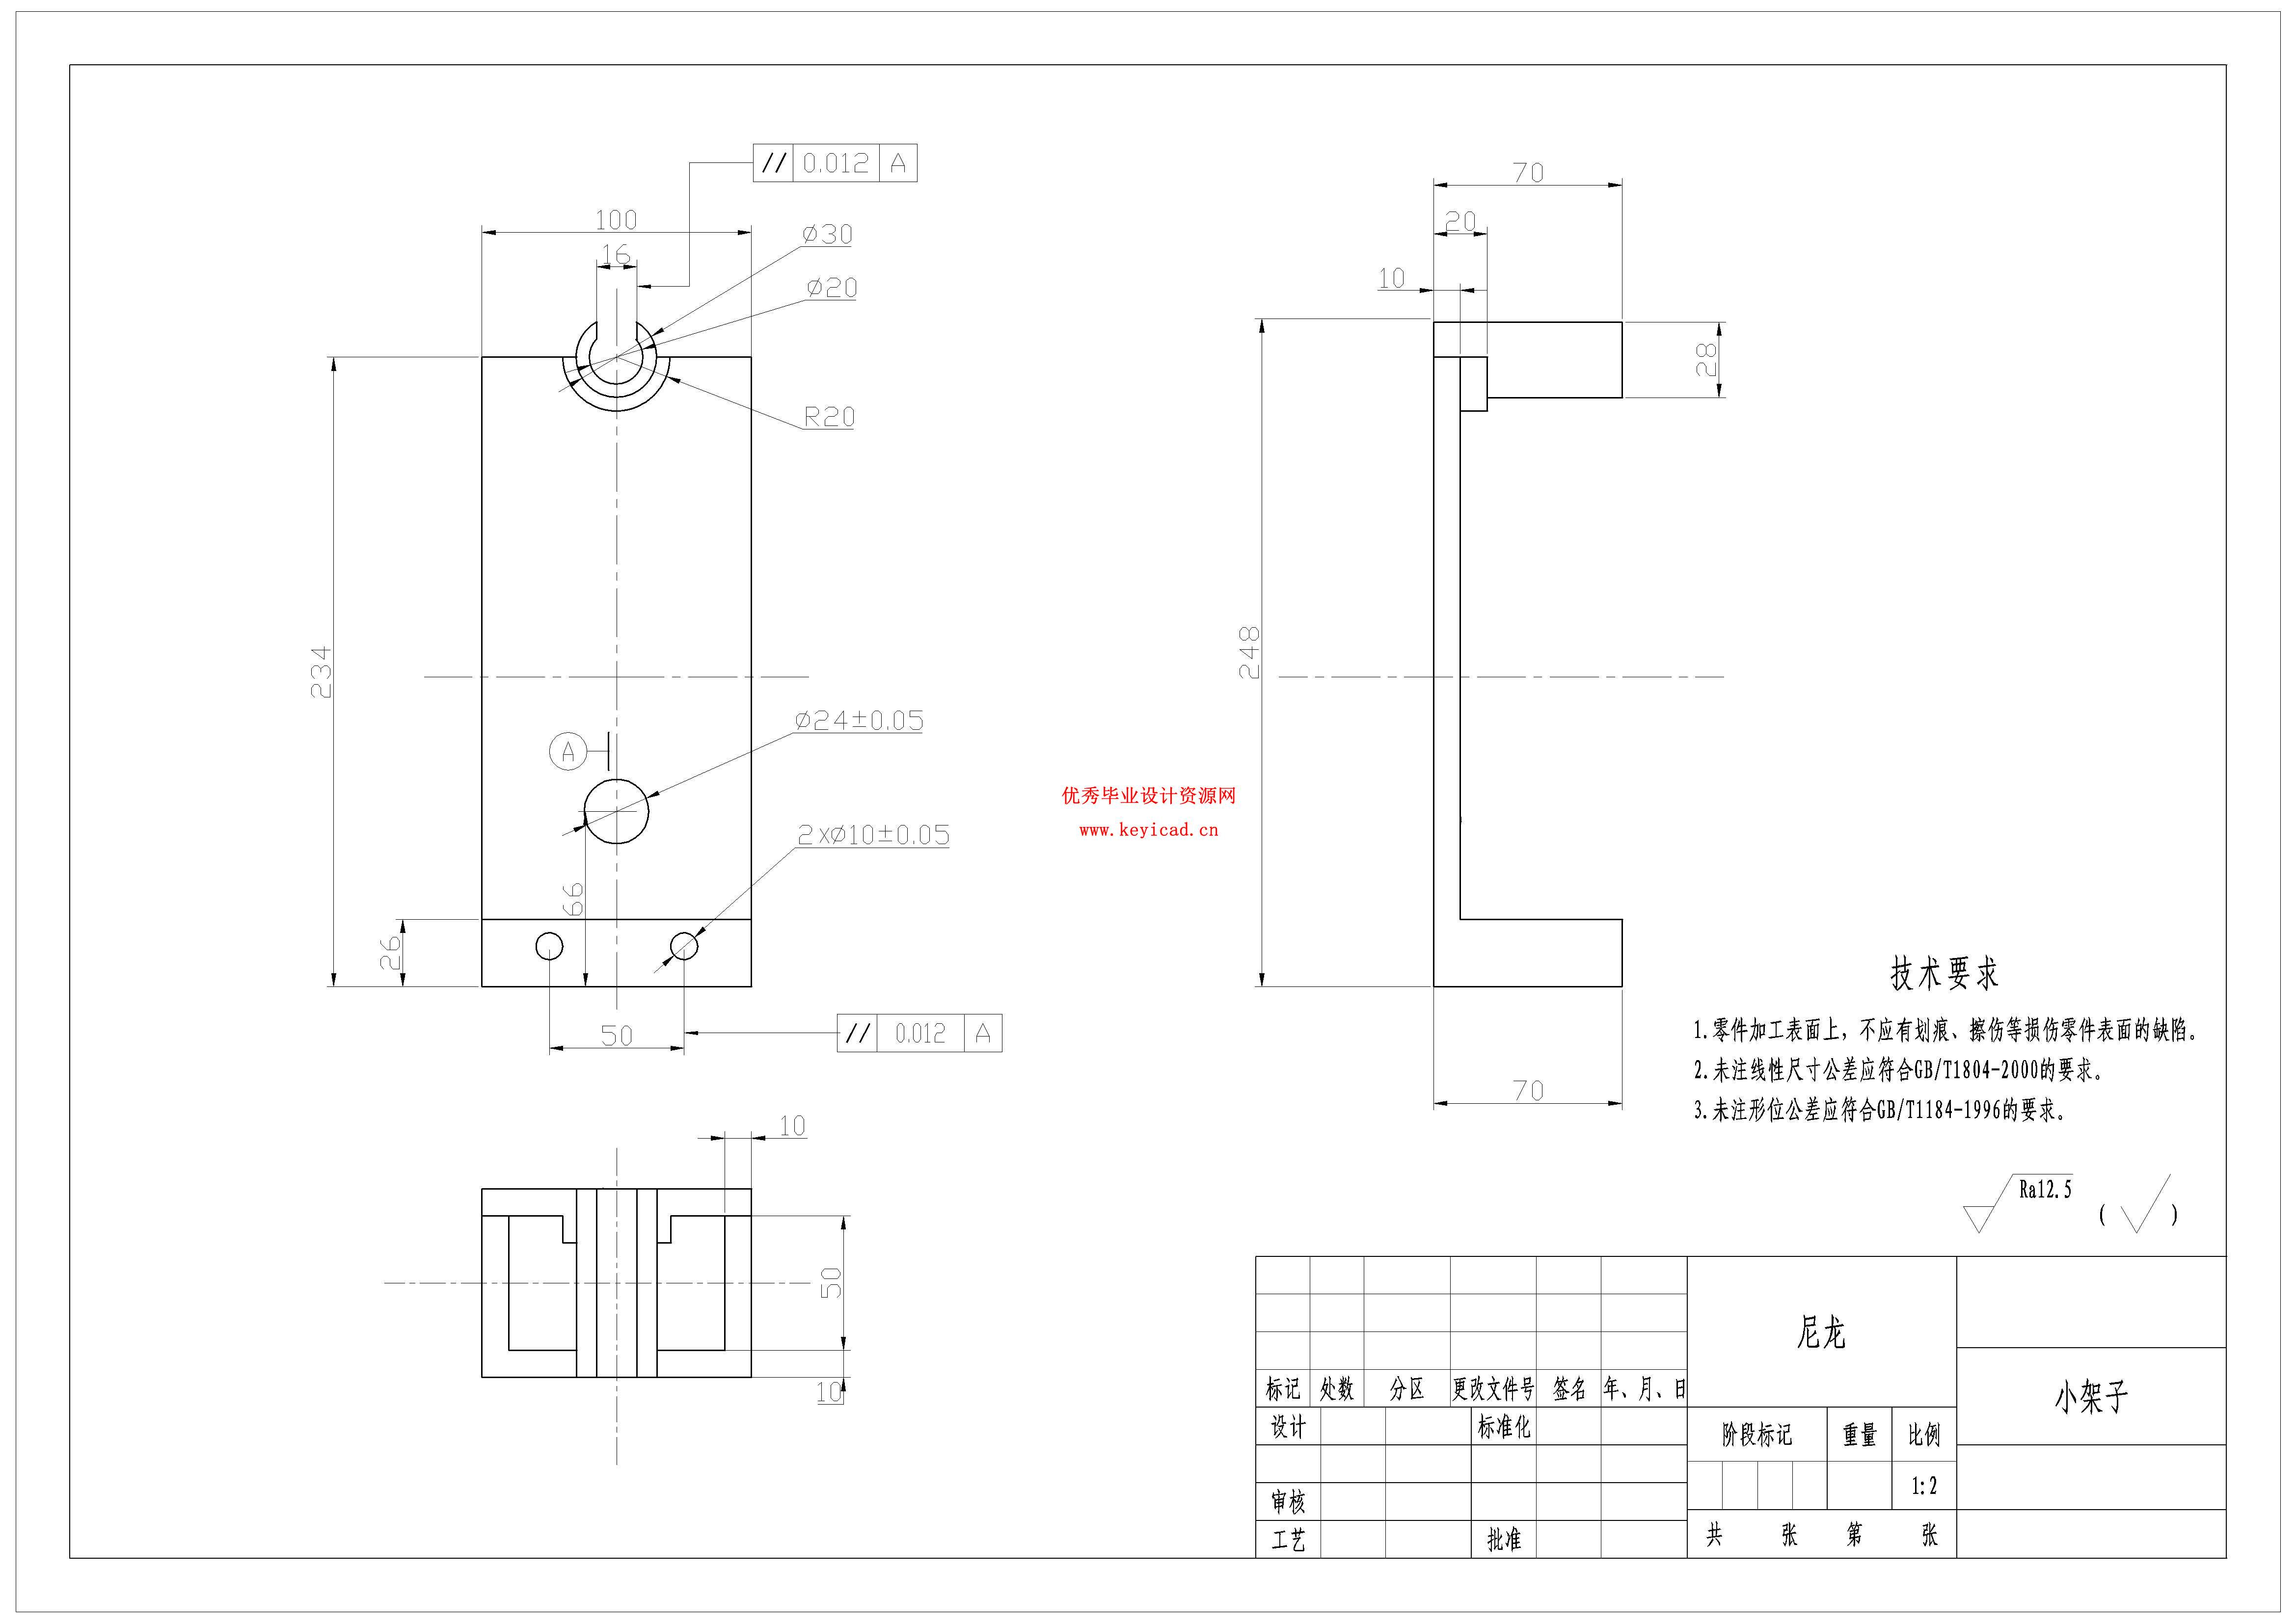
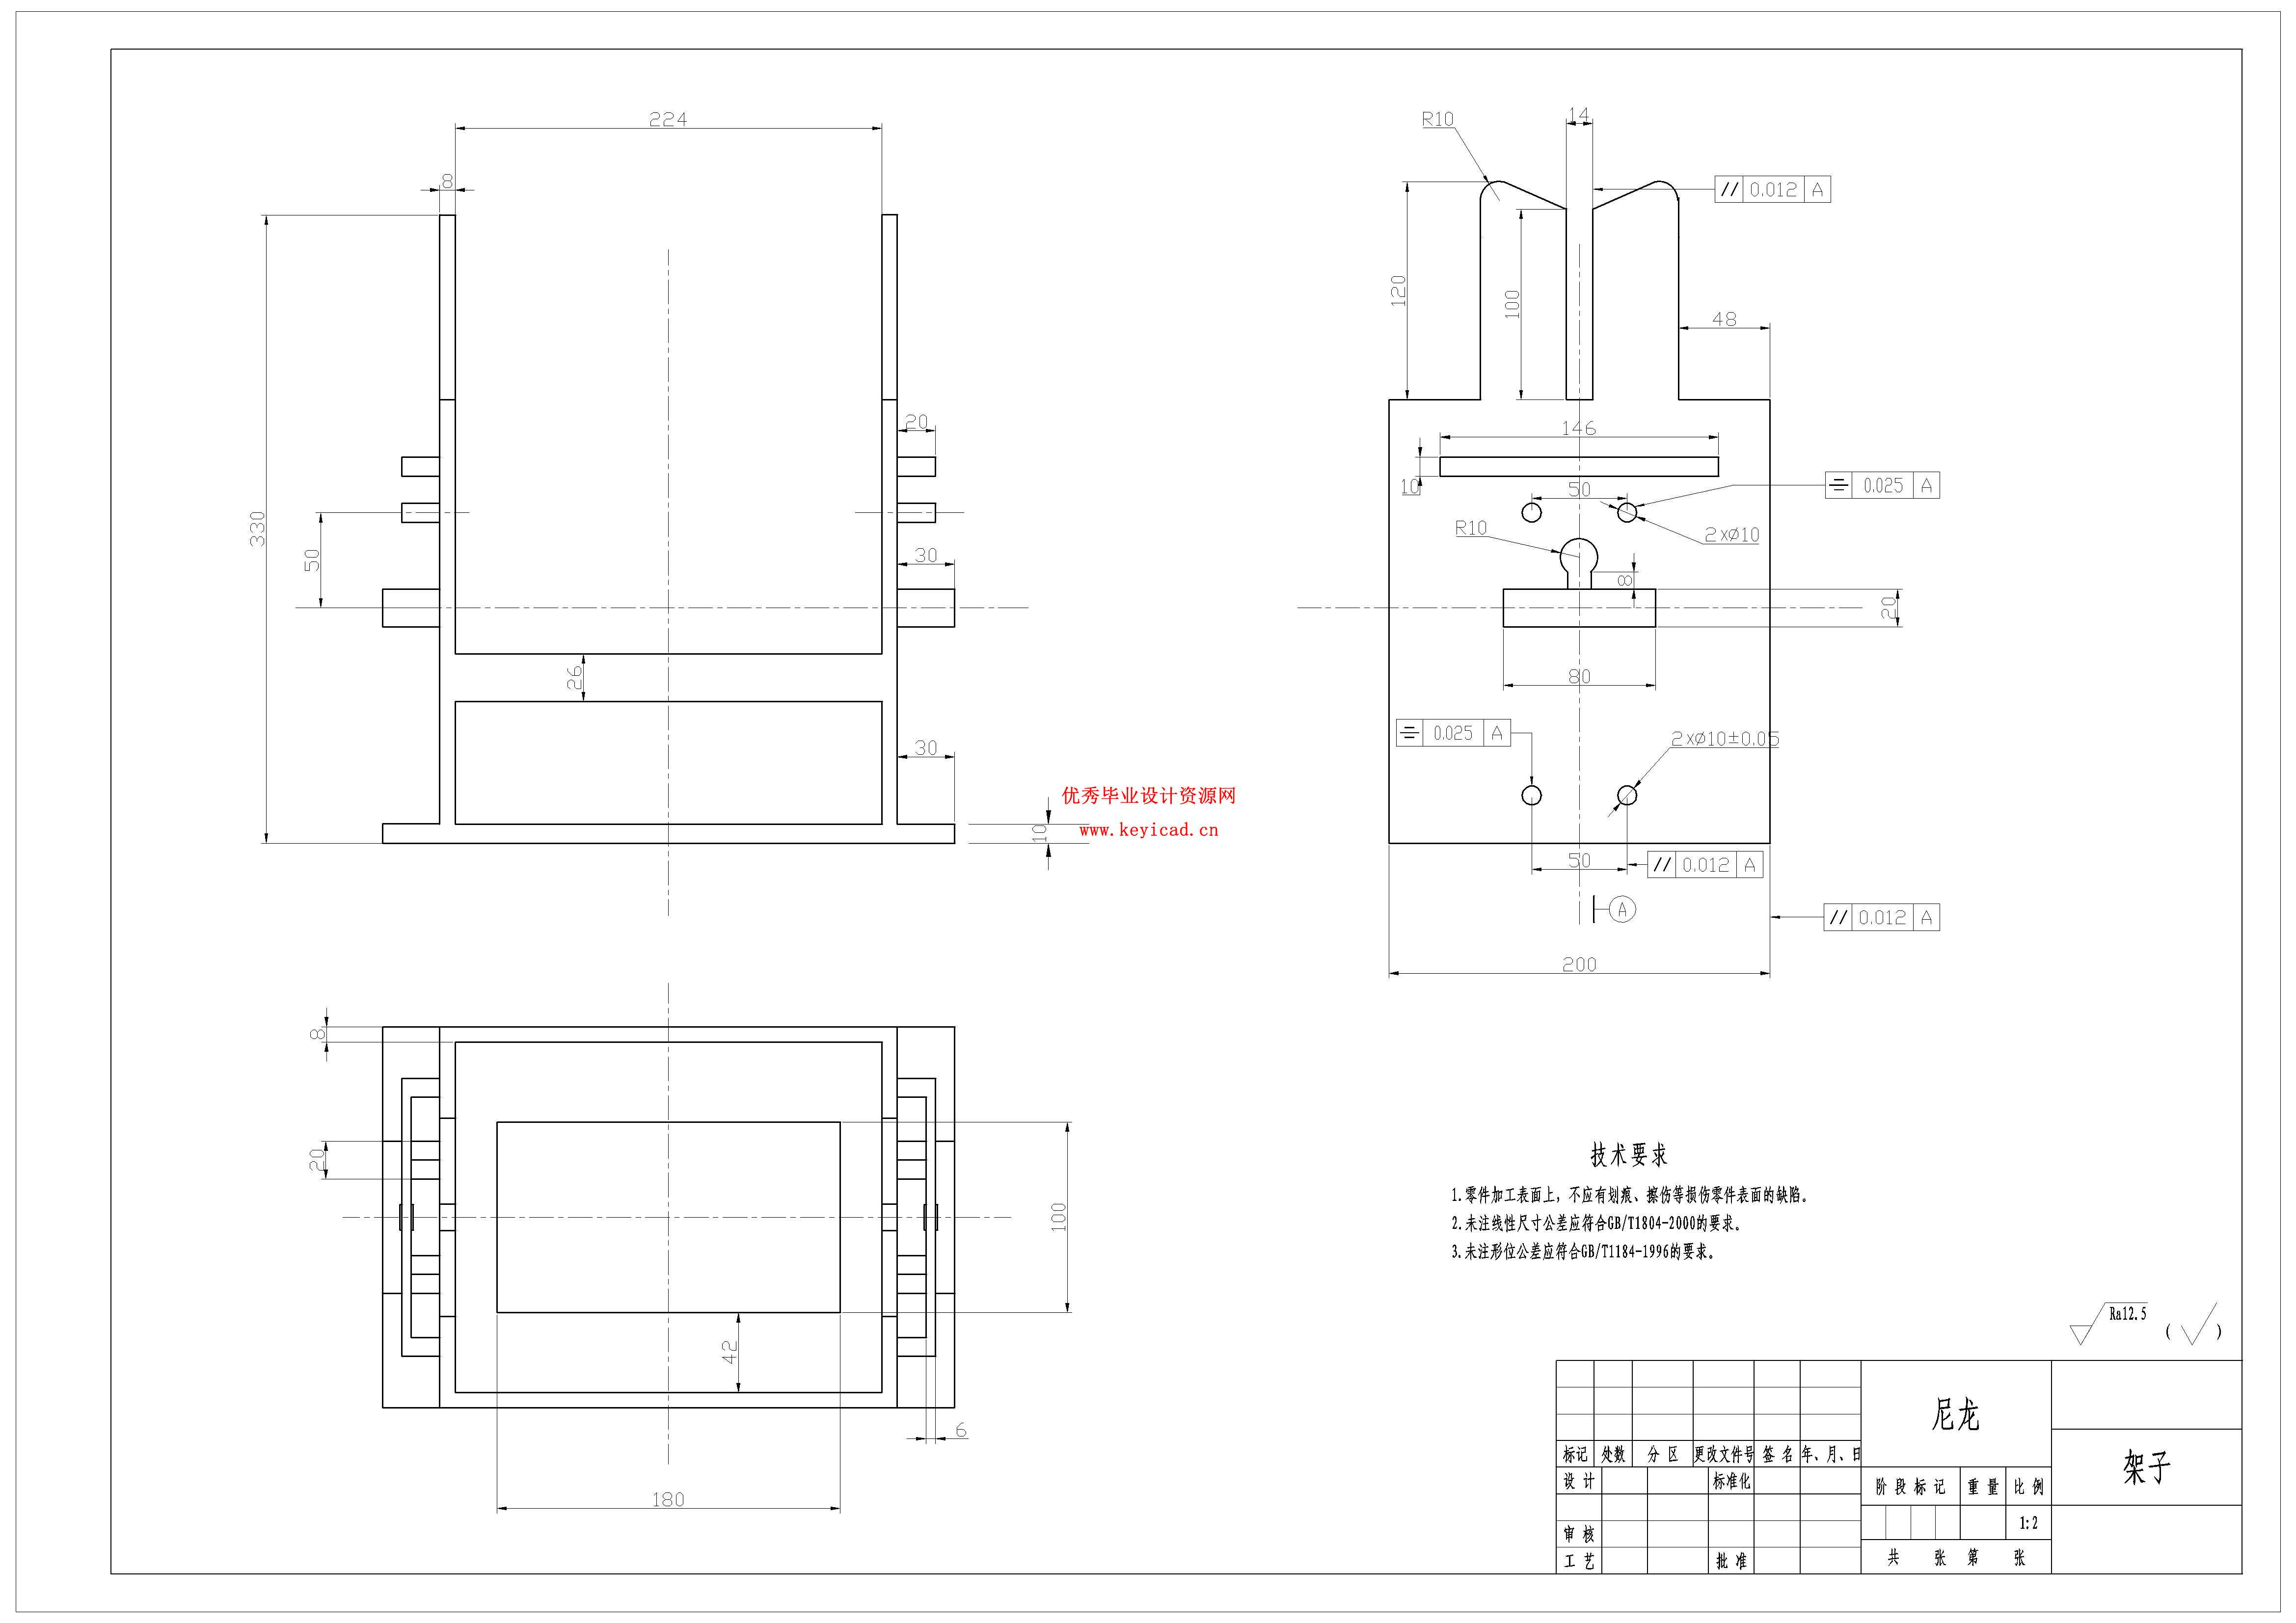
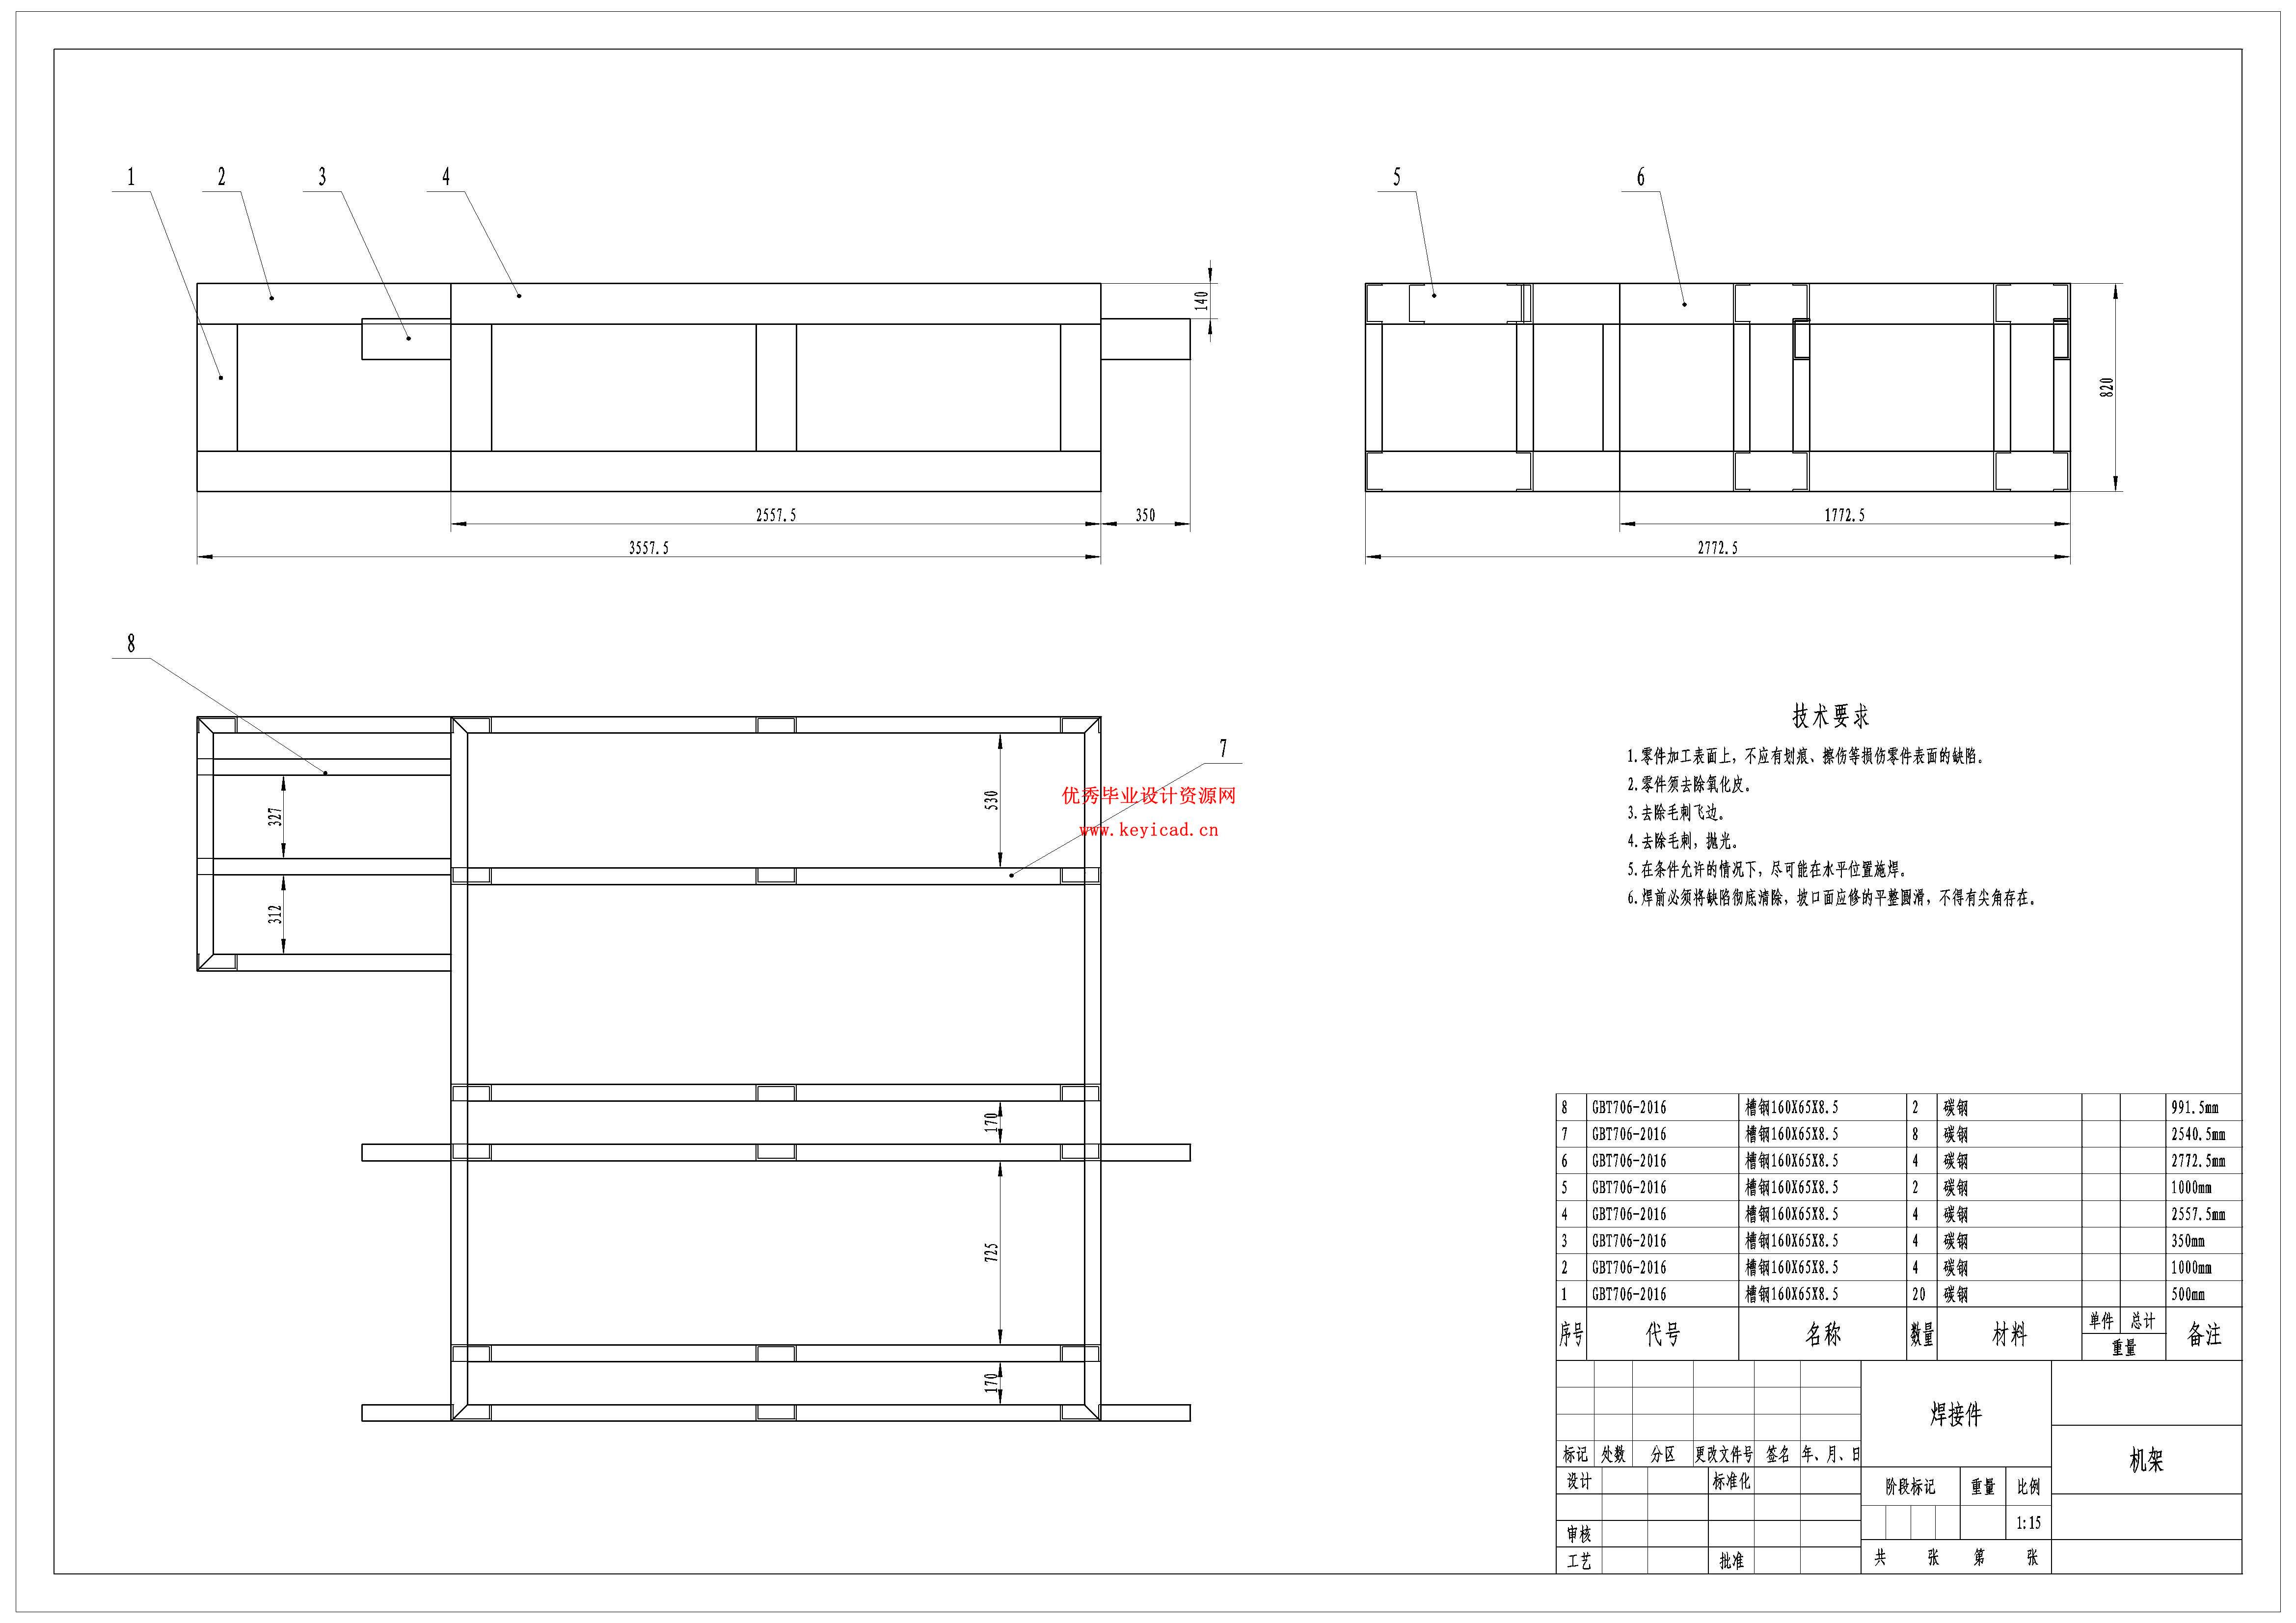
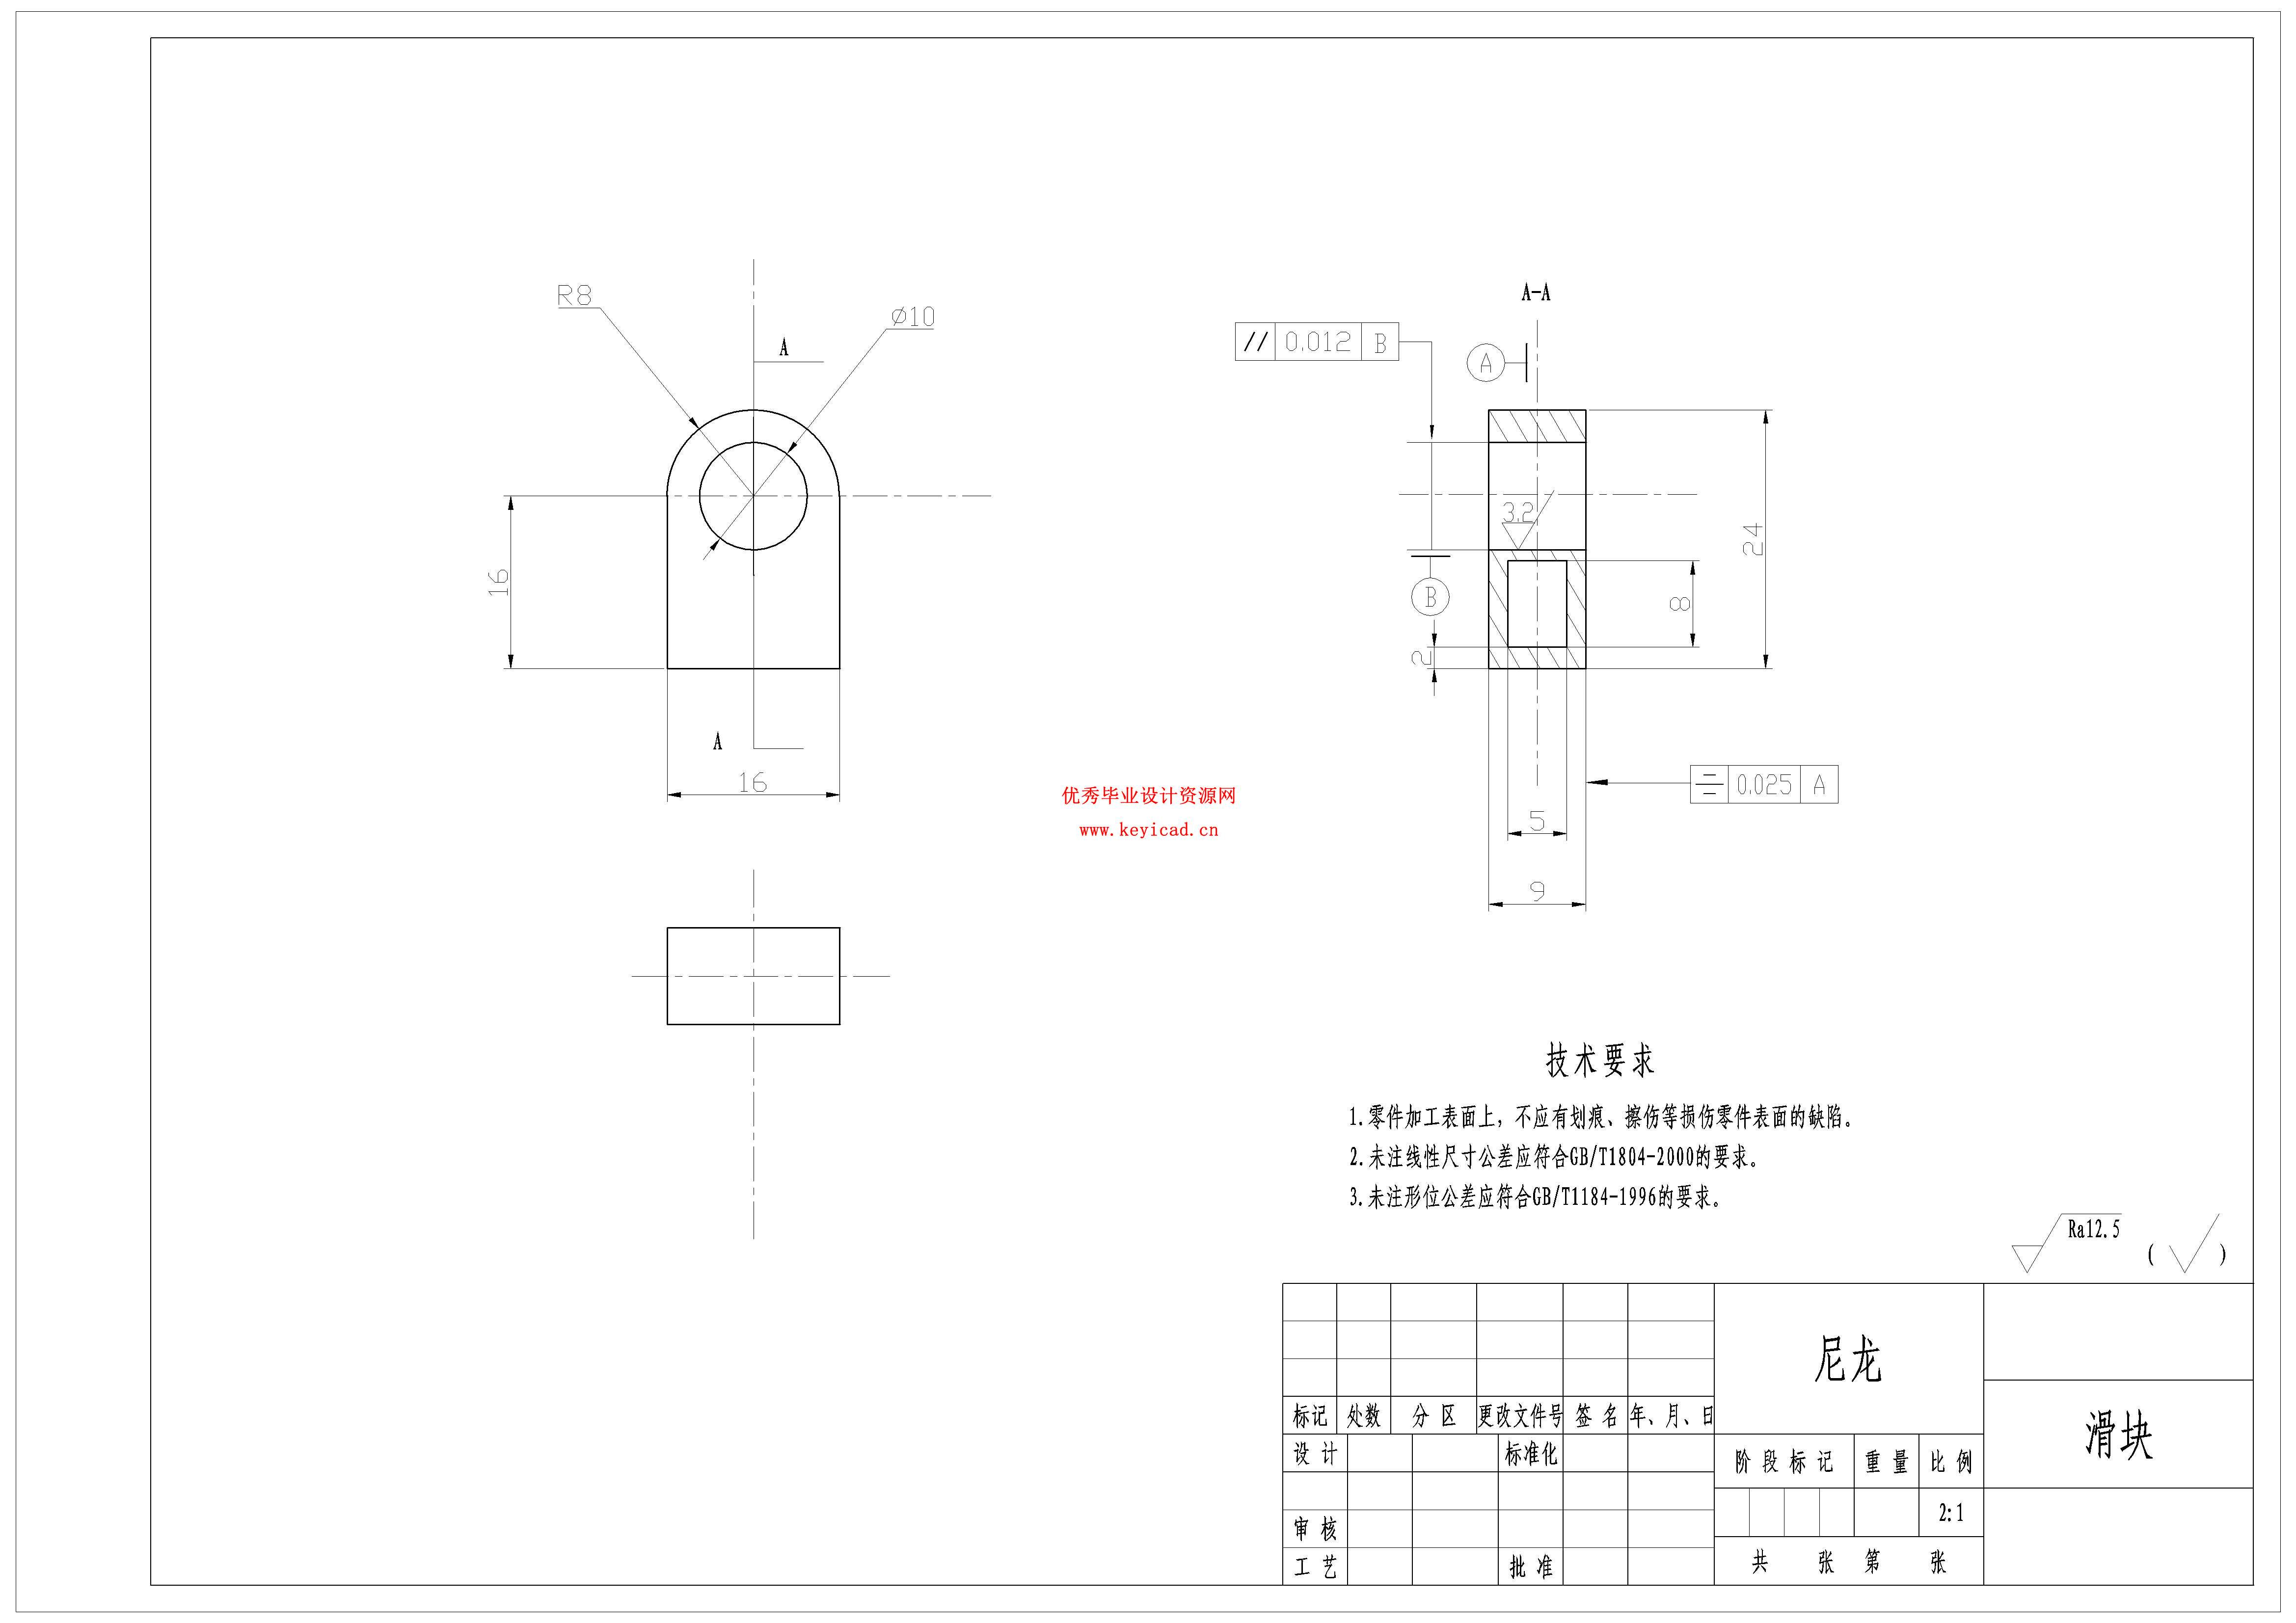
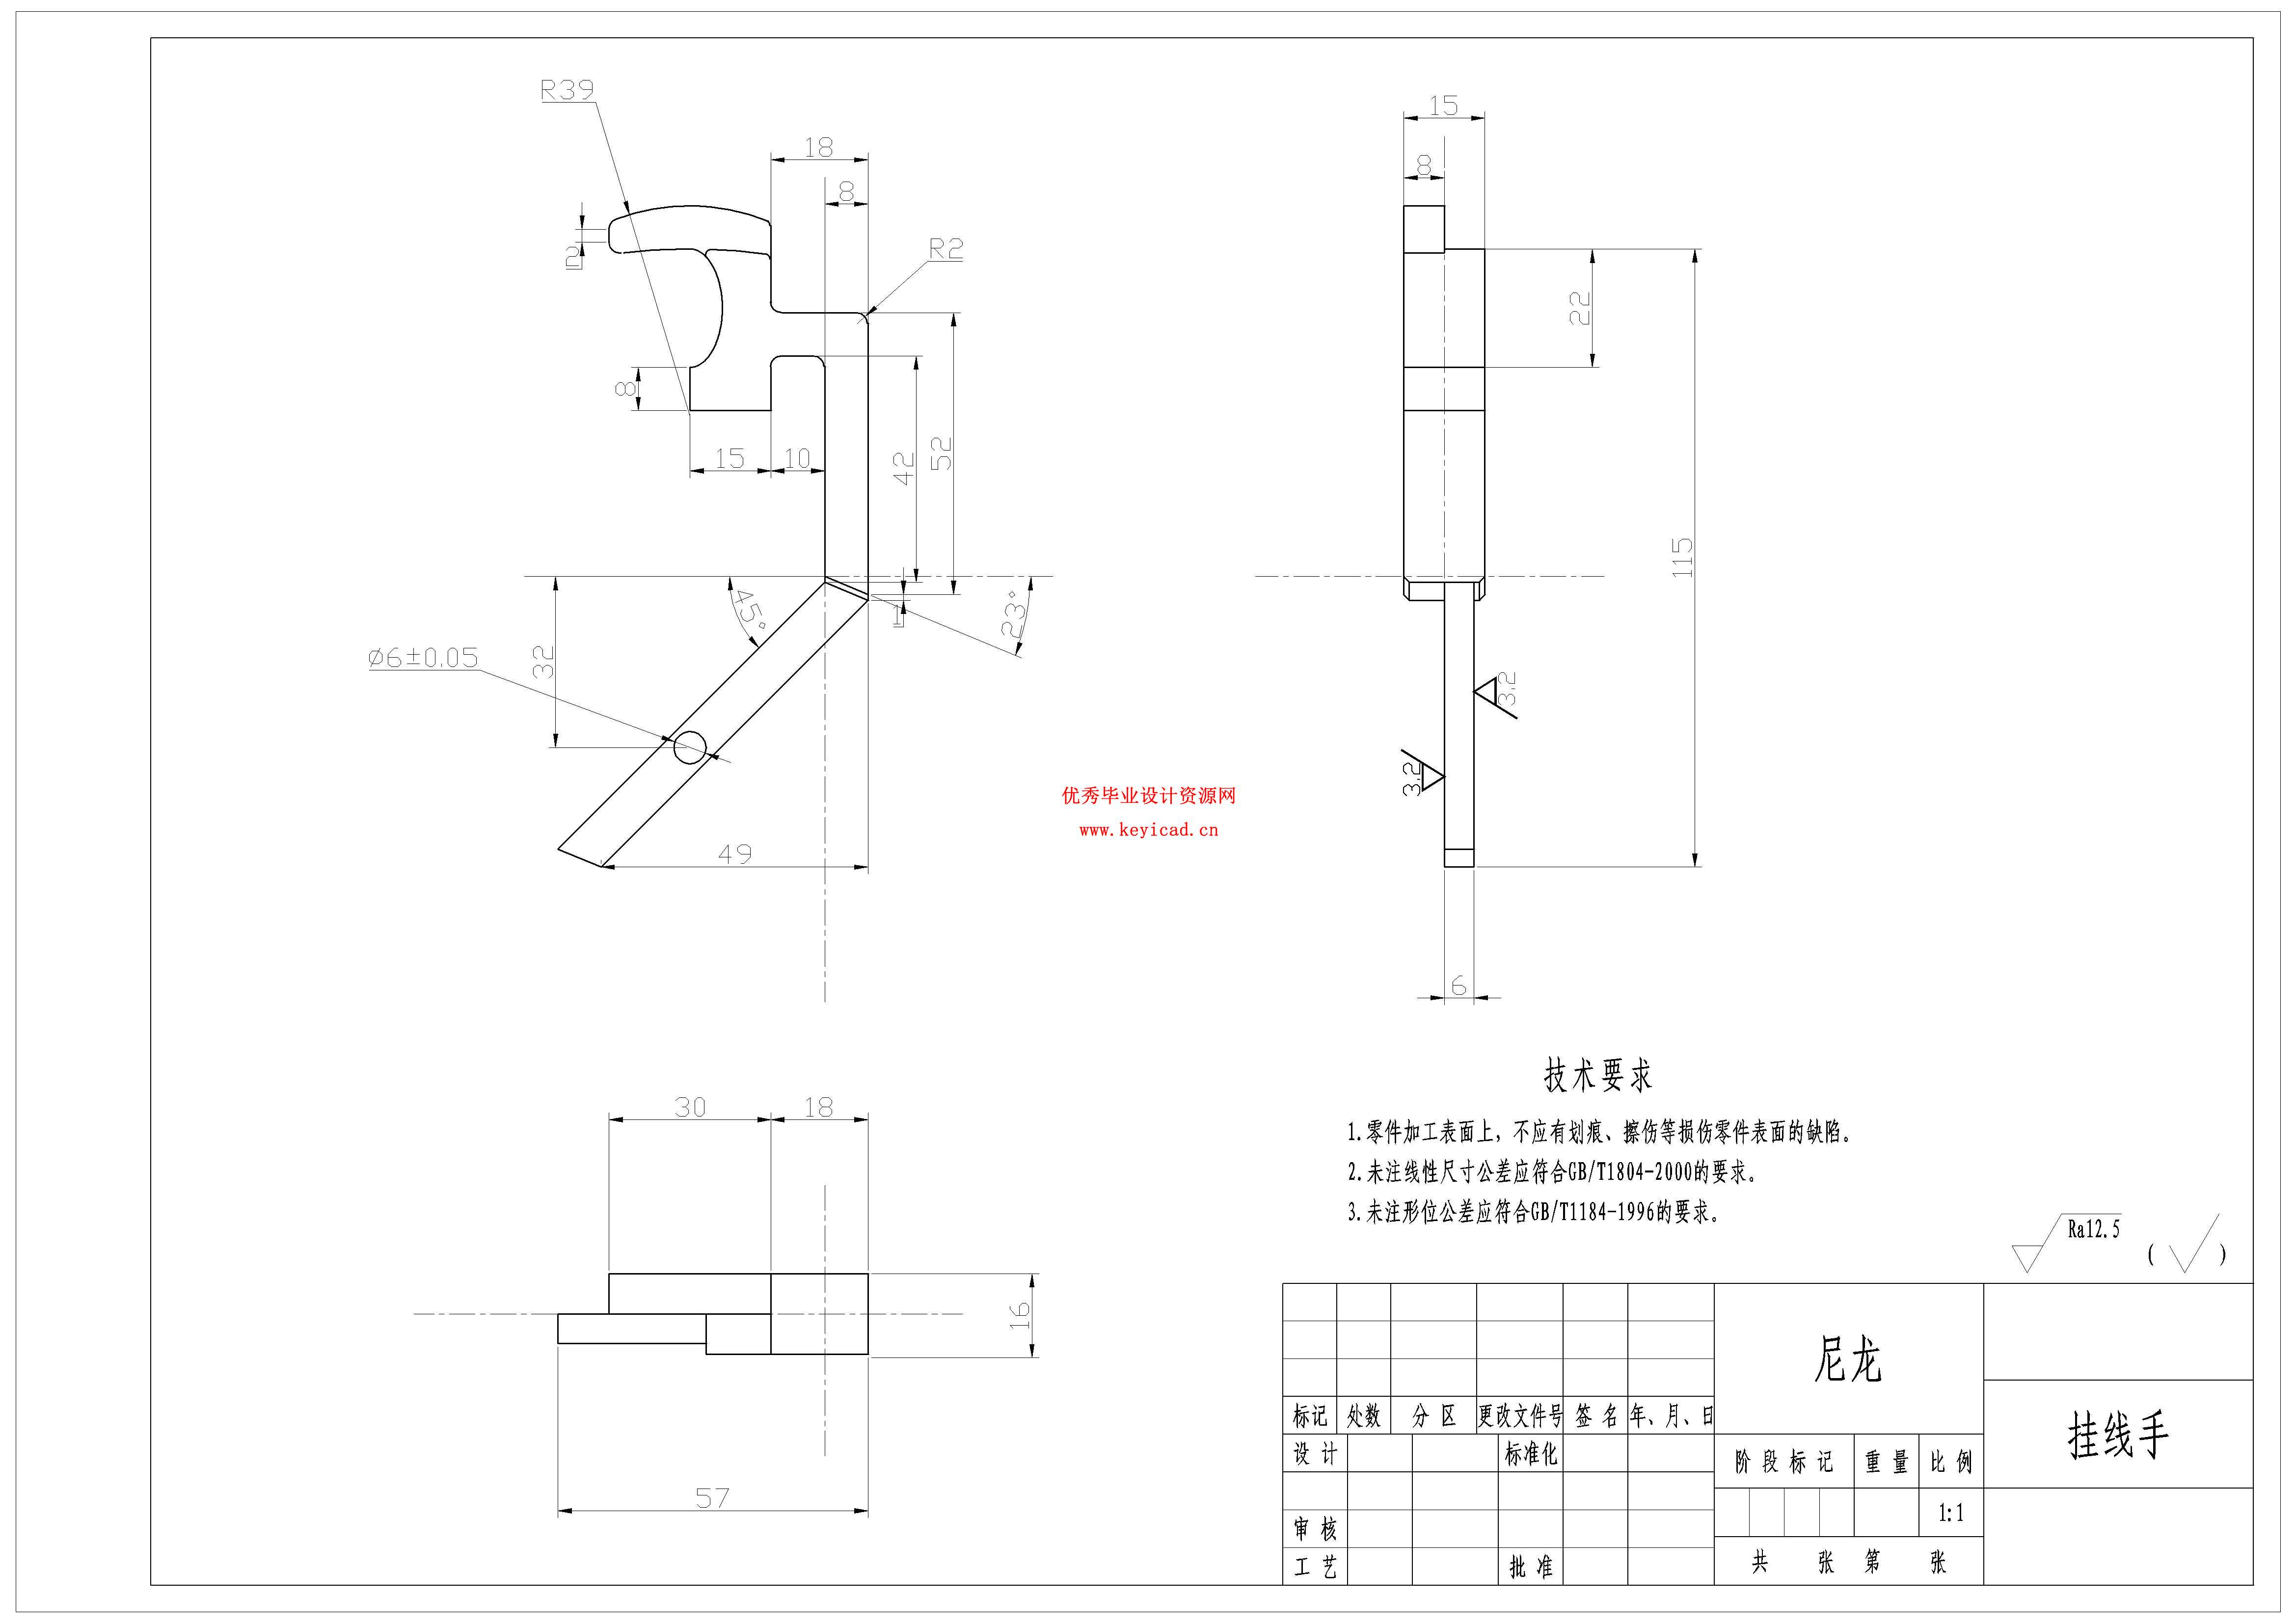
CAD图纸
文件列表