摘要
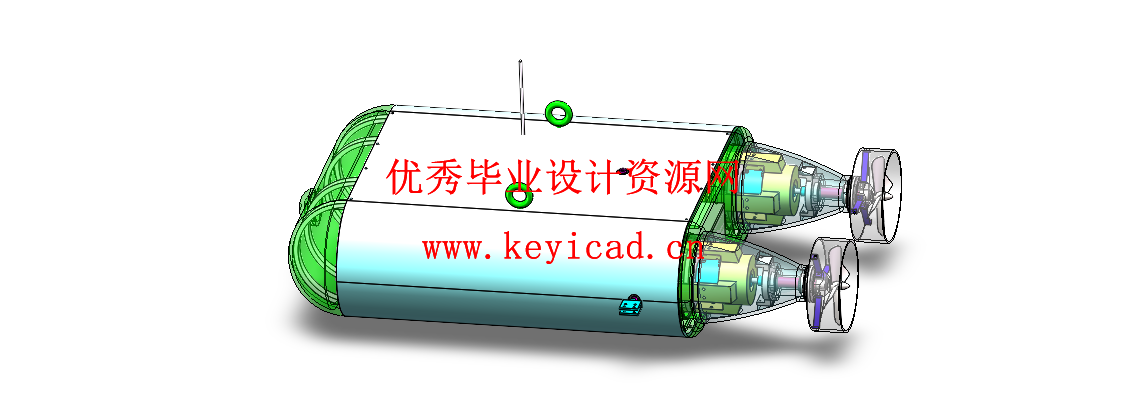
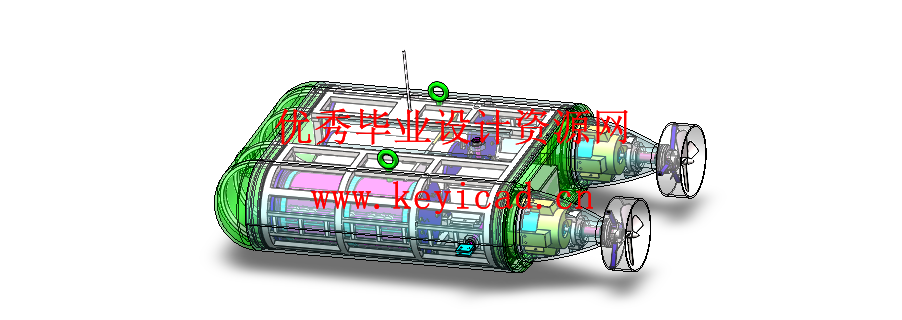
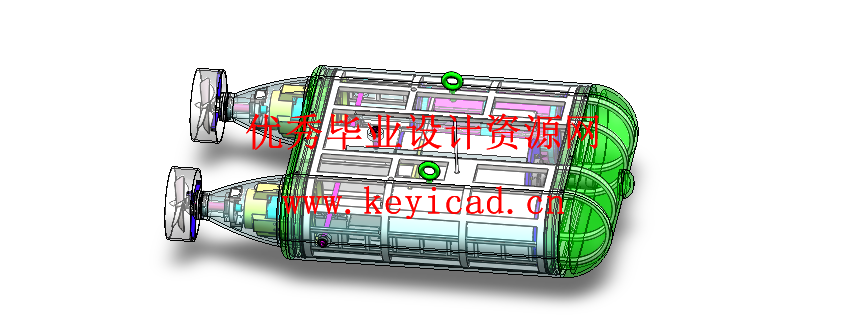
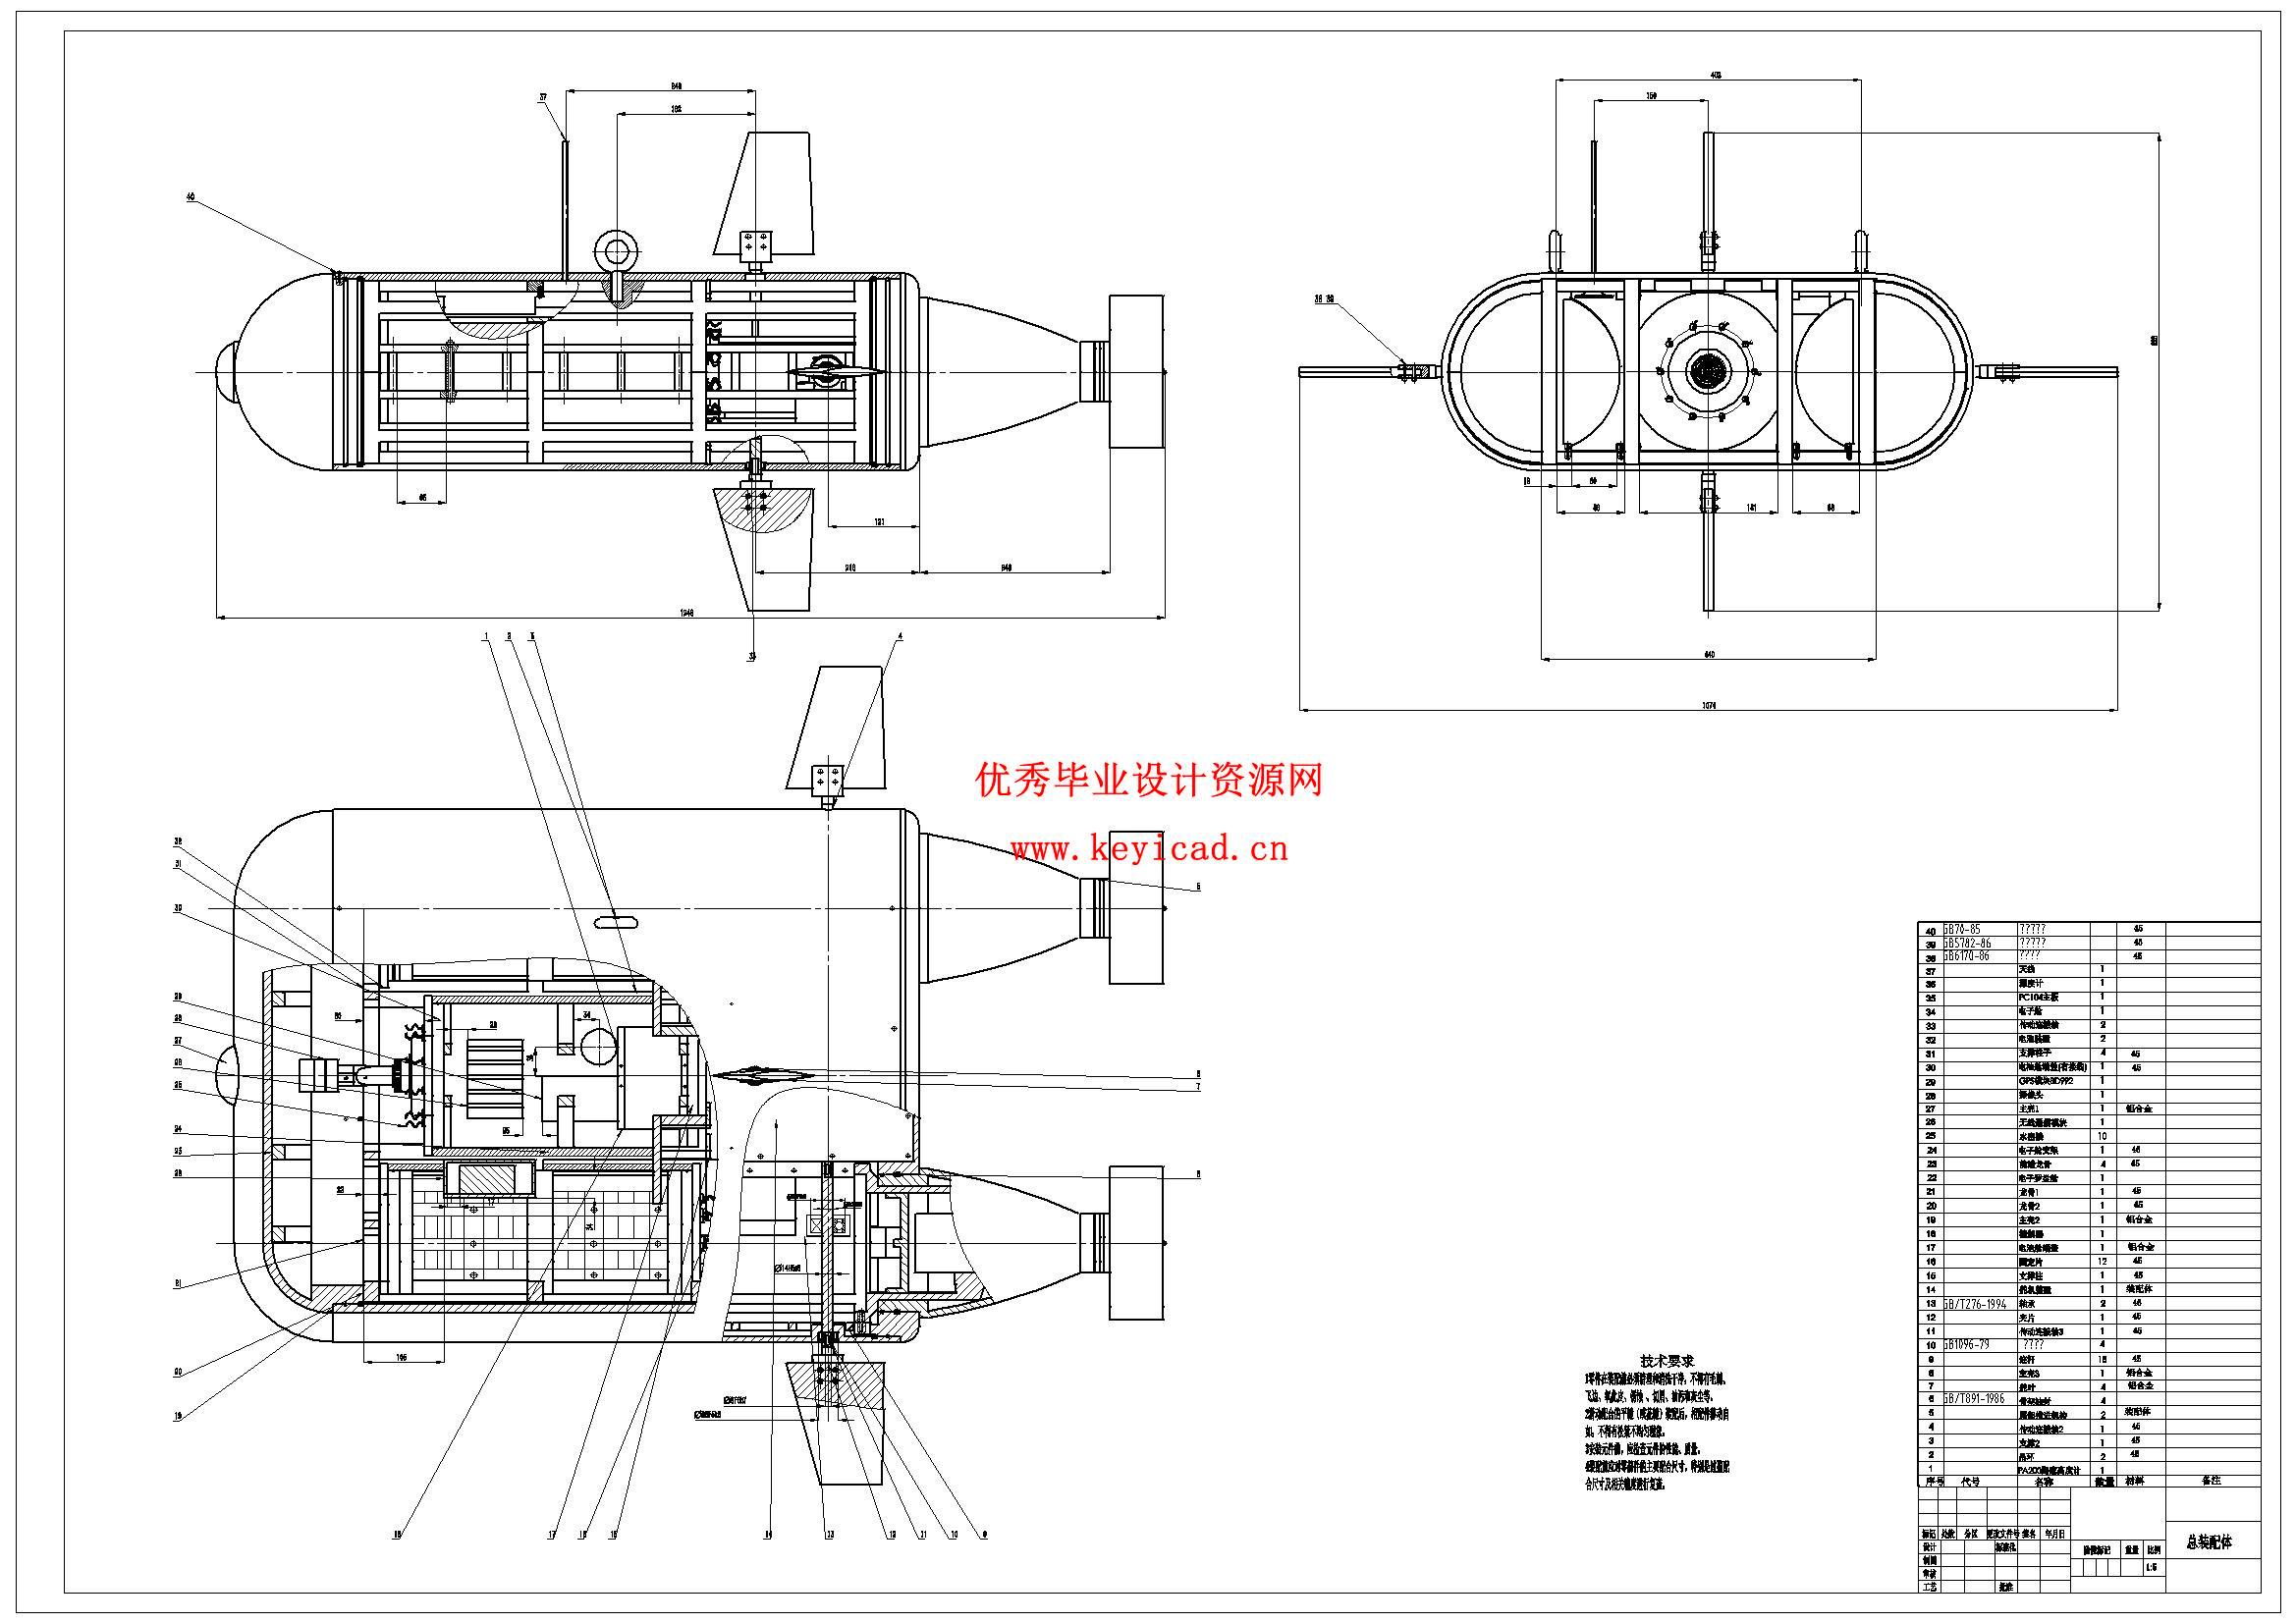
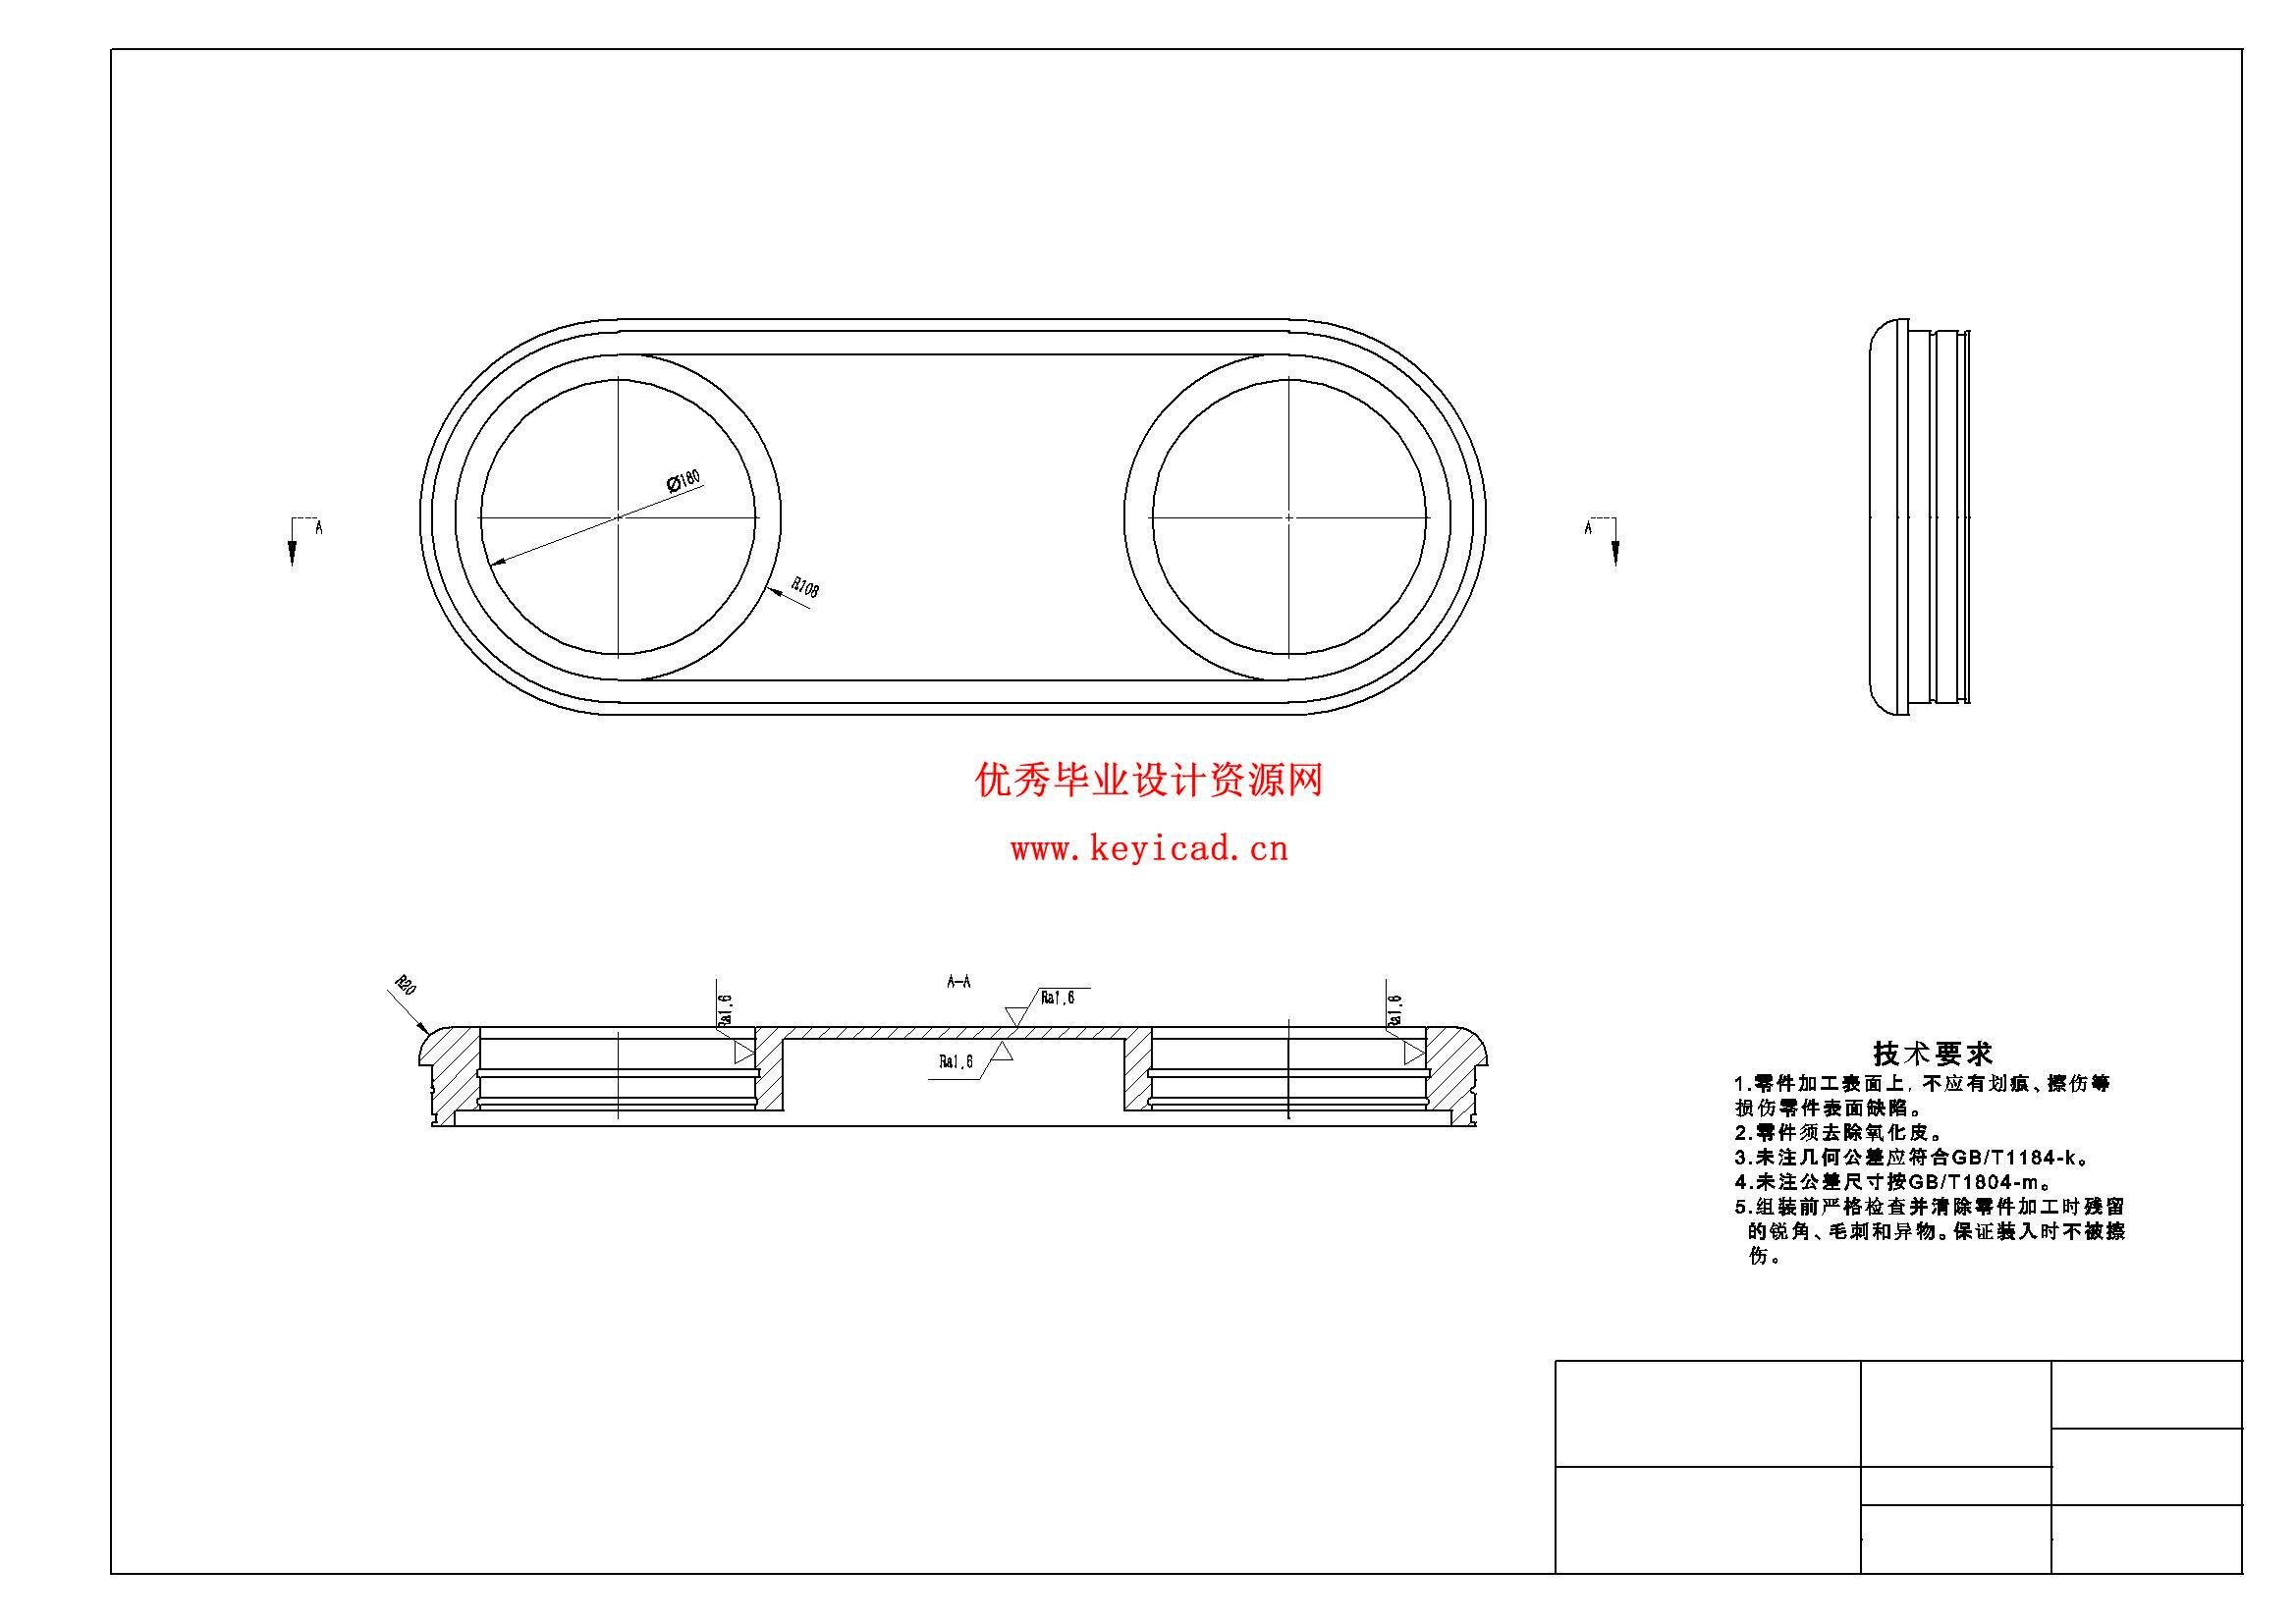
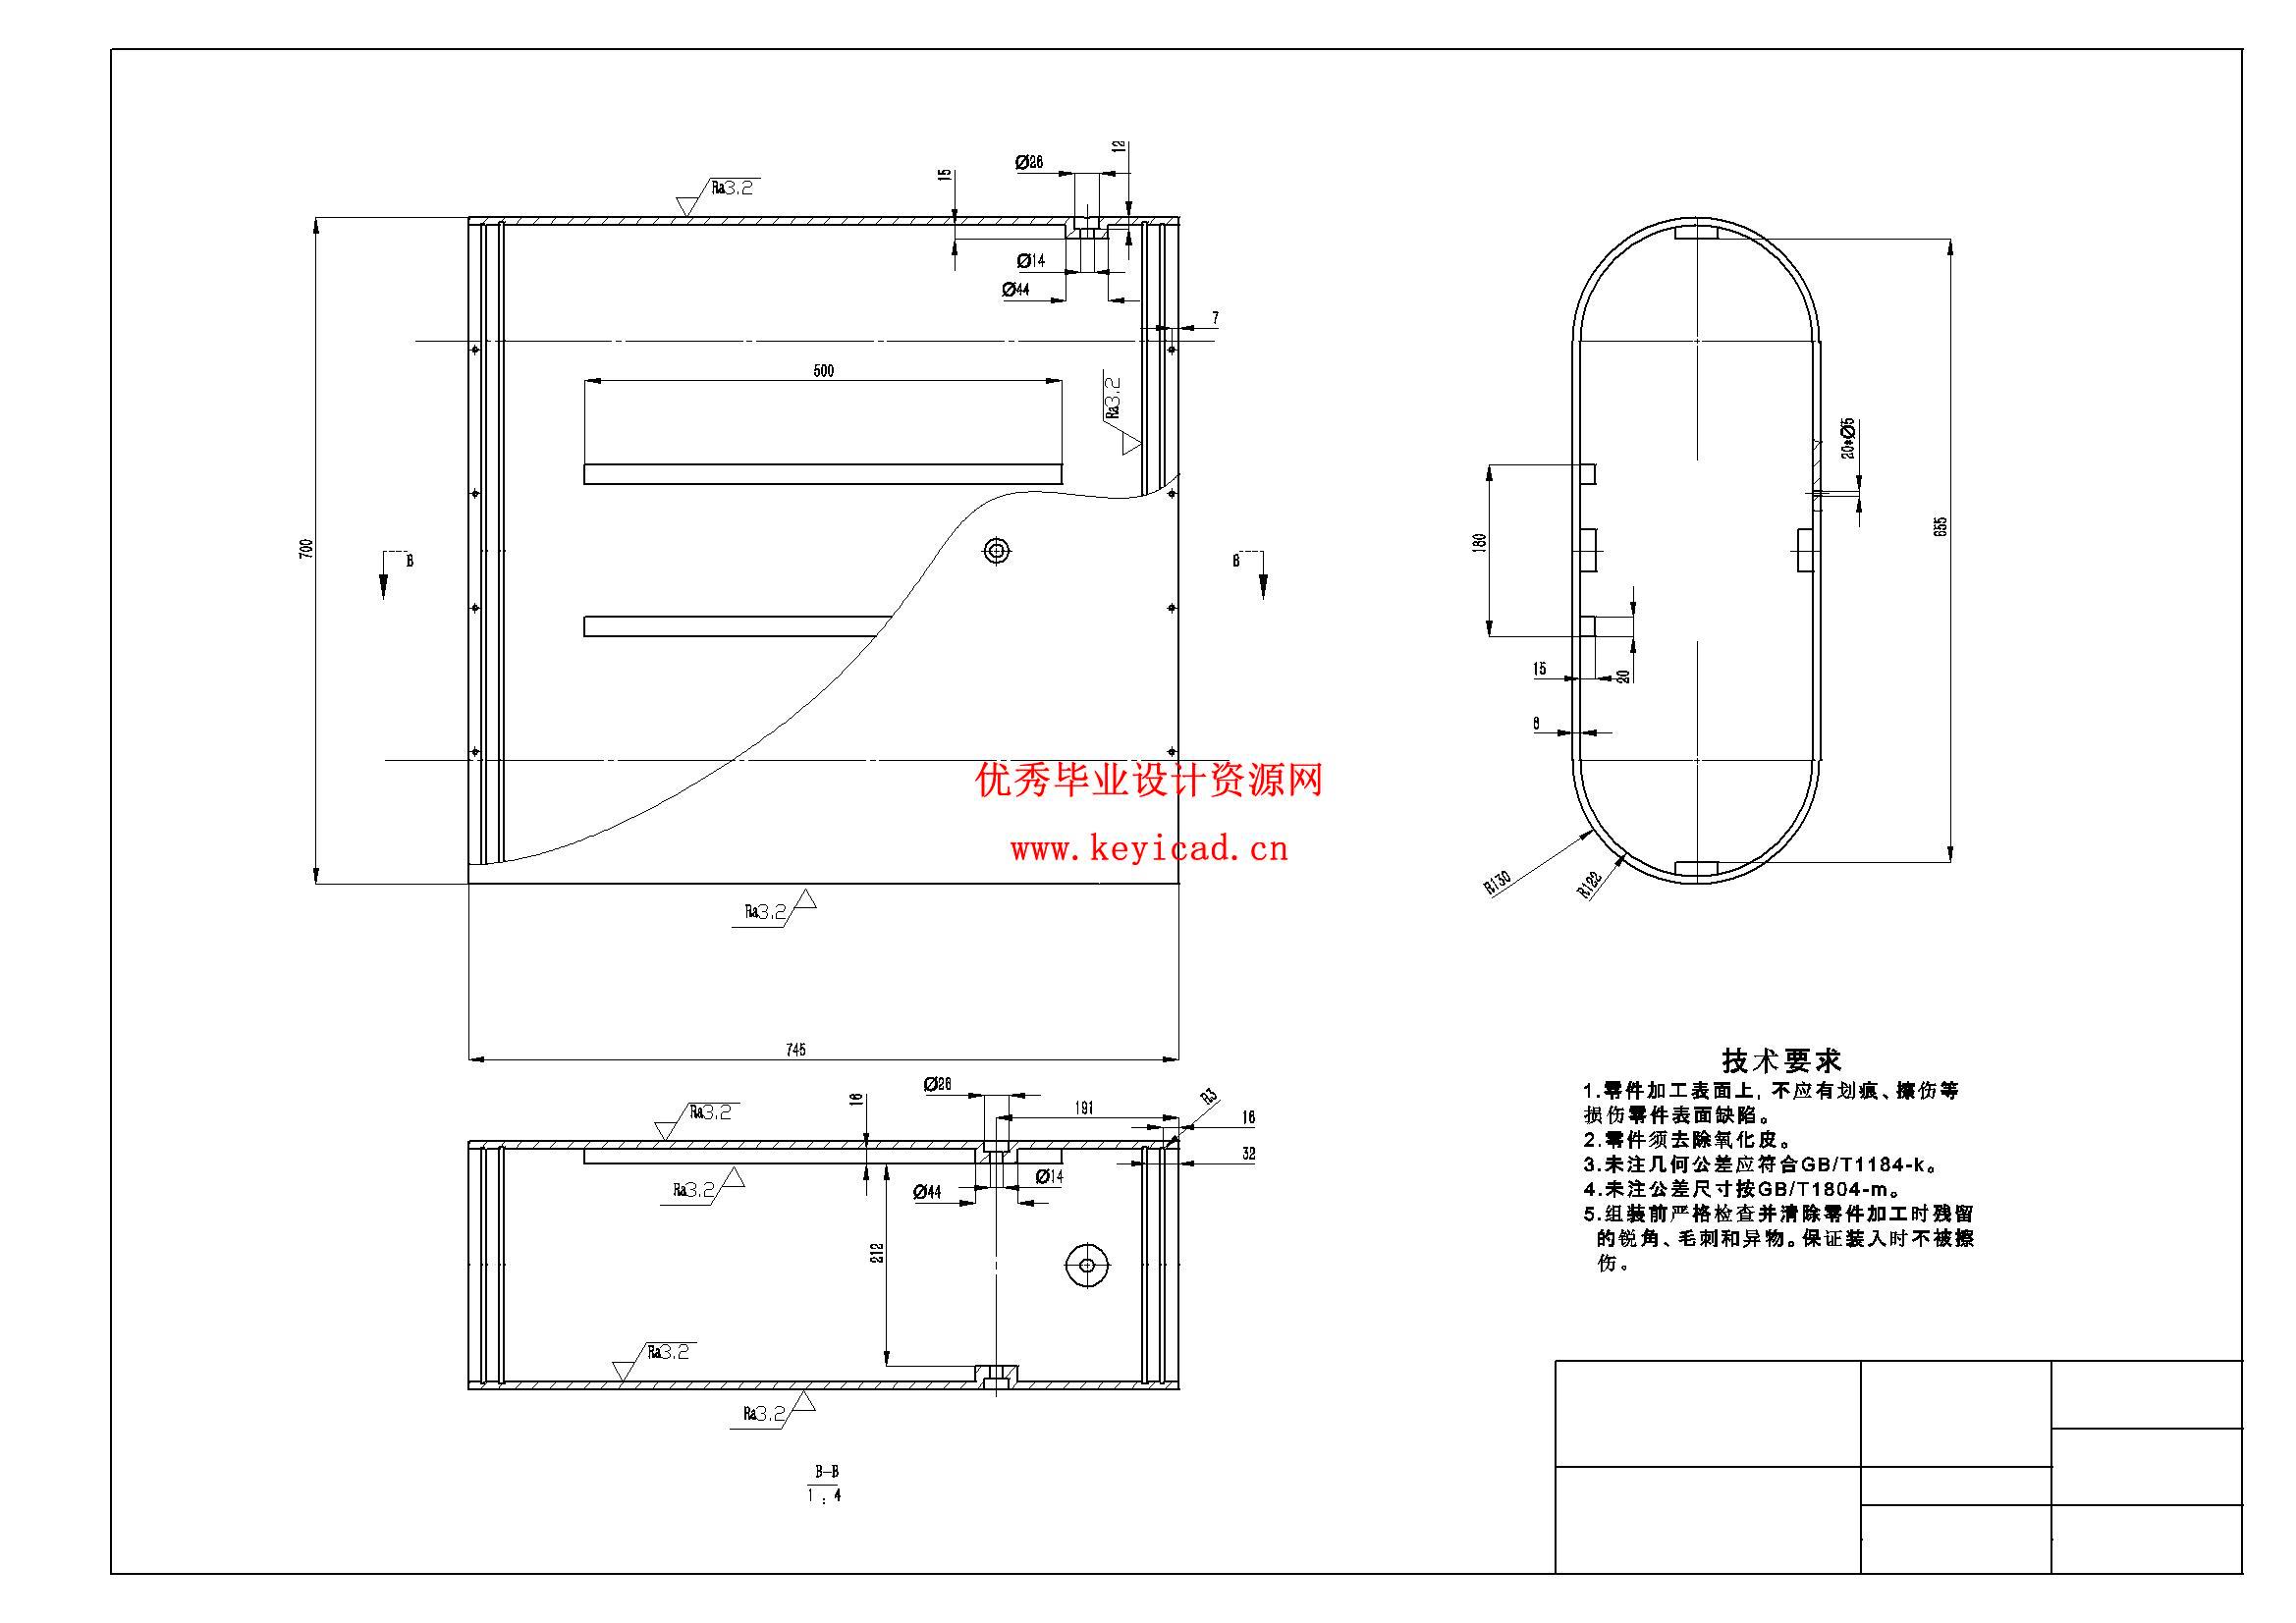
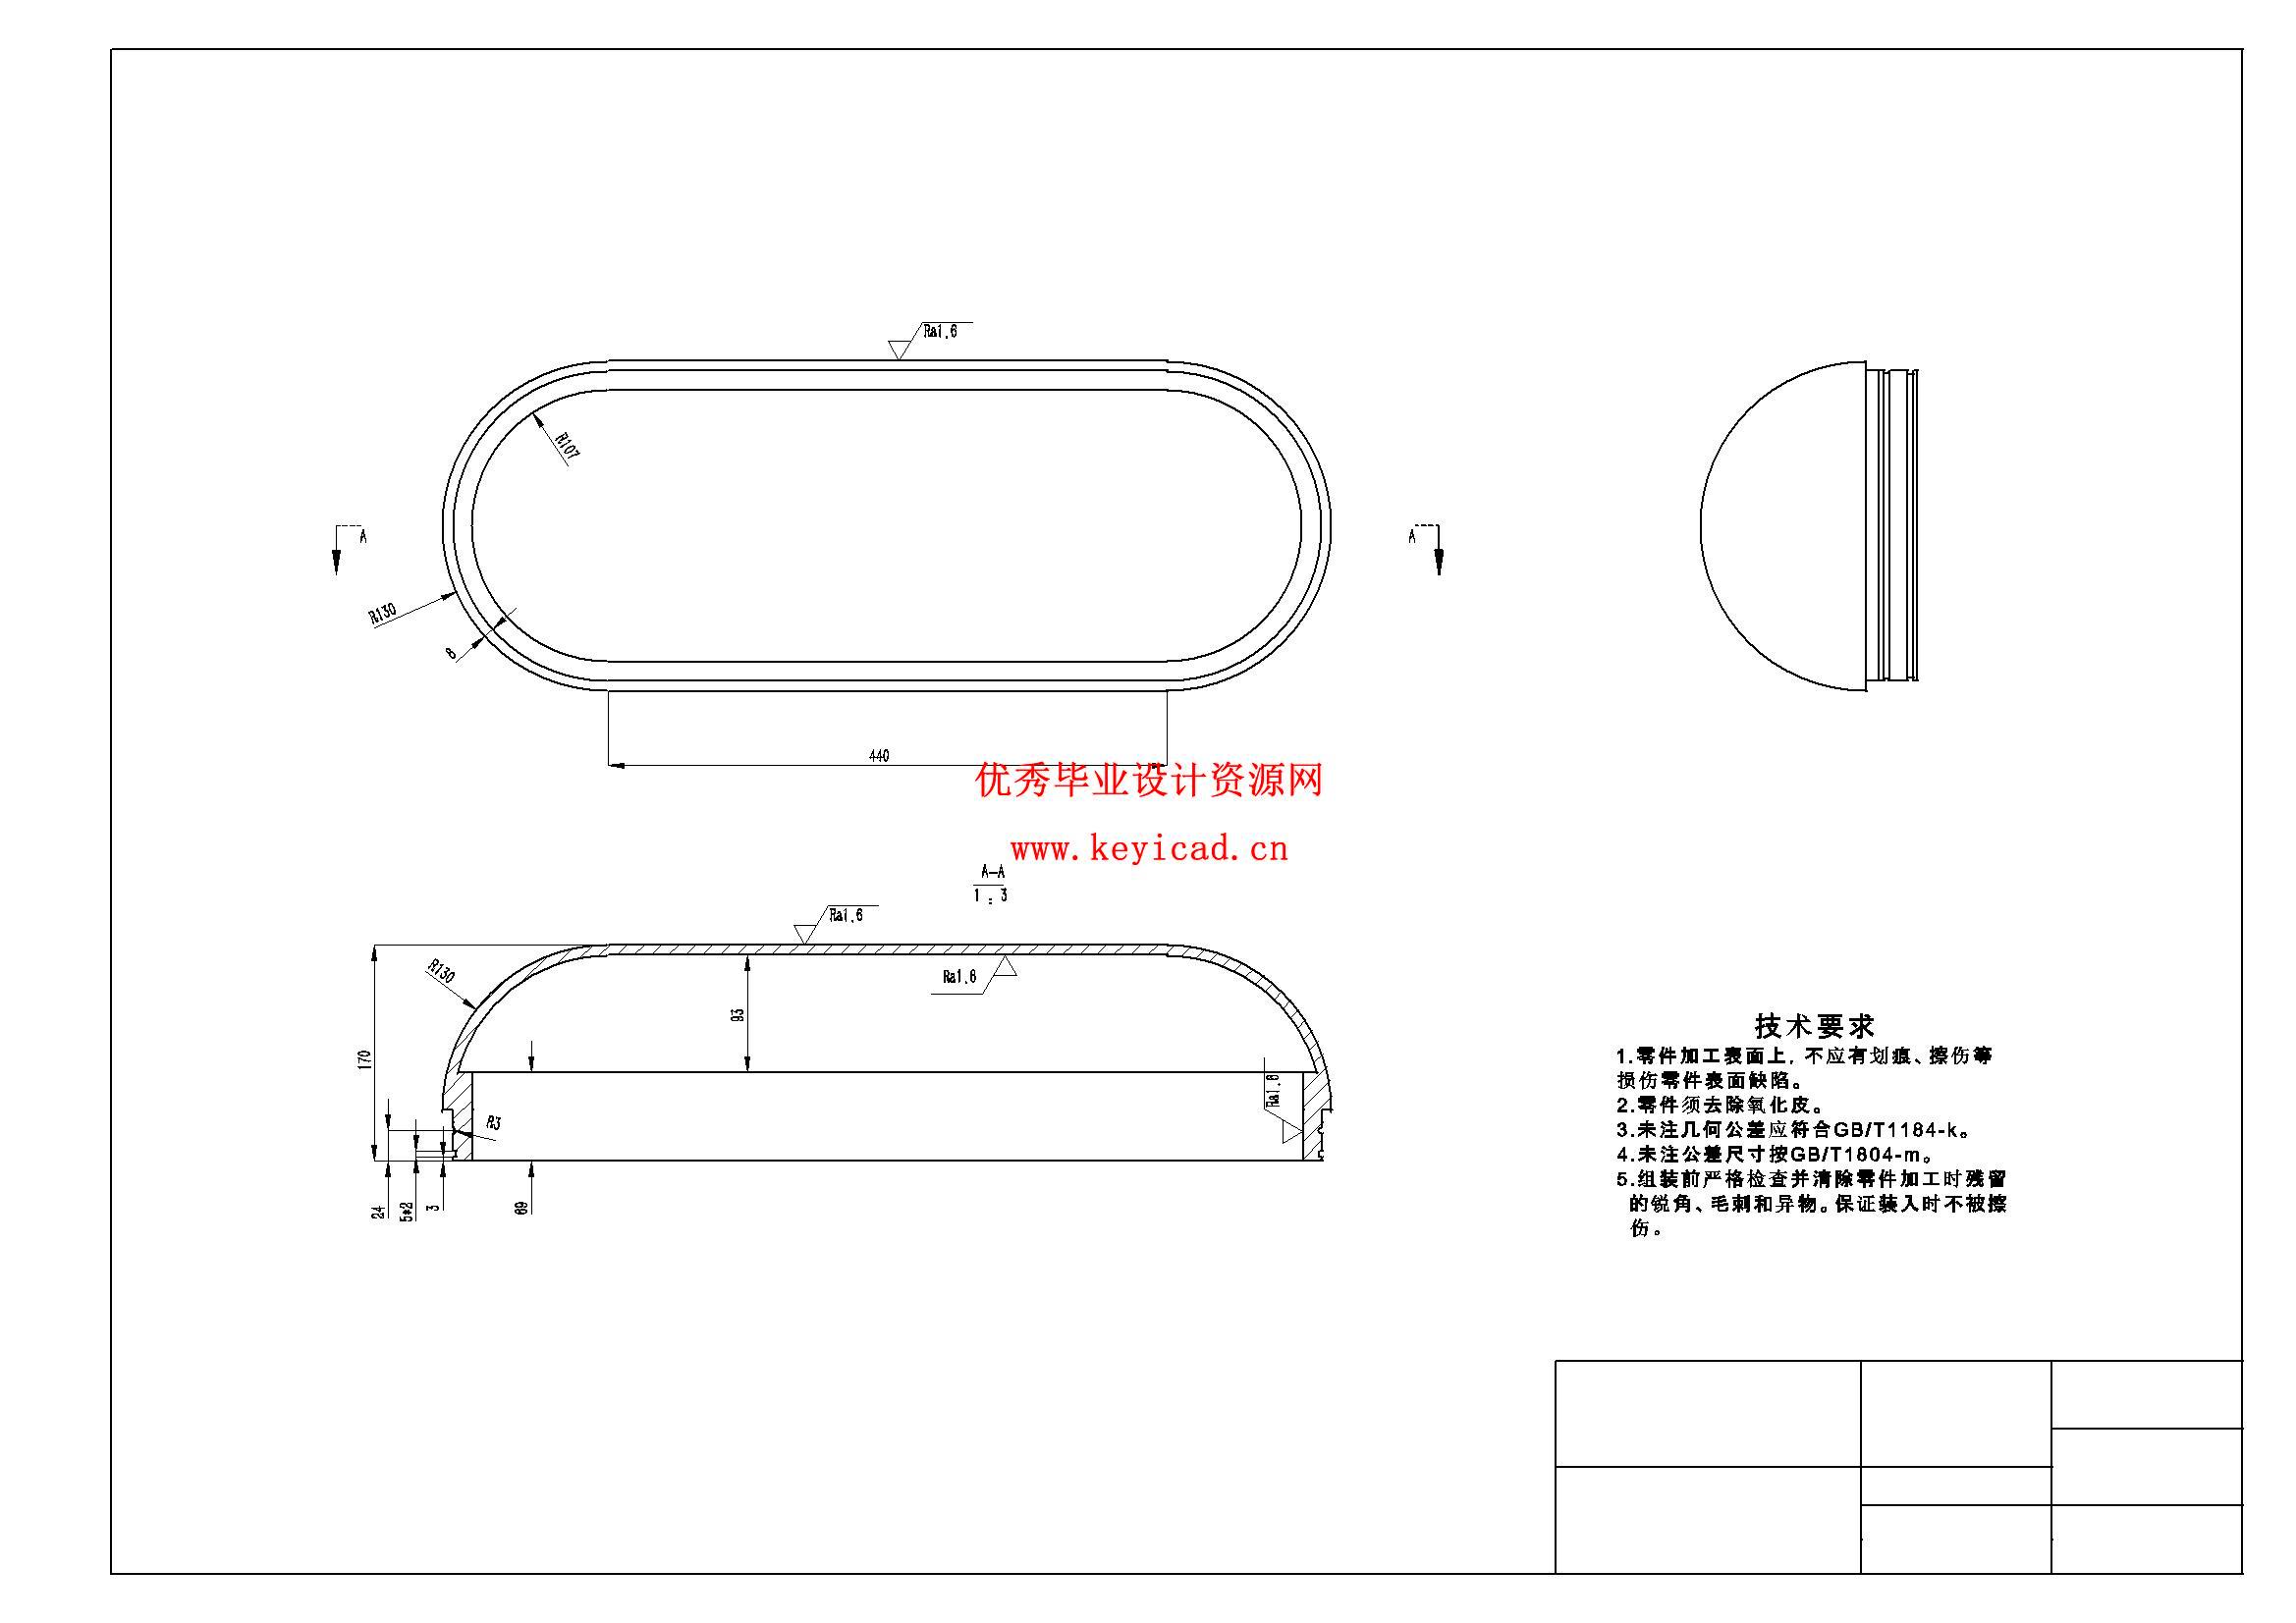
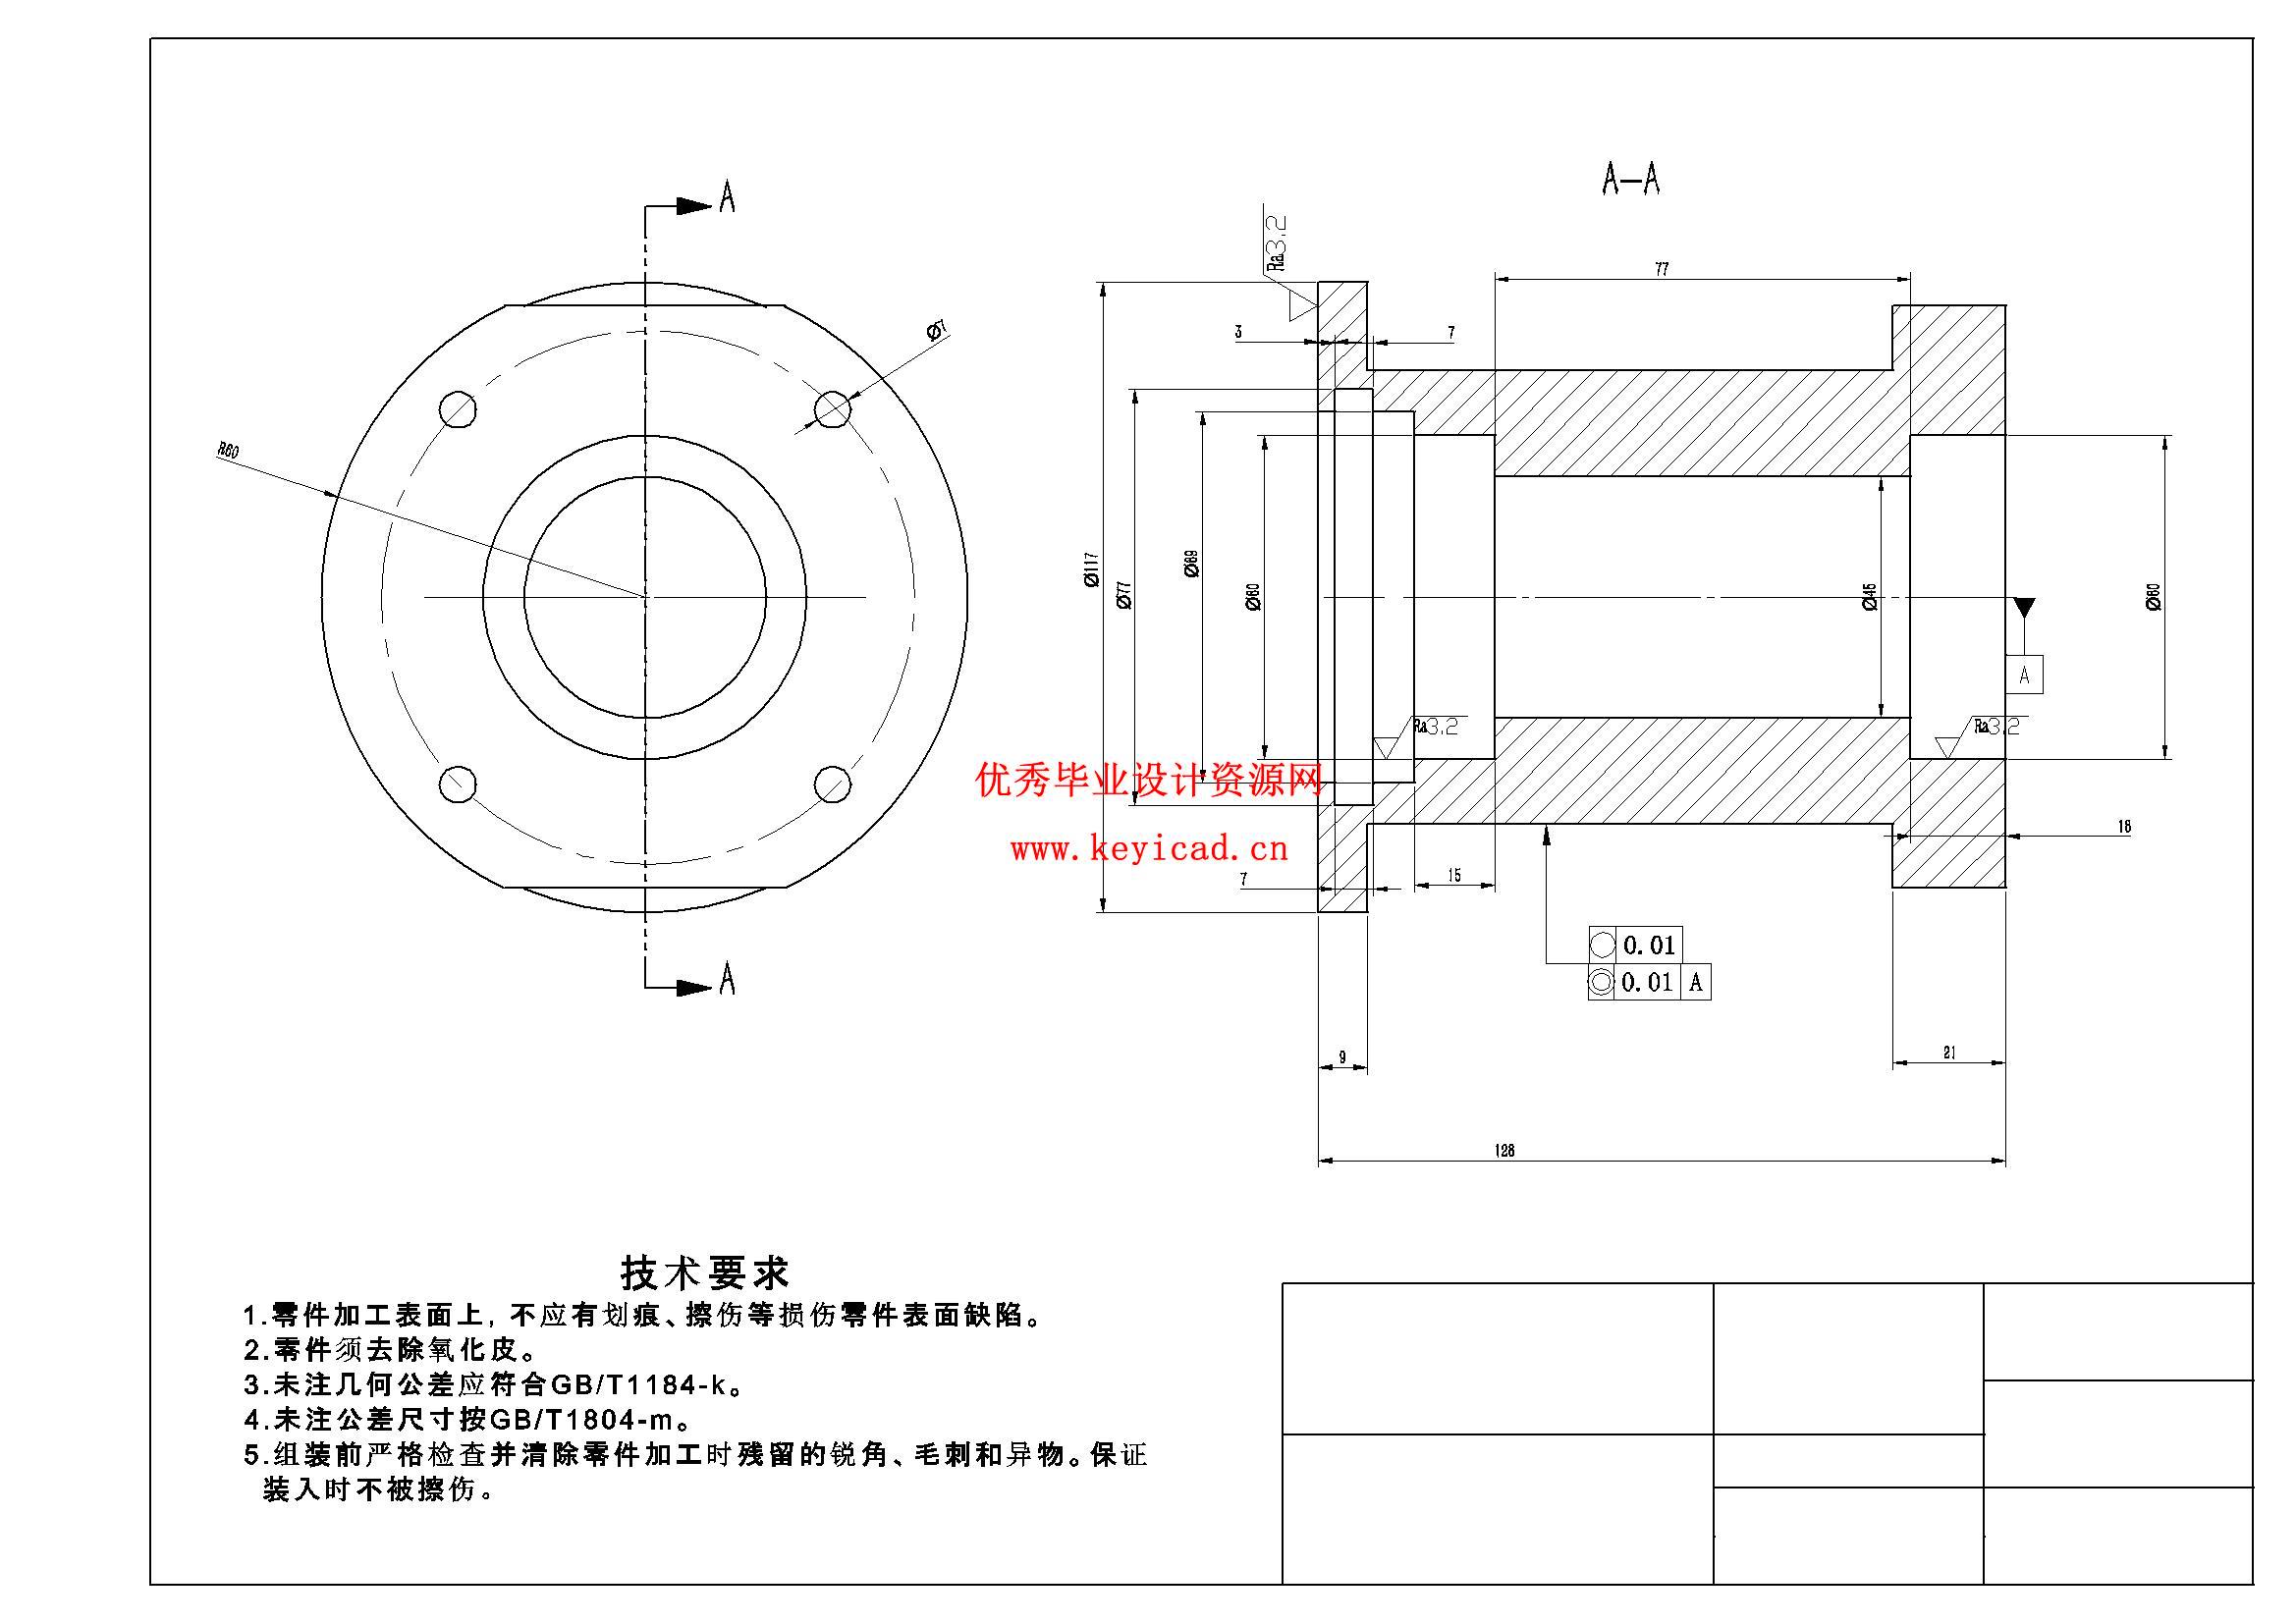
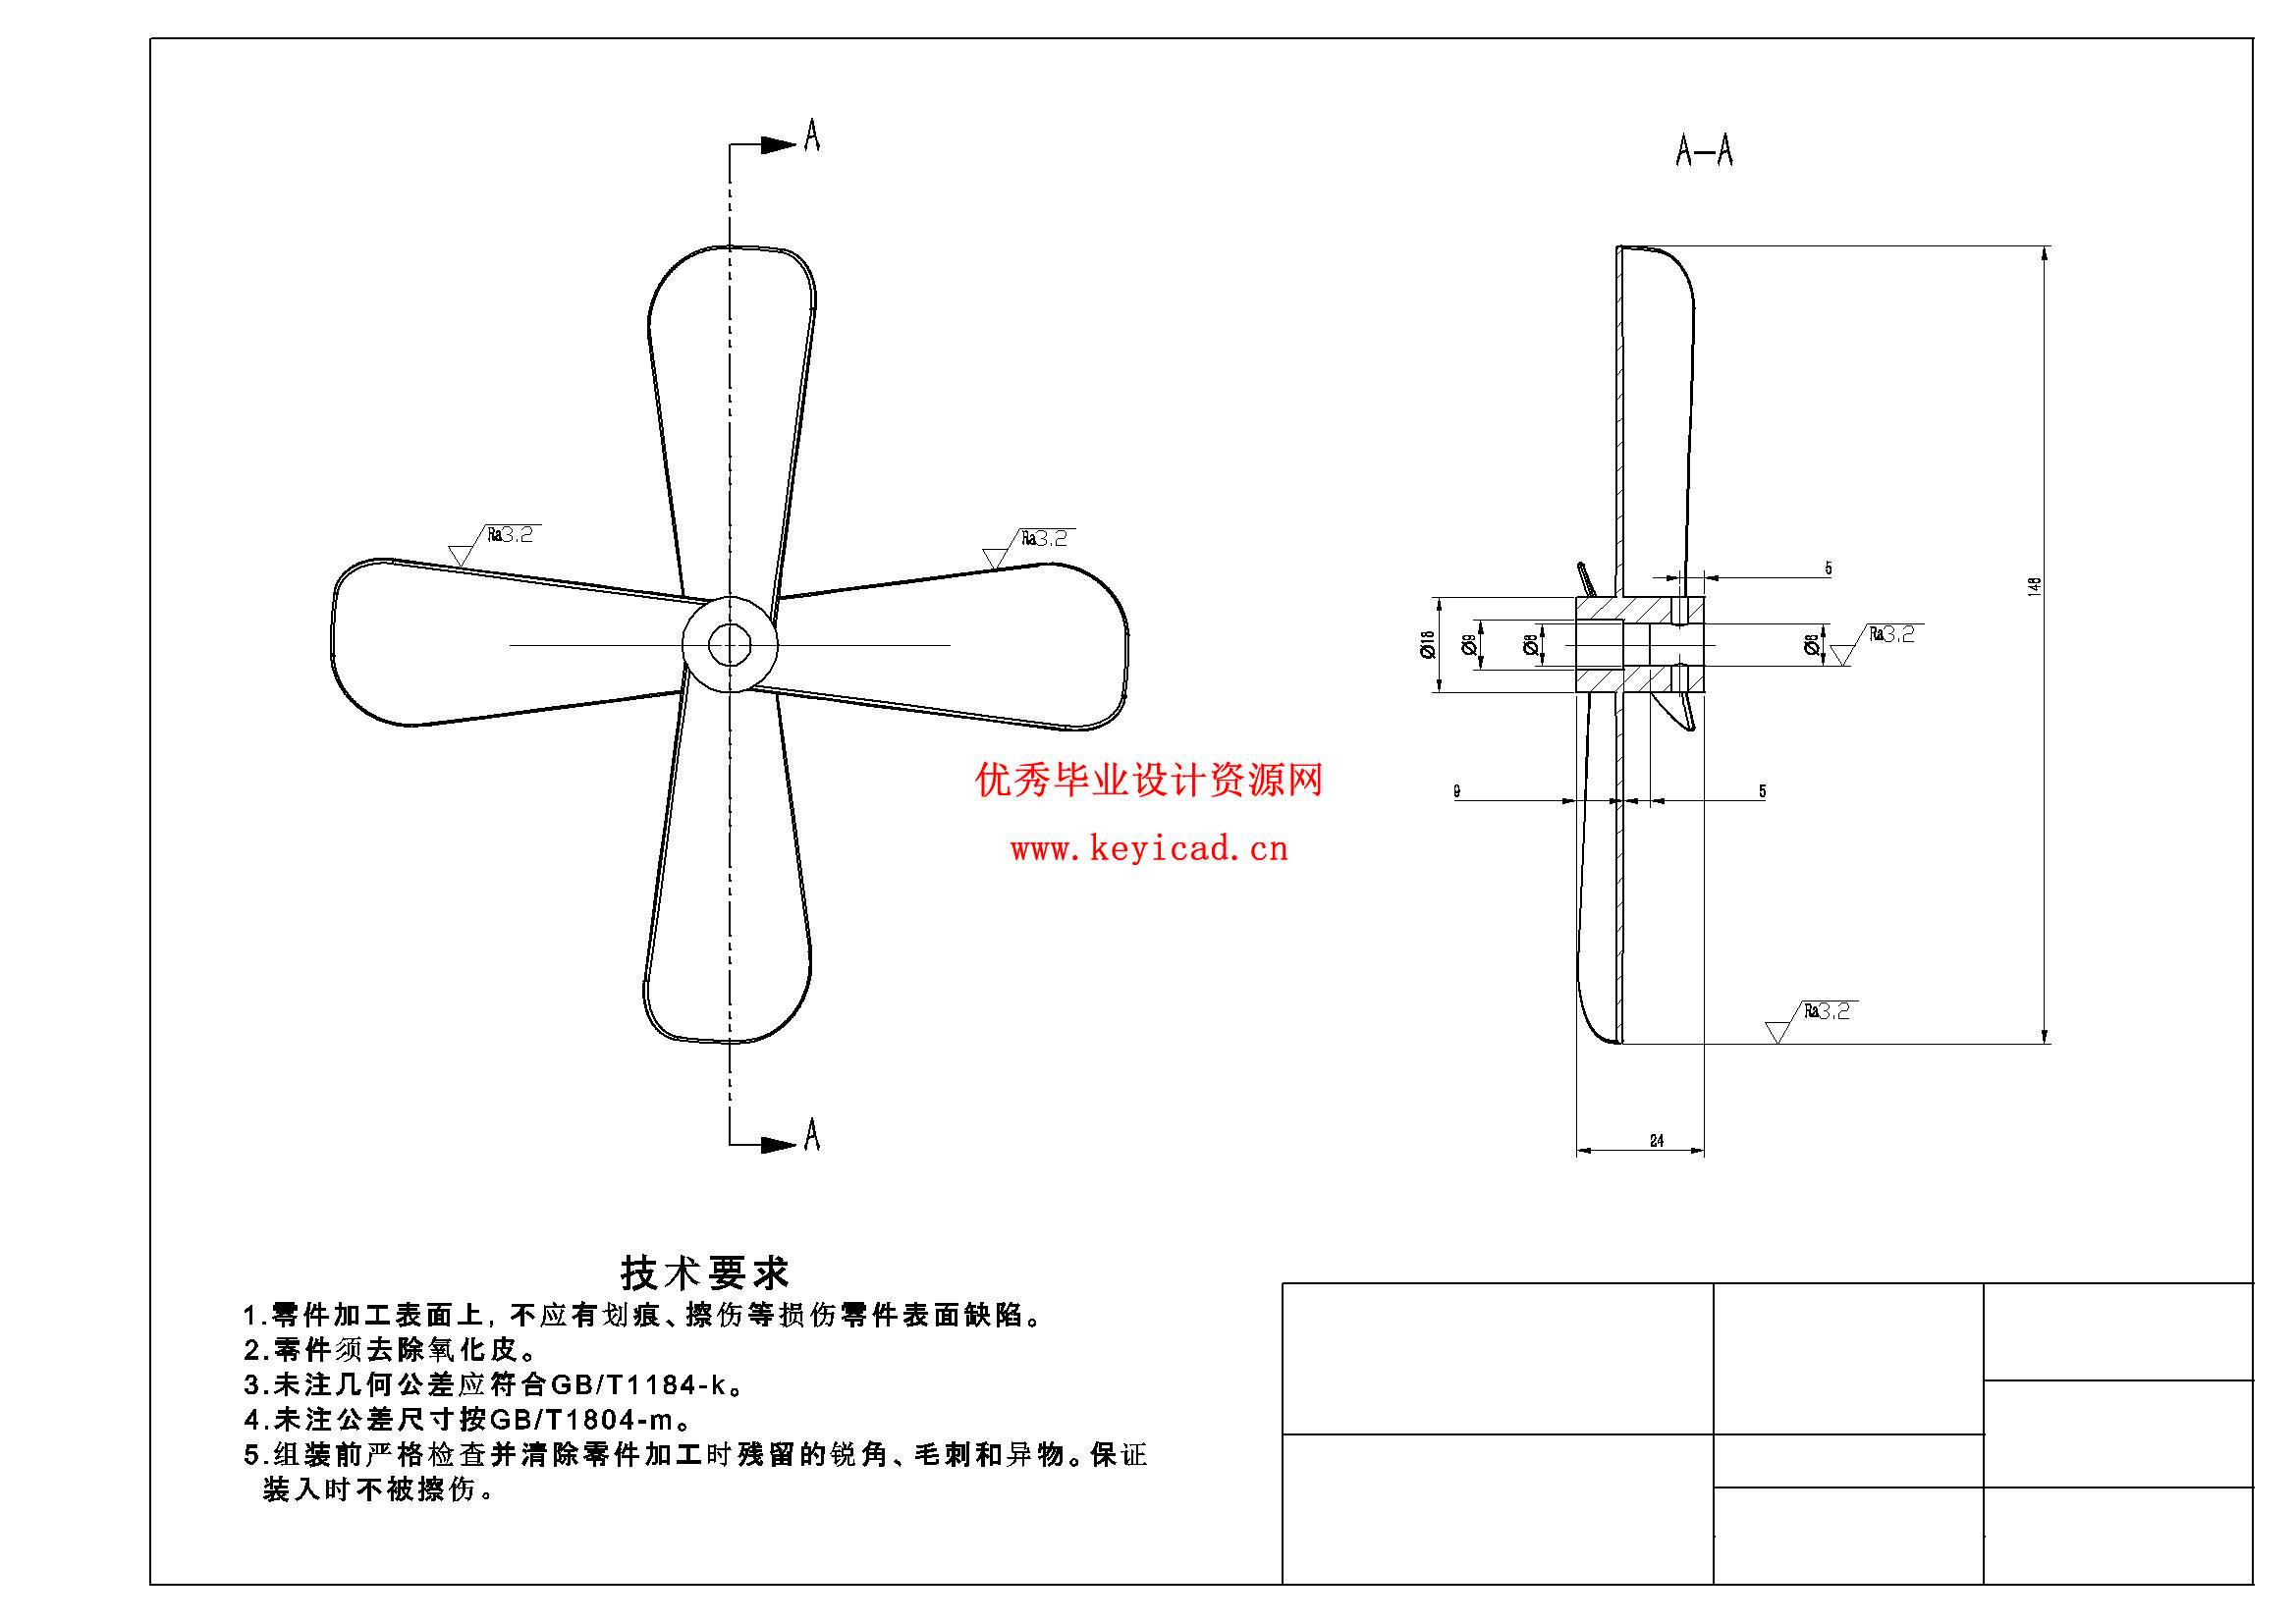
围绕水下管道探测机器人展开总体设计,重点做好传动系统选型和参数计算工作,并且对非标零部件实施详细设计。为了保证设备技术可行性和运行可靠性,在本文中针对主要机械部件做了强度校核分析,该机器人的主体结构包括前壳体、中壳体、摄像头模块、支撑龙骨、主龙骨上架、电池仓、天线单元、吊钩装置、舵叶机构及其驱动轴、尾部外壳、电子罗盘舱室、控制中心区域、副龙骨底座、尾端连接件以及推进器外部封装等重要组成部分,各部分相互配合从而达到预期功能目的。 通过SolidWorks数字化建模软件,完成对水下管道探测机器人的零部件及总装体三维模型的建立,并对其核心部件进行强度性能分析。最后使用AutoCAD平台完成了关键零件的二维图纸设计和整机装配图绘制的工作。
本毕业设计所涉及的理论研究和实践探索,为水下管道探测机器人机械结构的设计给予了重要的参考依据,并对其他类似课题的研究思路和技术途径形成了一定的有益补充。
关键词:舵机传动;推进器;水下管道探测机器人;建模与仿真;强度分析
目录
1 绪论 5
1.1 选题的背景 5
1.2 选题的目的及意义 5
1.3 国内外研究状况 6
1.3.1 国外研究现状 6
1.3.2 国内研究现状 8
1.4主要研究内容 9
2 总体方案设计 10
2.1 水下管道探测机器人的工作原理简介 10
2.2.1水下管道探测机器人的功能需求分析 10
2.2.2 水下管道探测机器人实现各功能拟采用的手段 11
2.2 设计总体结构 11
3 水下管道探测机器人的设计计算 14
3.1推进器结构设计 14
3.2 舵机结构的设计 14
3.3电池舱的设计 15
3.4电子舱的设计 16
3.5 外壳壳体间连接方式 17
4 水下管道探测机器人零部件参数计算与校核 18
4.1 耐压壳体外形尺寸的计算 18
4.2 螺旋桨推进器装置的选型 21
4.3舵机传动机构的计算与校核 24
4.3.1 舵杆扭矩的计算 24
4.3.2 传动机构参数的计算 25
4.3.3 蜗轮蜗杆轴的校核 27
4.3.4轴的强度校核计算 29
4.6 水下管道探测机器人龙骨框架设计 32
结论 34
参考文献 35
致 谢 36
说明书
三维模型
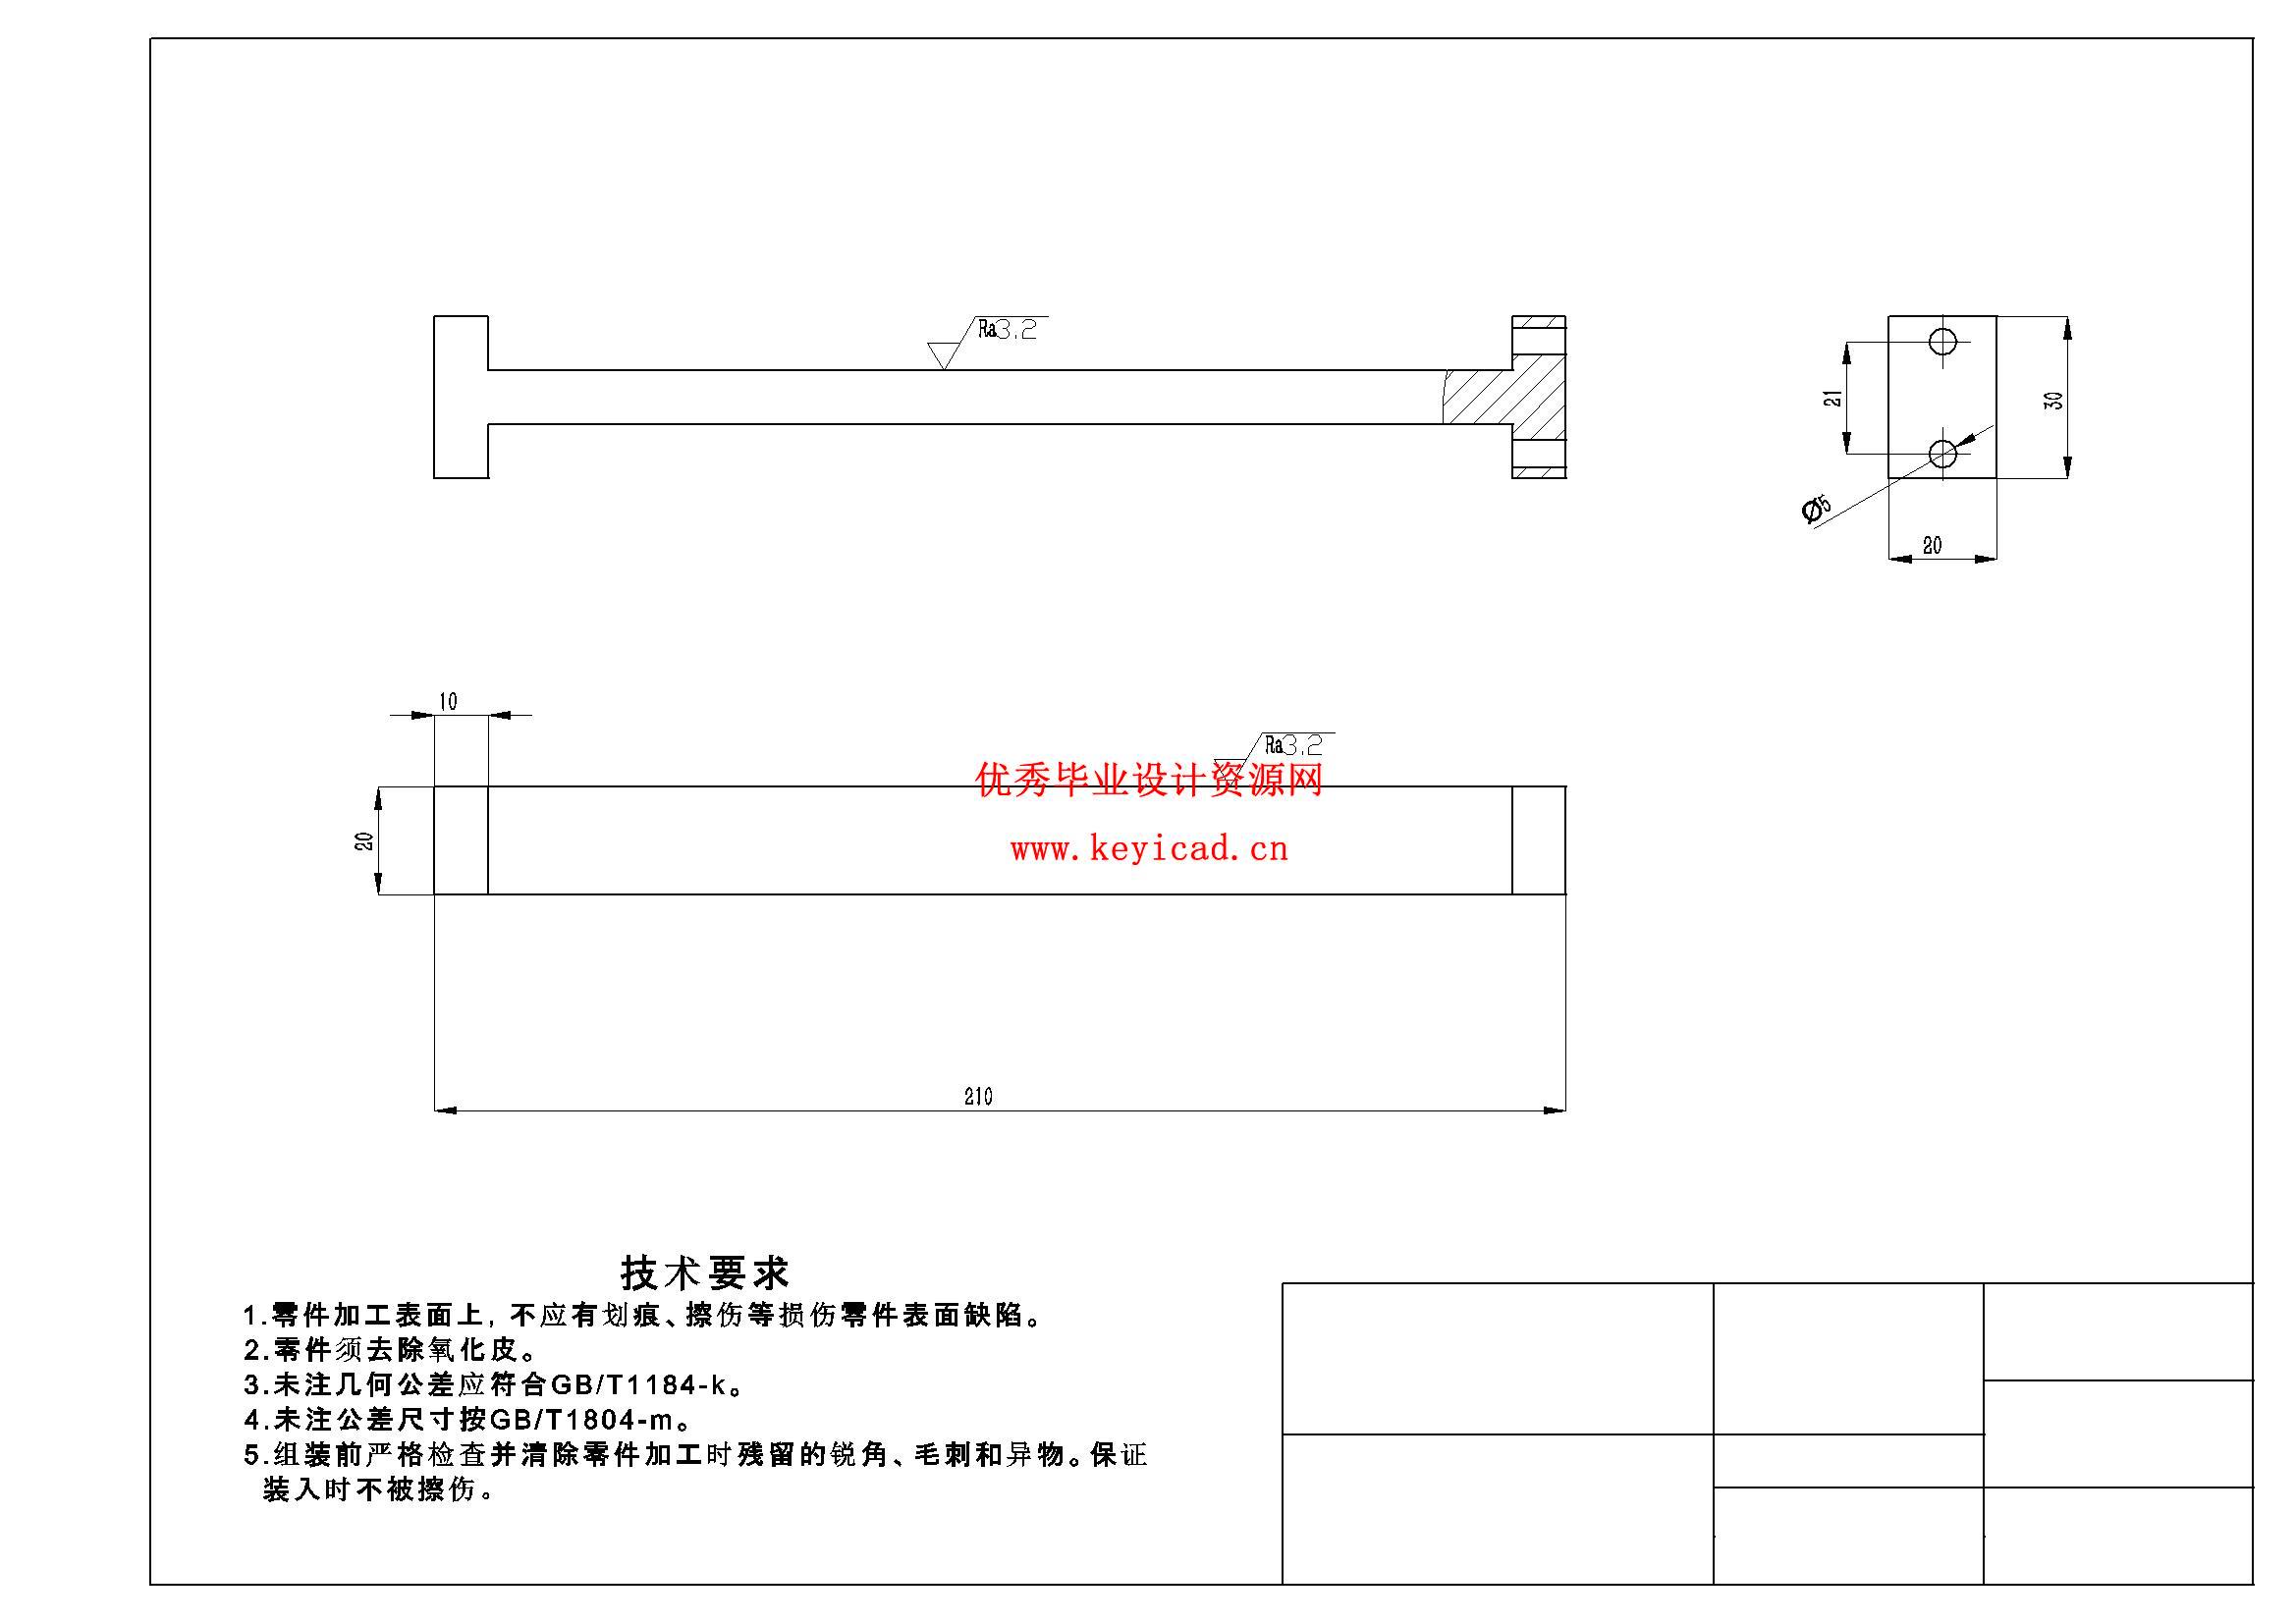
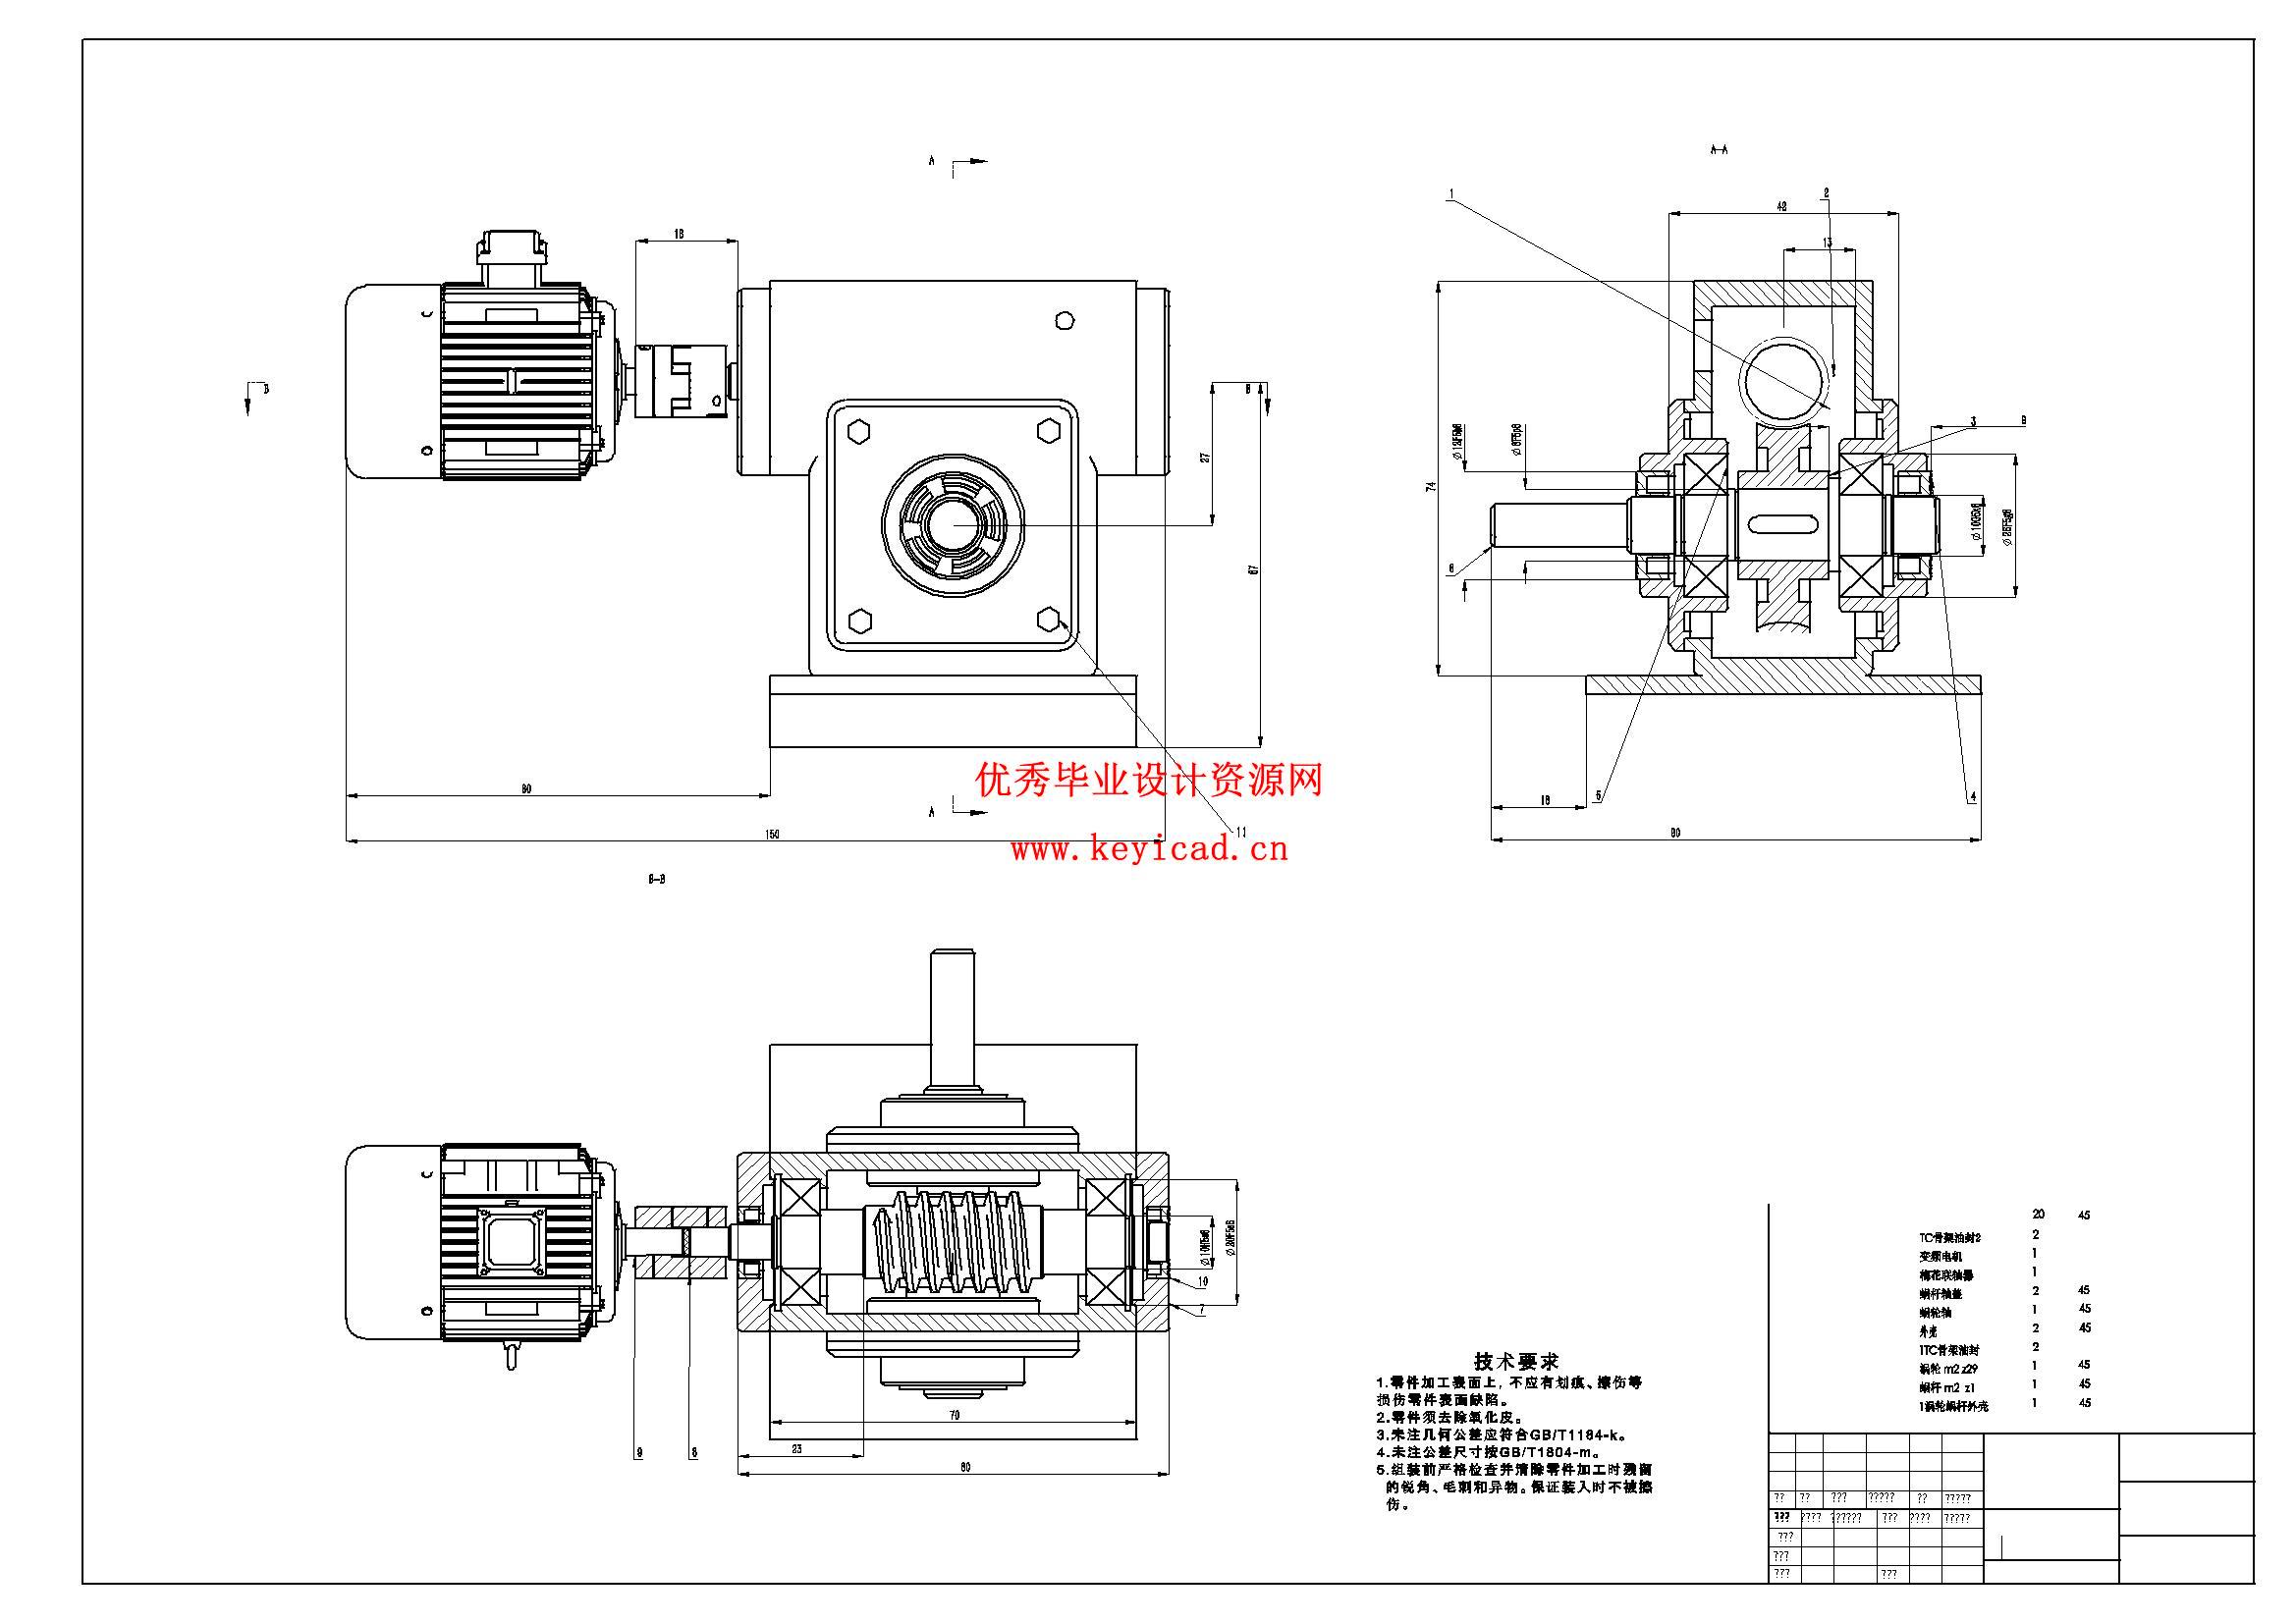
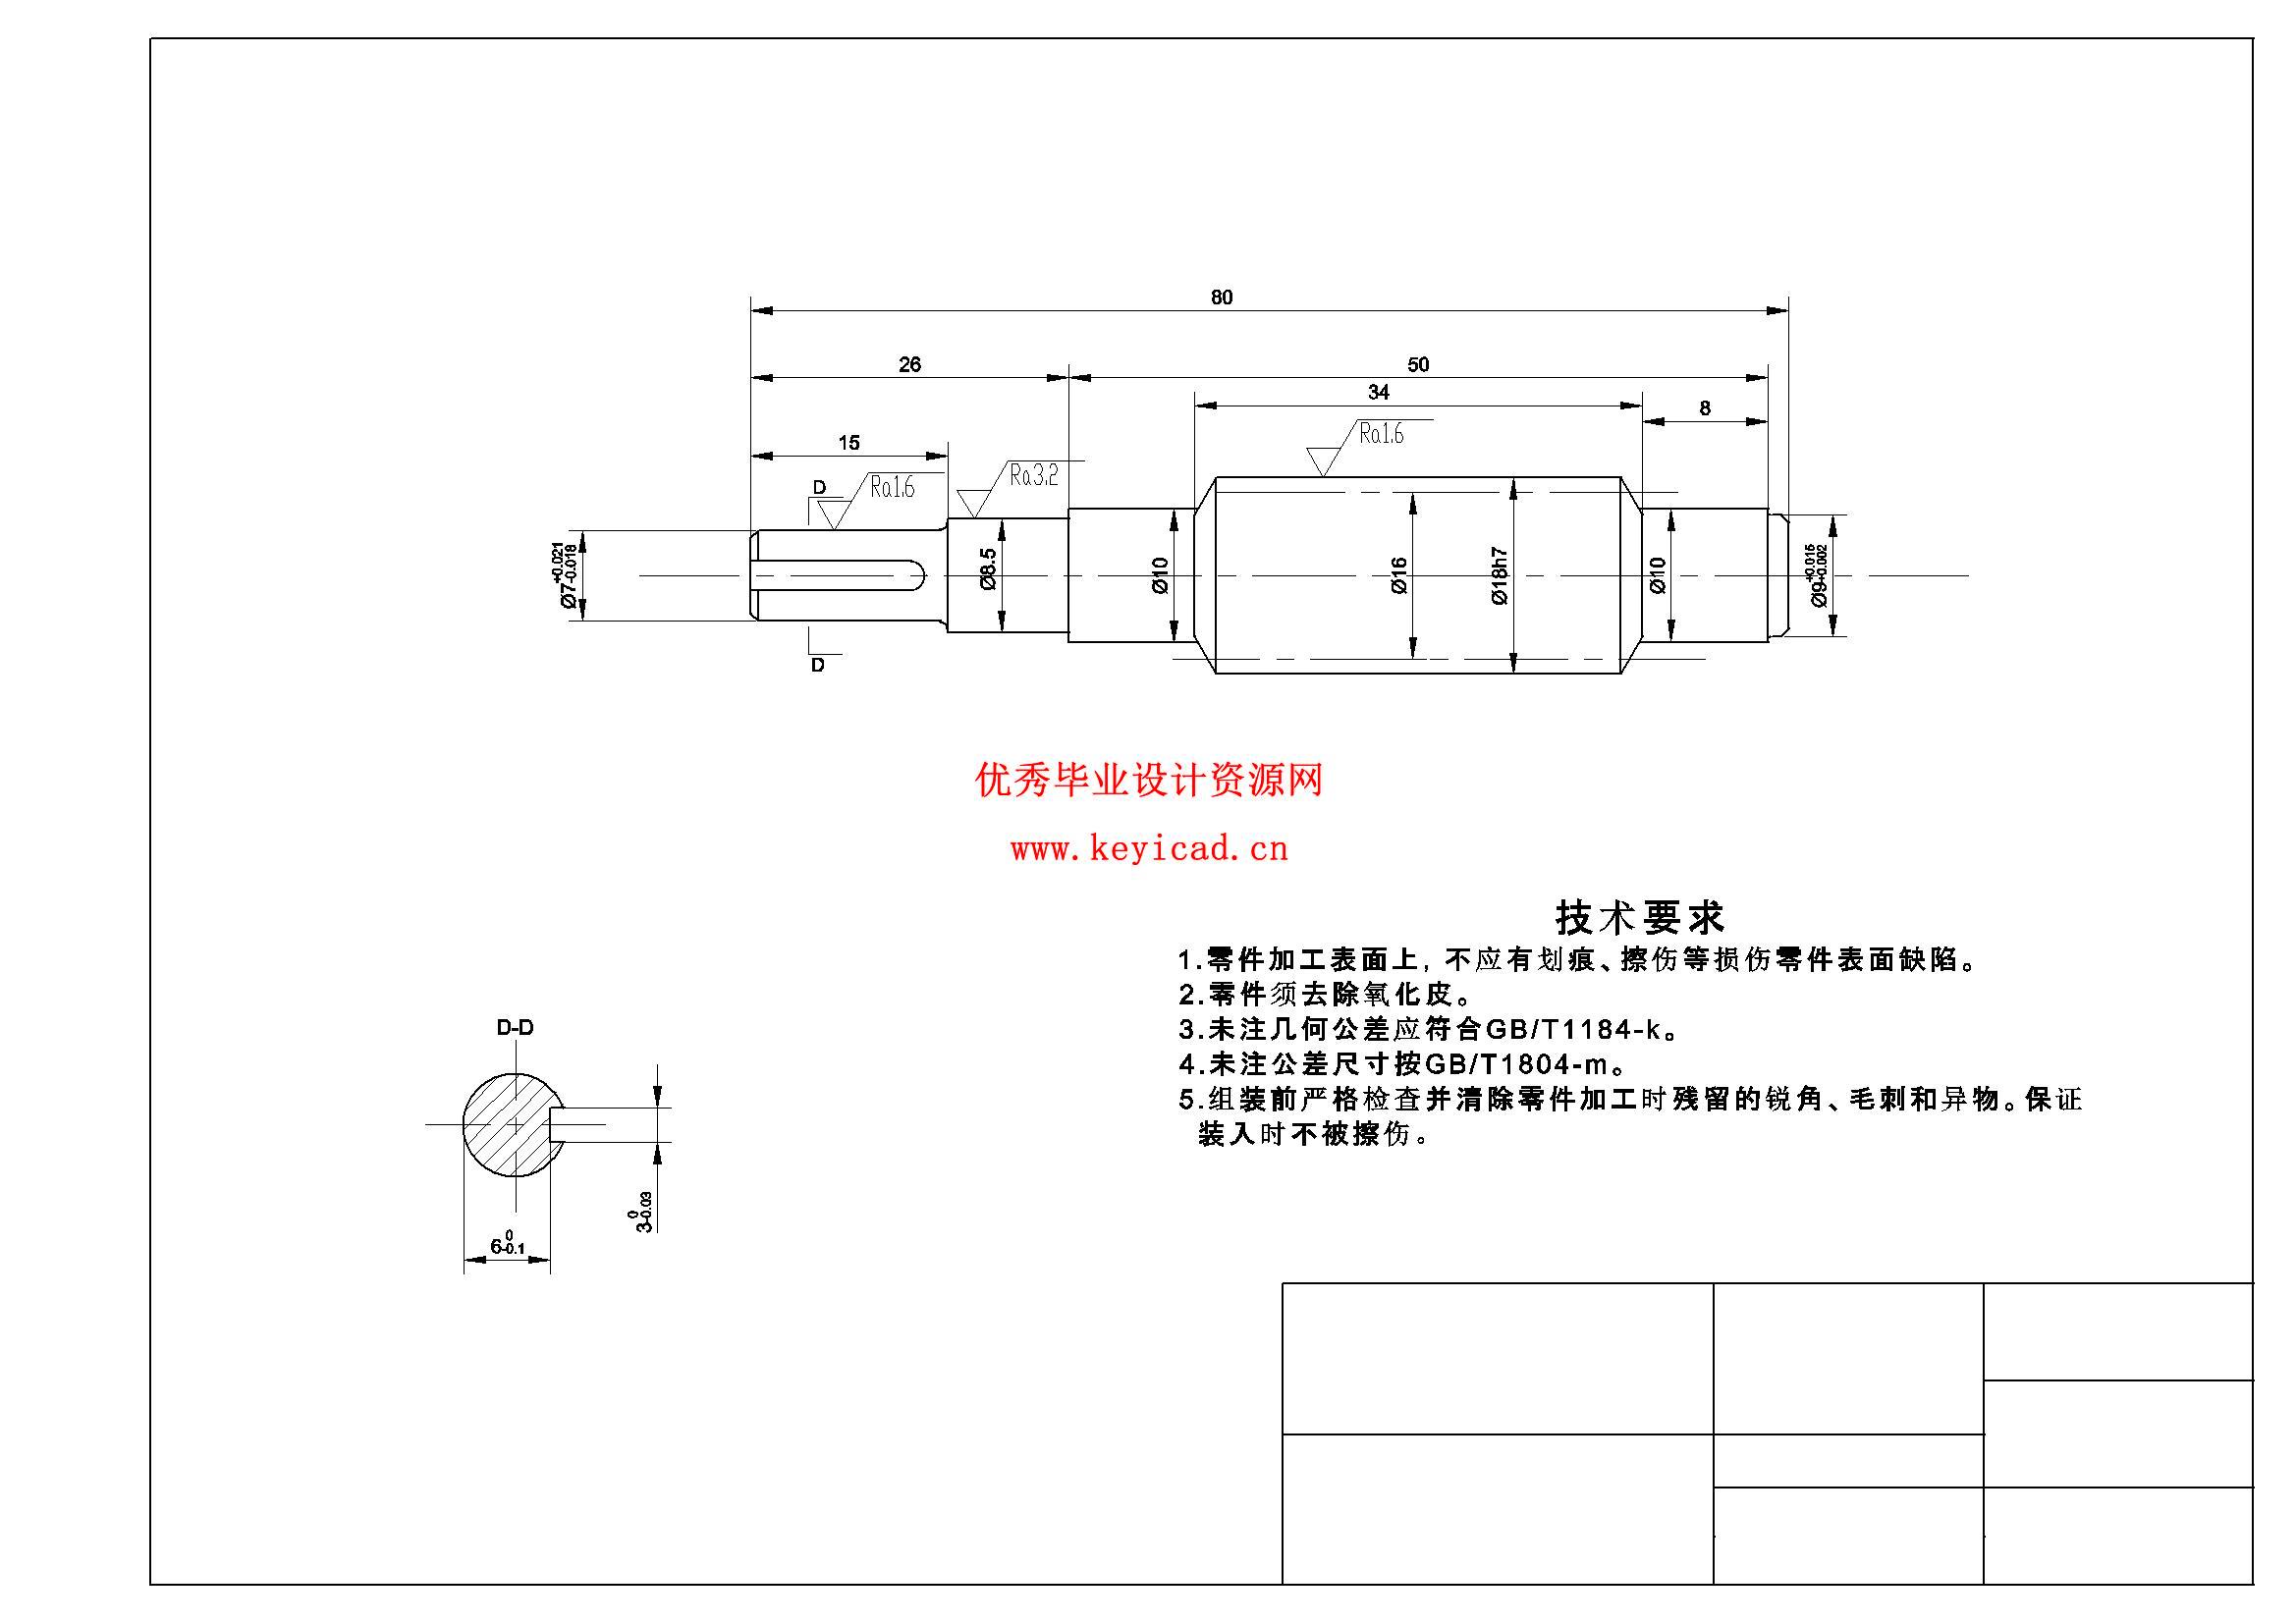
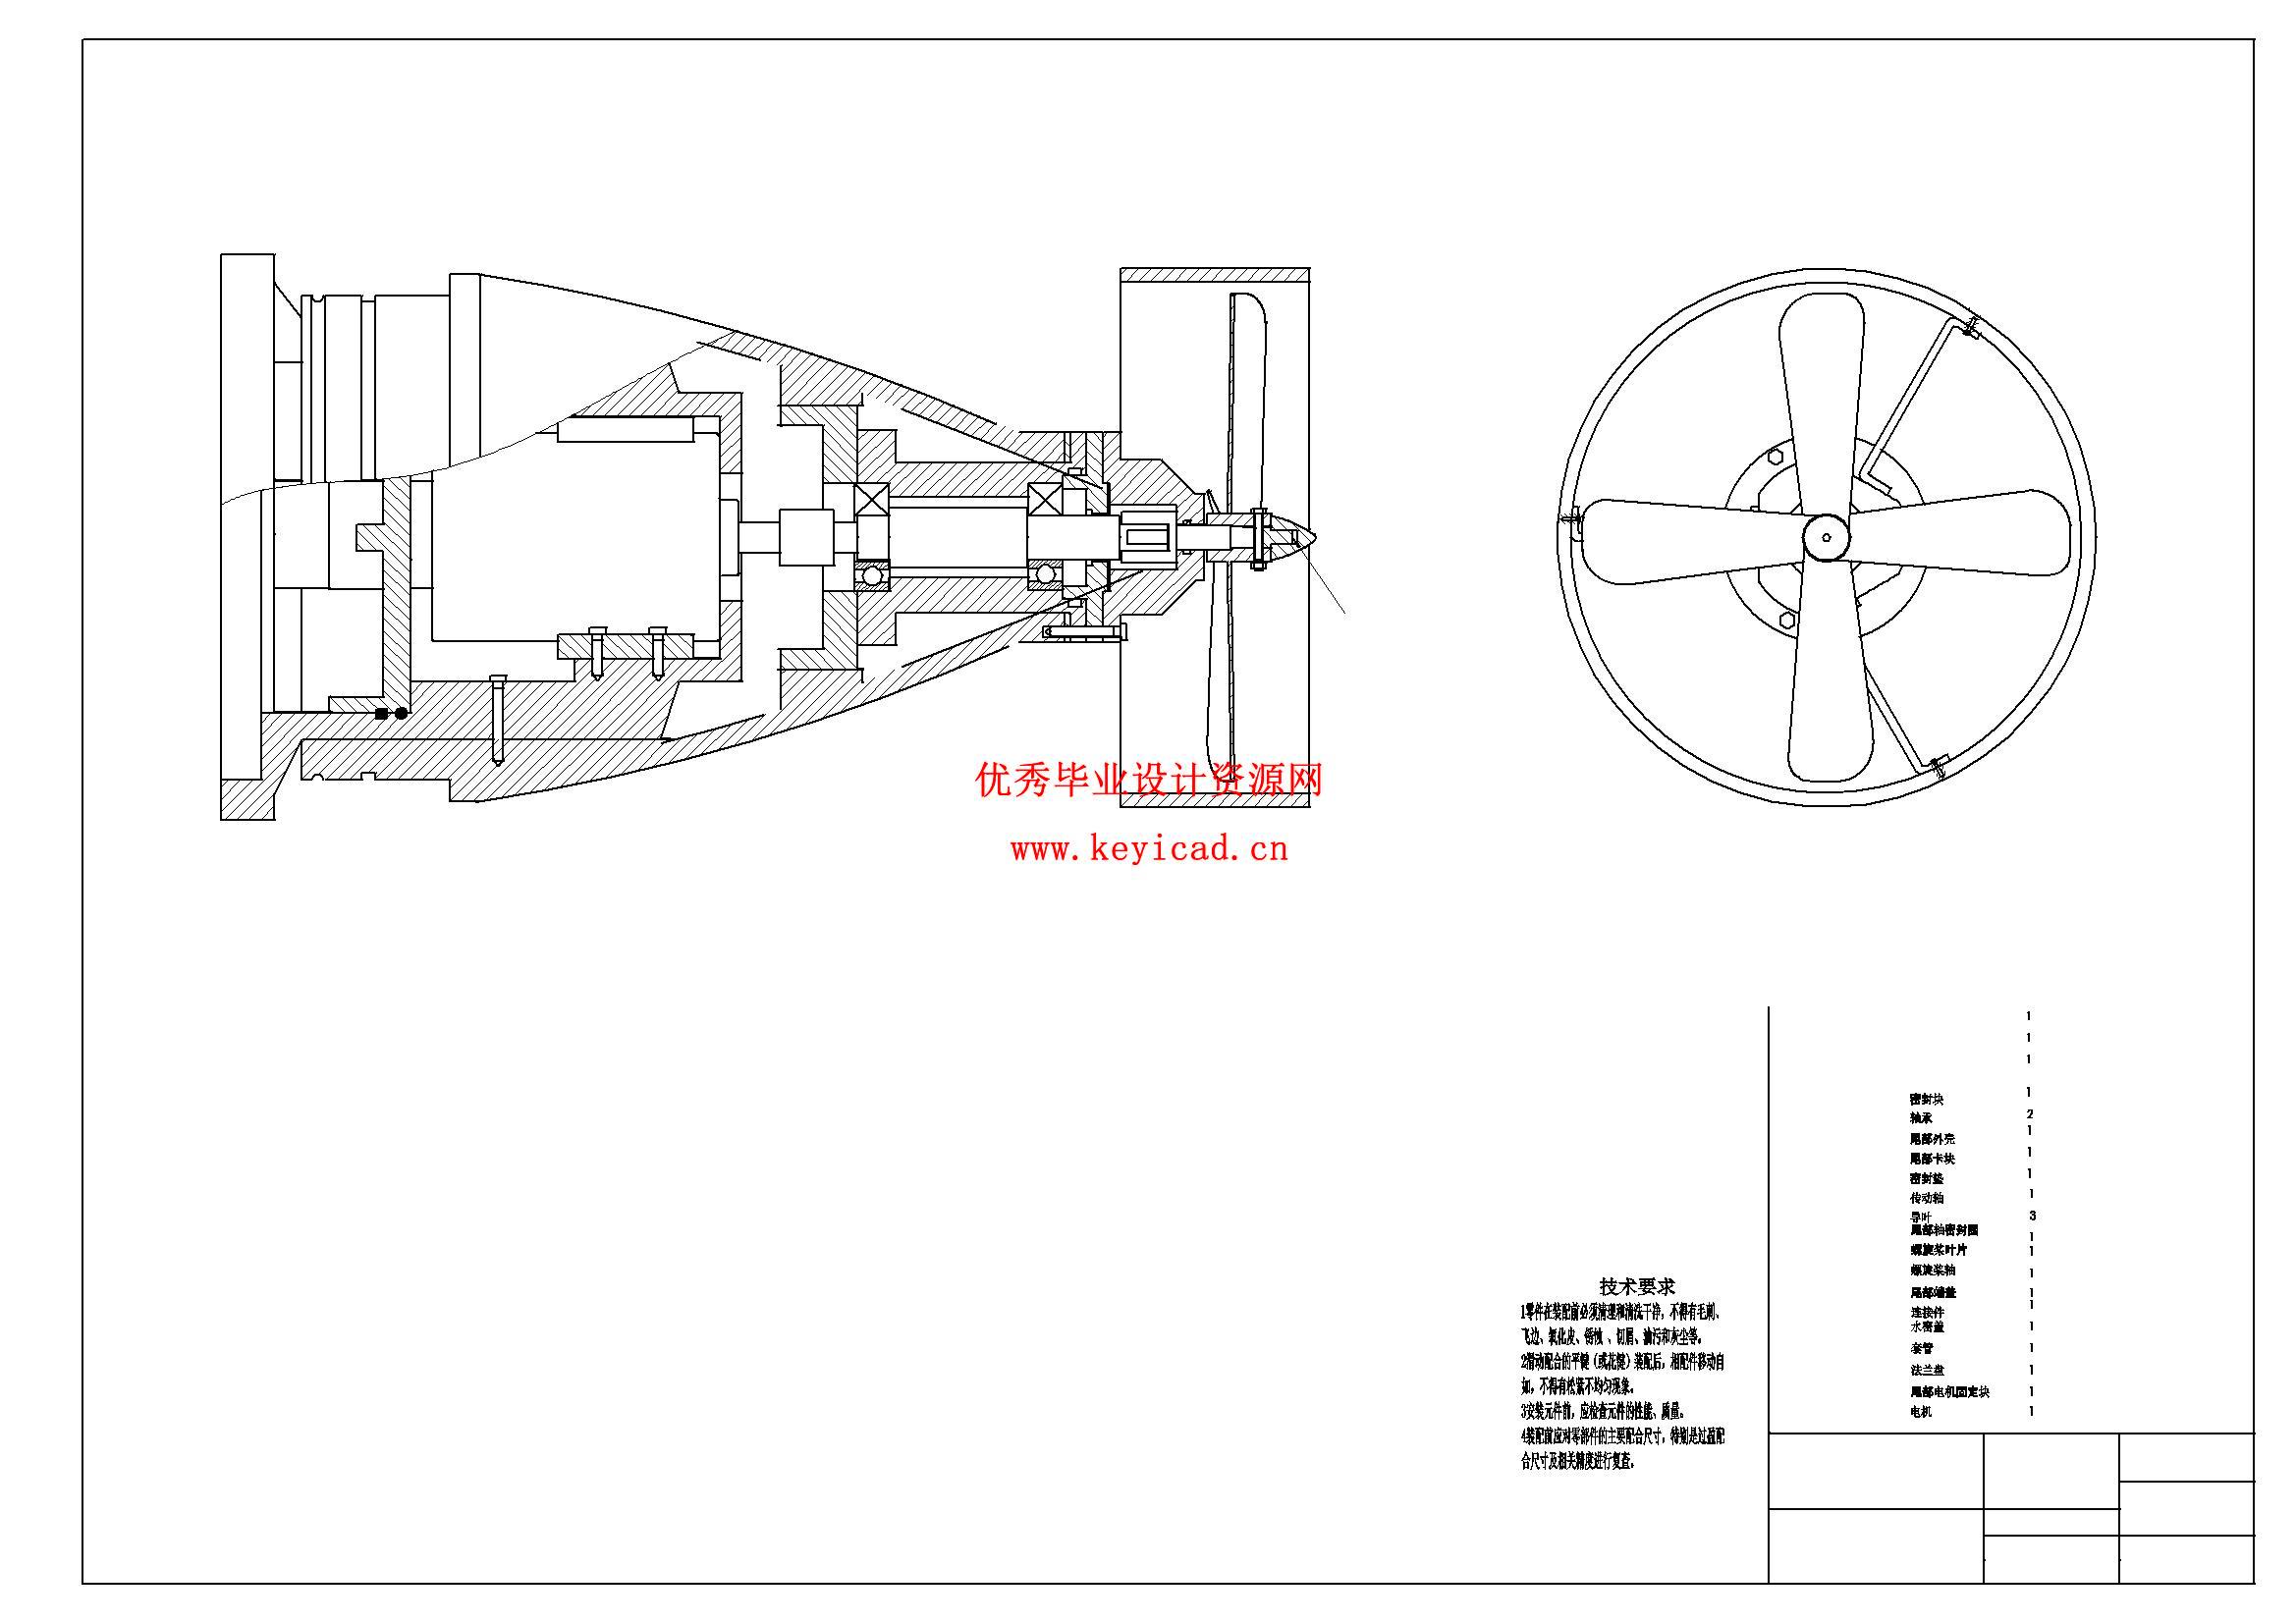
CAD图纸
文件列表