摘要
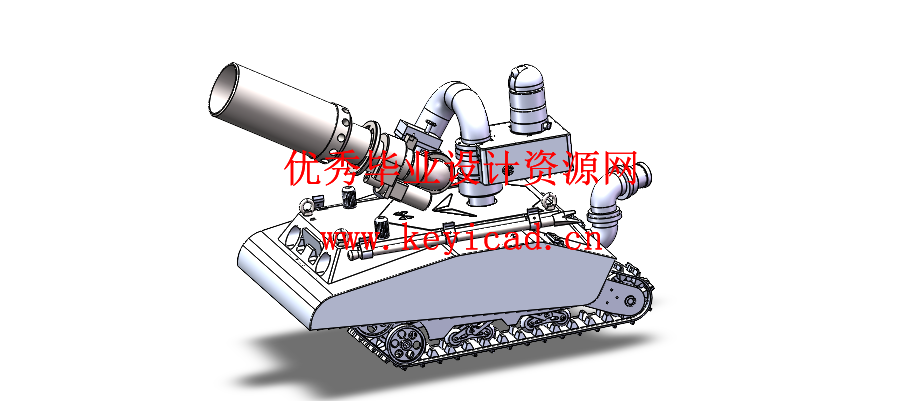
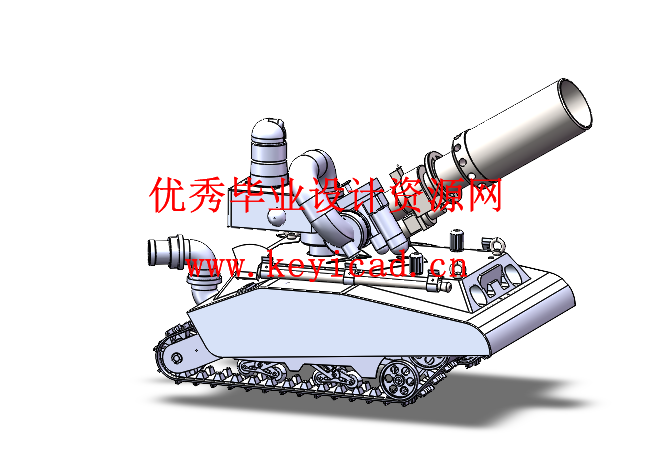
面对城市化进程中火灾风险日益严峻、传统救援方式存在局限性的挑战,本文旨在设计一款适用于复杂火场环境的消防救援无人车,以提升救援效率、保障消防员安全。研究聚焦于无人车的整体结构设计,通过分析履带式行走系统在非结构化地形中的通过性优势,并结合耐高温、模块化等消防救援特定需求,进行了系统的方案论证与部件设计。
本文首先完成了整机方案设计,确定了以高容量耐高温锂电池与直流电机作为动力源、采用履带式行走系统以及高压灭火炮与柔性输水管相结合的灭火系统。在此基础上,重点对底盘车架、履带行走机构、承重轮等关键部件进行了结构设计与参数计算,并对传动系统及水炮组件进行了匹配选型与性能分析。最后,利用有限元分析软件对核心承力部件进行了静力学仿真,验证了其在工作载荷下的强度与刚度满足要求。本研究为消防救援无人车的工程化开发提供了一套可行的结构设计方案,对推动应急救援装备的智能化发展具有积极意义。
关键词:消防救援;无人车;结构设计;仿真分析
目录
第1章 绪论 5
1.1研究背景及目的 5
1.2国内外研究现状 6
1.2.1国外研究现状 6
1.2.2国内研究现状 7
1.3研究内容与方法 9
第2章 消防救援无人车方案设计 11
2.1工况分析 11
2.2 整机结构方案设计 11
2.2.1动力源系统 12
2.2.2履带式行走系统 12
2.2.3灭火系统及输水系统 13
2.3 工作原理阐述 14
第3章 关键部件设计 16
3.1车架结构设计 16
3.2履带计算 16
3.2.1牵引性能计算 16
3.2.2转向最大驱动力矩的分析与计算 18
3.3承重轮设计 22
3.3.1 设计依据与核心要求 22
3.3.2材料选择与结构设计 23
3.3.3关键参数计算与强度校核 23
第4章 传动及水炮部件设计 26
4.1电机设计计算 26
4.2减速器设计选型 27
4.3水炮组件的结构设计 28
4.3.1炮头设计计算 29
4.3.2回转台设计计算 29
4.3.3回型管设计计算 30
4.3.4云台固定座设计计算 30
4.3.5 摄像头视场覆盖计算 31
第5章关键零部件有限元分析 32
5.1 有限元单元法概述 32
5.2 ANSYS软件介绍 32
5.3 模型简化 33
5.4 有限元模型生成 33
5.5 网格划分 34
5.6 材料设定 34
5.7 约束载荷施加 35
5.8 结果分析 36
结论 38
致谢 40
参考文献 41
说明书
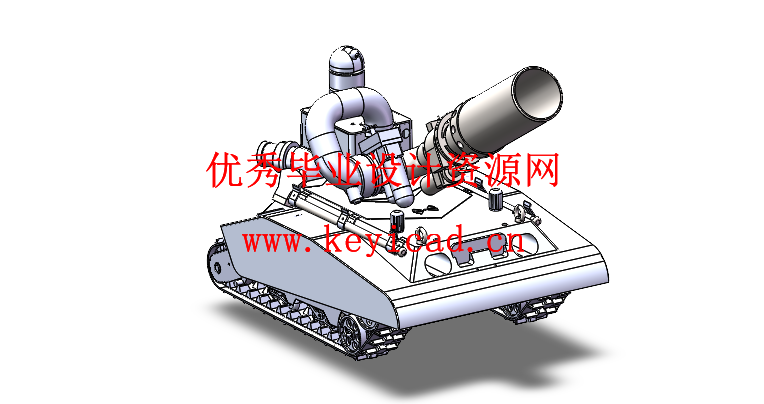
三维模型
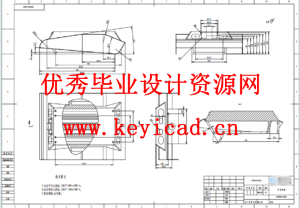
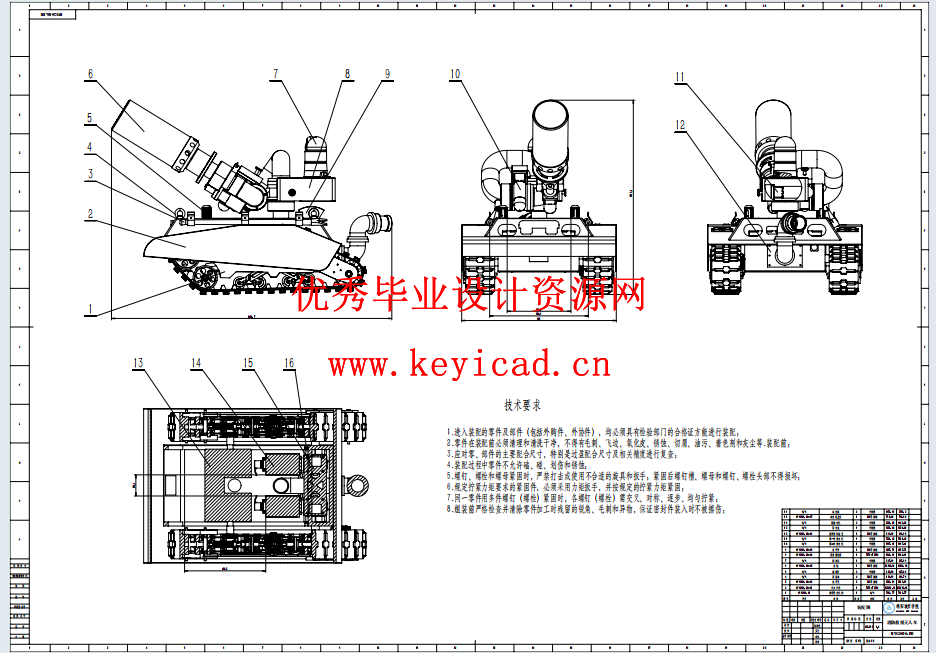
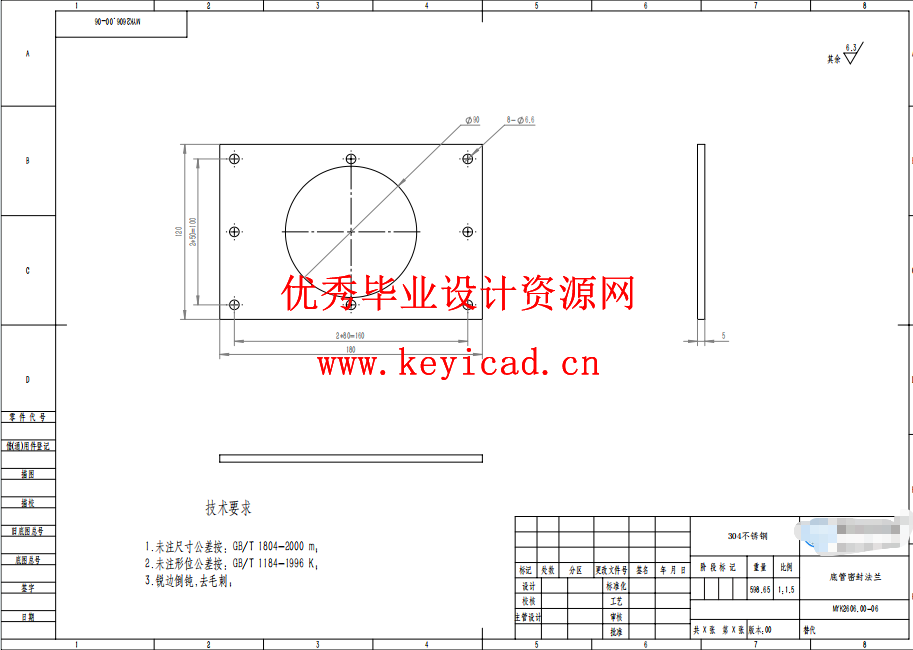
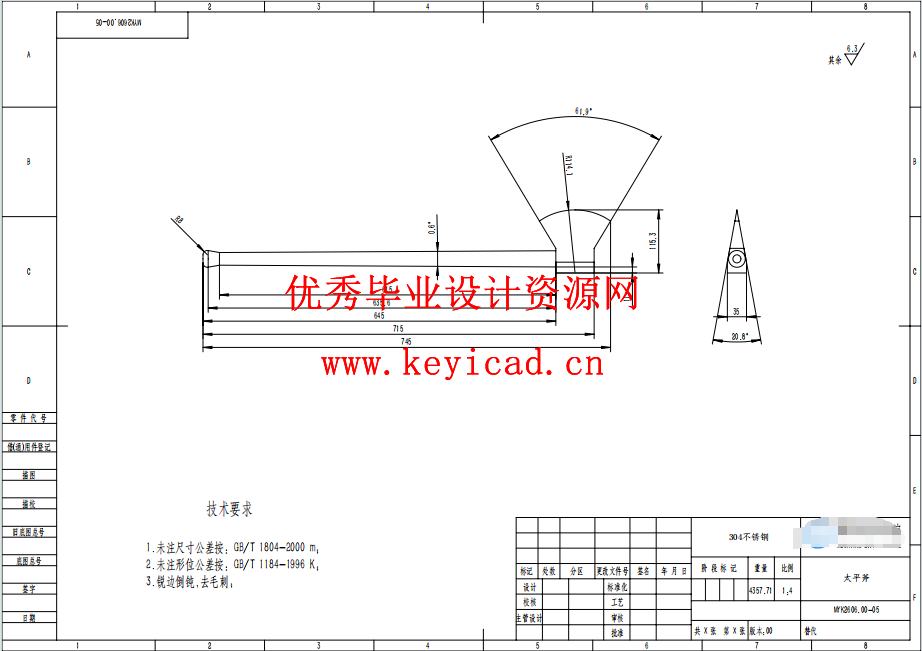
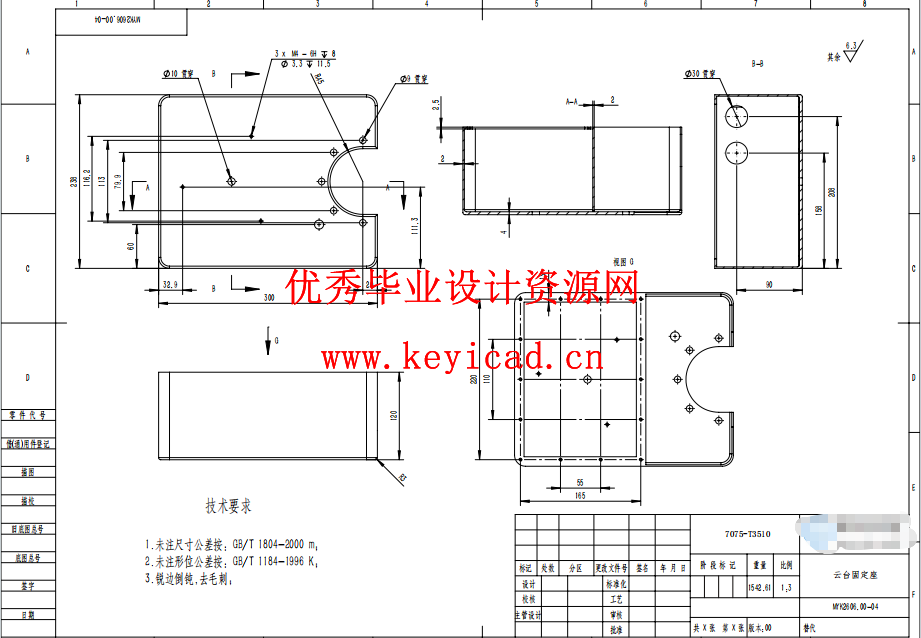
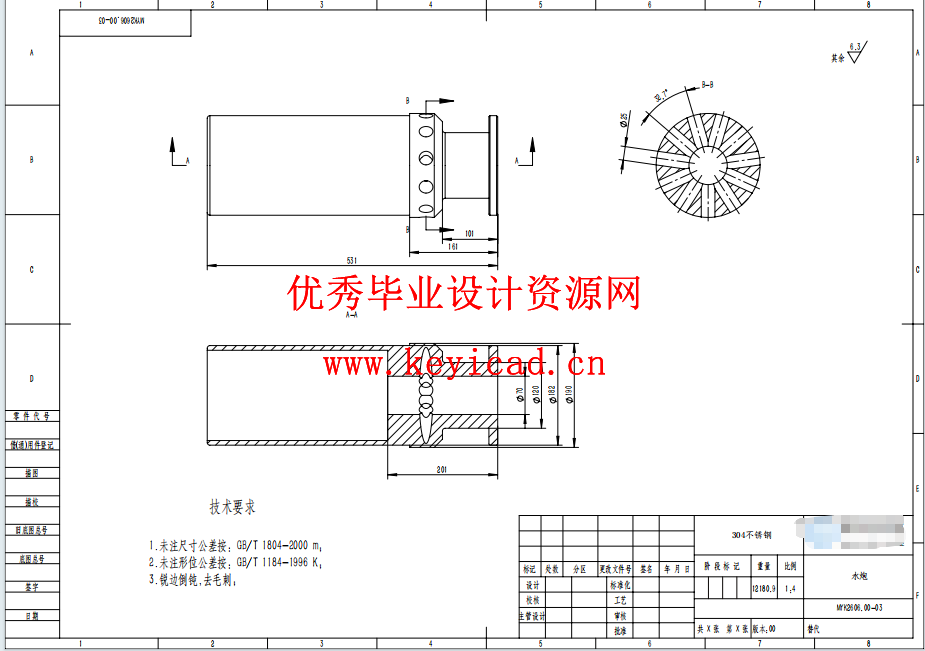
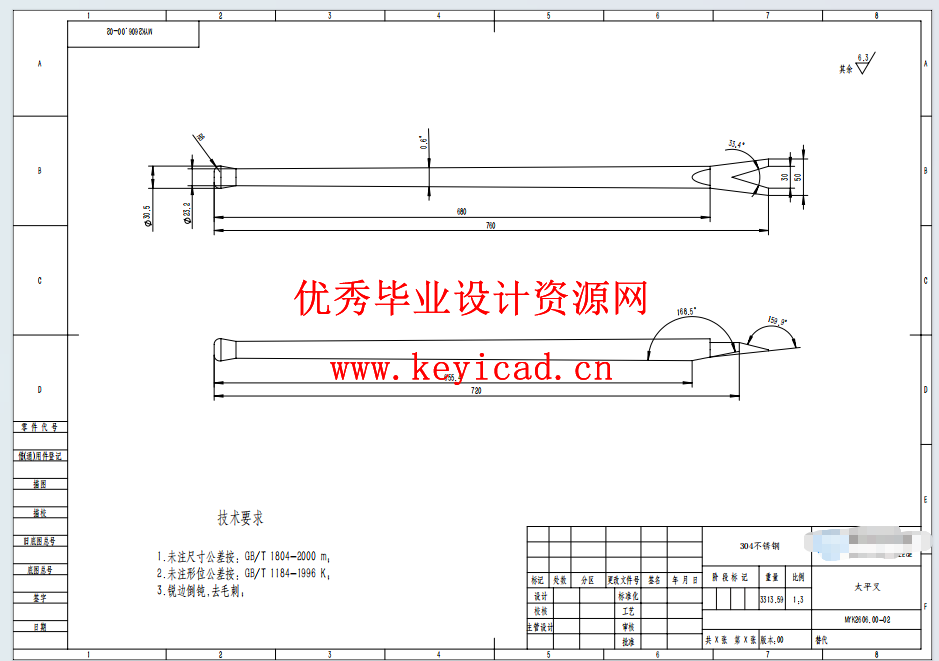
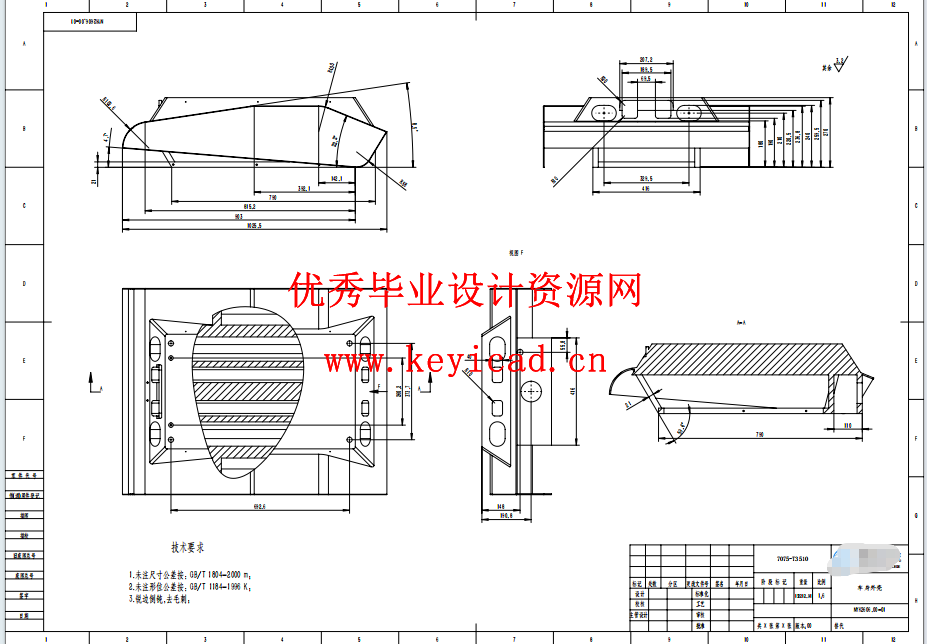
CAD图纸
文件列表