摘要
针对花椒人工采收存在的劳动强度大、效率低及成本高等问题,本研究提出了一种新型花椒采摘机械手结构设计方案,旨在实现机械化采收,提升作业效率与质量。通过系统分析花椒种植农艺特点及机械采收技术要求,明确了机械手需满足尺寸适应性强、采摘精度高、果实损伤率低的核心指标。本研究确定了以二自由度机构为核心的设计方案,包括由舵机驱动的齿轮-齿条式开合机构与步进电机控制的滚珠丝杠进给装置,可完成精准夹持与往复捋摘动作。
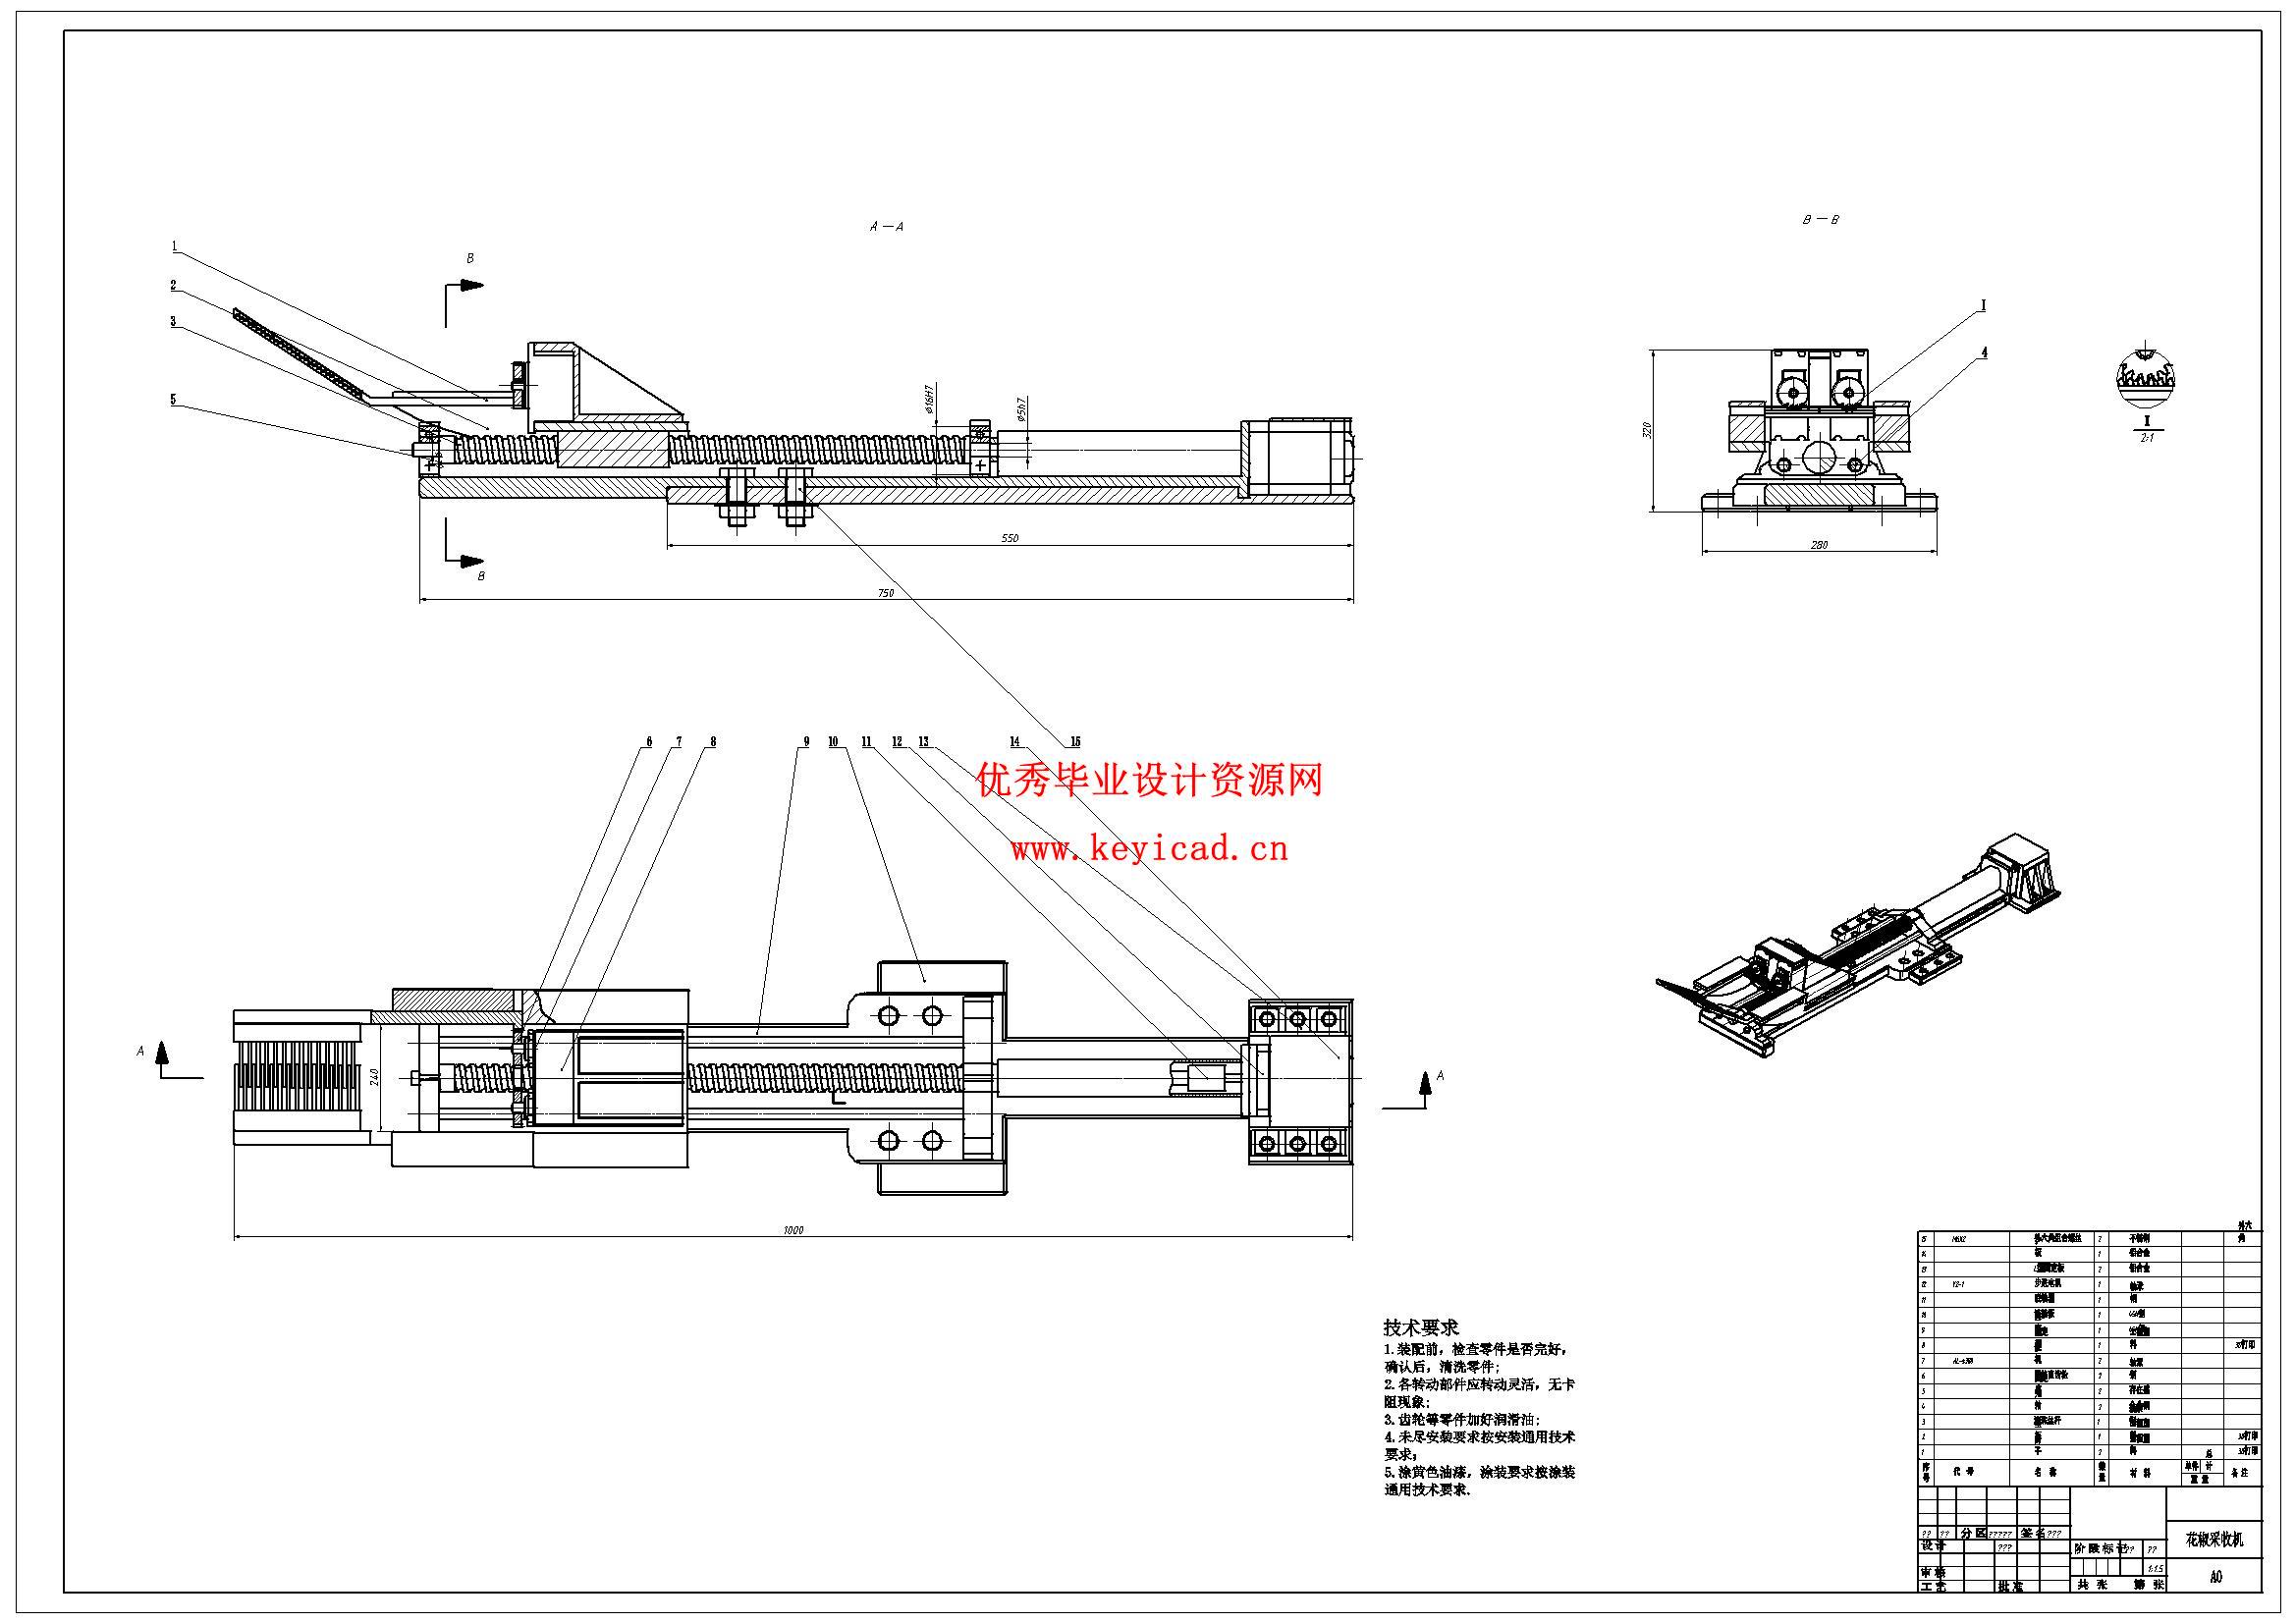
在结构设计方面,完成了开合机构与进给装置的详细参数计算与零部件选型。开合机构采用直齿轮传动实现筛片60mm行程的开合运动,进给装置通过滚珠丝杠带动执行部件实现600mm的有效进给行程。利用UG软件建立了机械手三维模型,并进行了虚拟装配与干涉检查,确保了结构合理性与运动可行性。
为进一步验证设计性能,基于UG多体动力学模块进行了运动仿真分析。仿真结果表明,该机械手运动平稳、轨迹准确,能够实现预期采摘动作,采收效率可达每分钟5束,满足花椒机械化采收的作业要求。本研究为高效低损伤花椒采收装备的开发提供了有效的设计方法与理论依据。
关键词:花椒采收机;结构设计;模型绘制
目录
1 绪论 1
1.1 课题研究背景 1
1.2课题研究意义 2
1.3国内外研究现状 2
1.4 主要研究内容 6
2 花椒采摘机械手的设计要求 7
2.1花椒采摘装置的尺寸参数 7
2.2设计要求与预计性能 8
2.3 花椒采摘装置的结构设计 9
2.4 花椒采摘装置的组成 10
3 花椒采摘装置设计计算 10
3.1 花椒采摘装置的总体结构 11
3.2 开合机构设计 12
3.3 进给装置设计 15
3.4履带计算 20
3.5电机设计计算 21
3.6电动推杆设计 22
3.7滚珠丝杠设计计算 23
3.8 花椒采摘装置三维模型绘制 28
4 花椒采摘机静力学分析 29
4.1有限元模型简化 29
4.2 材料选择 30
4.3 网格划分 31
4.4 约束载荷施加 31
4.5 结果分析 32
5 结论 33
参考文献 35
附录 37
致 谢 41
说明书
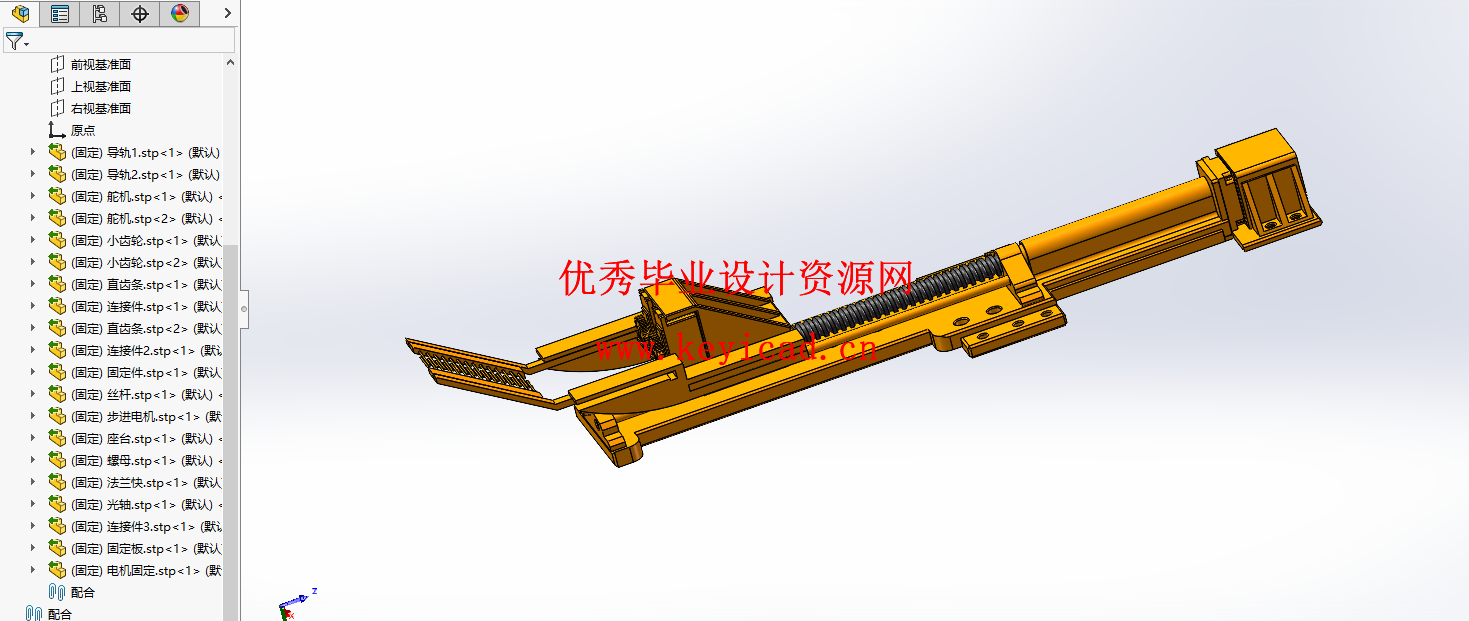
三维模型
CAD图纸
文件列表