摘要
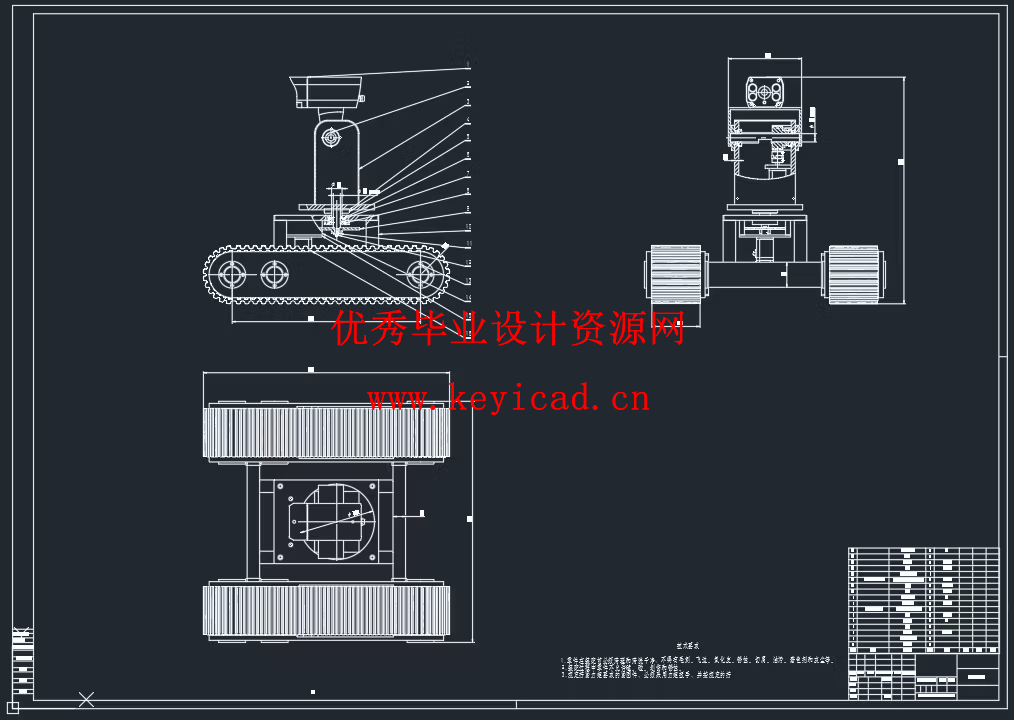
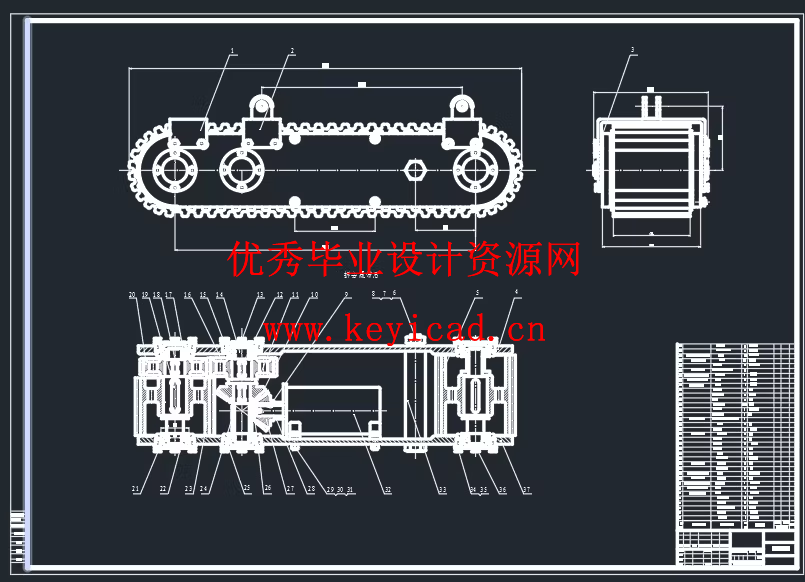
本文主要研究了煤矿井下巡检机器人的结构与控制设计。针对煤矿井下环境复杂、危险性高的特点,设计了一种能够适应井下环境的巡检机器人结构,并采用先进的控制算法实现对其运动的精准控制。通过对机器人的结构进行优化设计,提高了机器人在狭窄通道和恶劣环境下的机动性和稳定性,同时保证了机器人的巡检效率和安全性。
实验结果表明,所设计的煤矿井下巡检机器人具有良好的运动性能和控制精度,可以有效应对煤矿井下的巡检任务,提高工作效率并降低巡检人员的安全风险。这一研究成果对于提高煤矿安全生产水平具有重要意义。
关键词:煤矿井下;巡检机器人;结构设计;控制系统
目录
摘 要
Abstract
1 绪论
1.1 研究背景及目的
1.2 国内外研究现状
2 煤矿井下巡检机器人的总体结构设计
3 俯仰回转机构的详细设计
3.1 回转机构的设计
3.1.1 电机的选择
3.1.2 关于轴的设计
3.1.3 驱动电机的校核
3.2 俯仰机构的设计
3.2.1 蜗轮蜗杆选择的材料
3.2.2 强度计算
3.2.3 关于齿面强度的详细计算校核
3.2.4 校核齿根的强度
4 履带驱动机构的设计计算
4.1 材料的选用
4.2 主轴的确定
4.3 进给丝杠螺母的分析计算
5 行走机构的设计计算
5.1 带轮的设计
5.2 履带的设计
5.3 锥齿轮设计
5.4 轴 Ⅰ 的设计和校核
5.5 键的校核
6 控制以及检测相关设计
6.1 烟雾与温度测量
6.2 瓦斯测量
6.3 音频采集
6.4 防撞电路
参考文献
致 谢
说明书
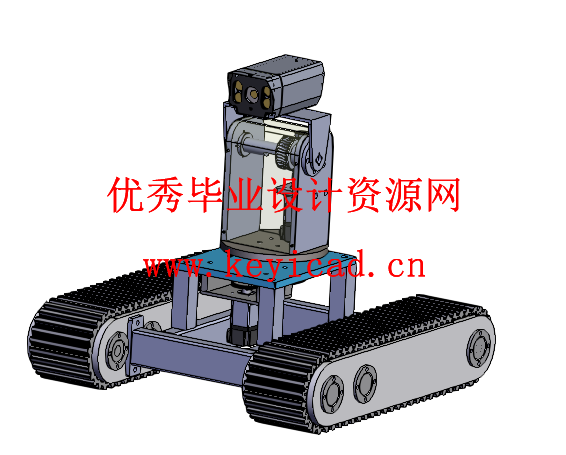
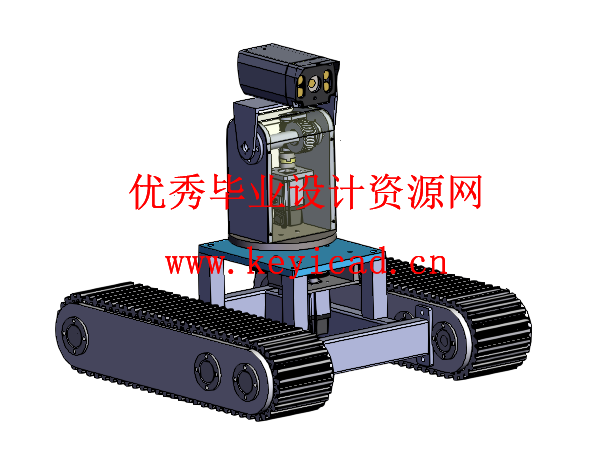
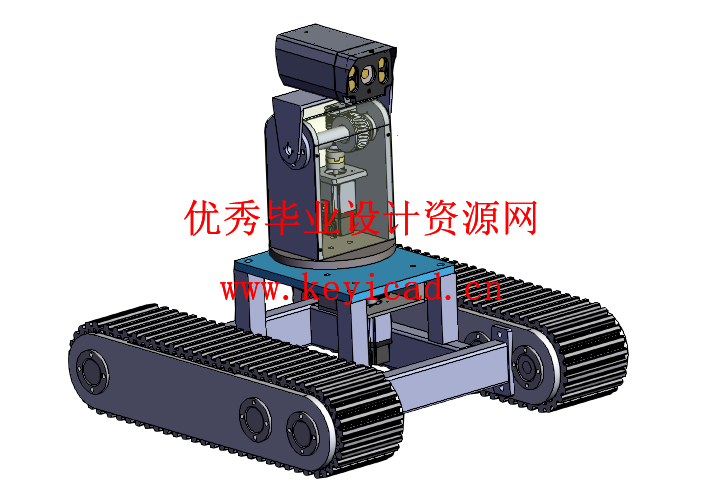
三维模型
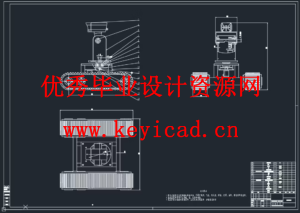
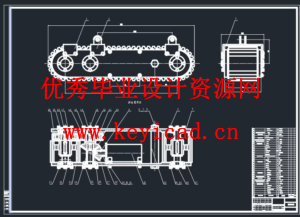
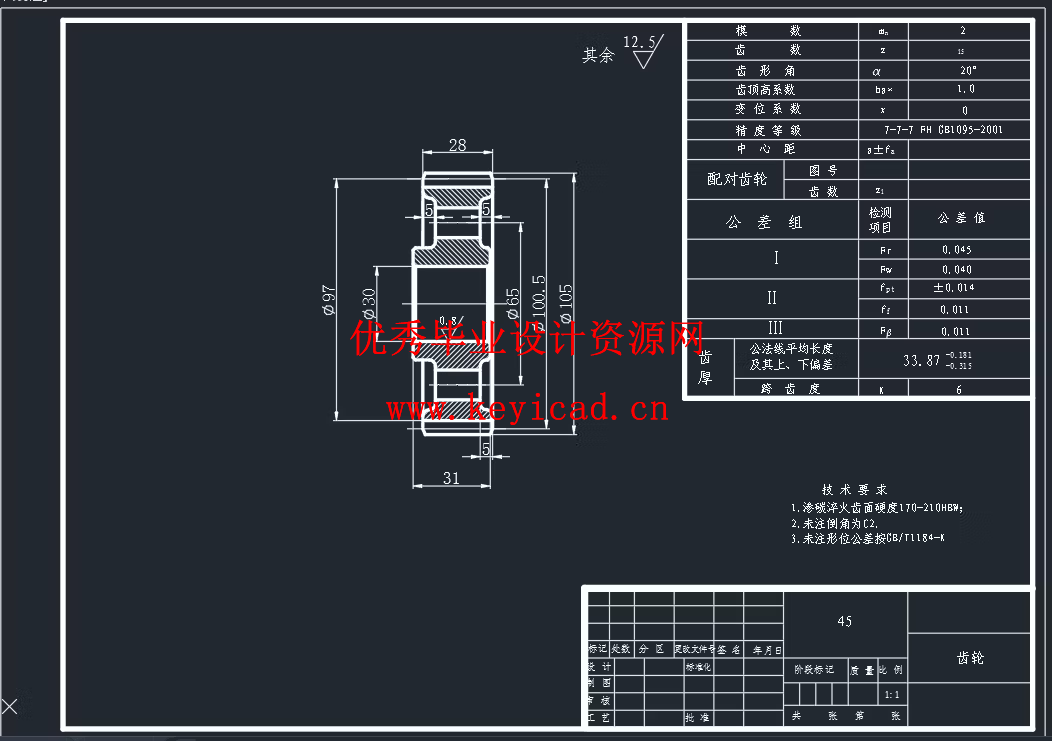
CAD图纸