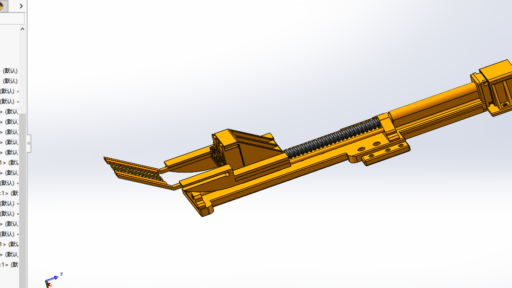
摘要 针对花椒人工采收存在的劳动强度大、效率低及成本高等问题,本研究提出了一种新型花椒采摘机械手结构设计方案,旨在实现机械化采收,提升作业效率与质量。通过系统分析花椒种植农艺特点及机械采收技术要求,明确了机械手需满足尺寸适应性强、采摘精度高、果实损伤率低的核心指标。本研究确定了以二自由度机构为核心的设计方案,包括由舵机驱动的齿轮-齿条式开合机构与步进电机控制的滚珠丝杠进给装置,可完成精准夹持与往复捋摘动作。在结构设计方面,完成了开合机构与进给装置的详细参数计算与零部件选型。开合机构采用直齿轮传动实现筛片60mm行程…
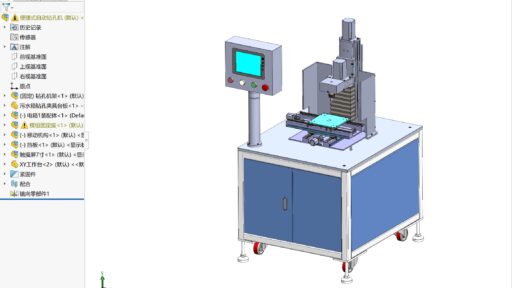
摘要 钻孔加工是机械制造领域应用最广泛的基础工艺,占整体金属切削加工总量的 30% 以上,其加工精度与效率直接影响终端产品质量。传统普通钻床依赖人工操作,存在定位误差大、加工效率低、劳动强度高的缺陷,而高端数控钻孔机床采购与维护成本高昂,难以适配中小微企业的生产需求。当前国内相关研究多聚焦大型专用设备或单一特定零件加工场景,针对通用型简易自动定位钻孔机床的系统性设计仍存在空白。本研究通过多方案对比论证确定整机核心技术路线,采用理论计算与性能校核结合的方法完成主轴系统、Z轴模组、XY工作台与机架的详细设计,选用西门子…
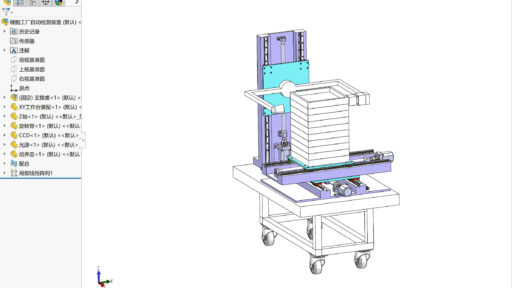
摘要 随着生物制药、细胞治疗与合成生物产业的高速发展,细胞工厂作为生物制造的核心生产载体,其规模化、标准化生产已成为行业发展的核心趋势,对细胞培养过程的质量监控提出了严苛要求。传统细胞工厂检测依赖人工取样与离线生化分析,存在外源污染风险高、检测效率低、数据滞后性强、人为误差大等固有缺陷,无法适配高通量、连续化生产的实时监控需求。开发非侵入、高精度的自动化检测系统,已成为突破生物制造产业化瓶颈的关键方向,具备重要的工程应用价值。本文针对细胞工厂的自动化检测需求,完成了自动检测系统的全流程设计与开发。通过多方案对比论证…
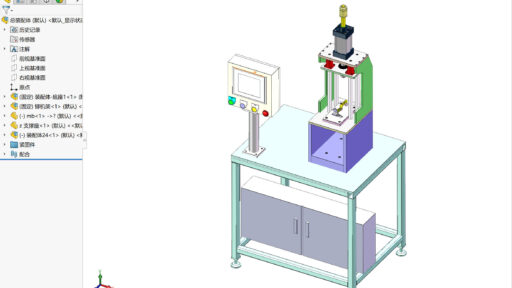
摘要 随着汽车产业智能化、电动化转型的持续推进,发动机电控系统核心零部件的装配质量与生产效率,成为决定汽车整车性能与市场竞争力的核心要素。凸轮轴位置传感器作为发动机电控系统的关键感知元件,其连杆装配精度直接影响传感器信号采集的准确性与工作稳定性,进而决定发动机喷油、点火正时的控制精度。当前该类传感器连杆装配环节仍存在人工操作占比高、传统设备适配性差、装配精度与一致性不足等问题,难以满足汽车零部件规模化、高精度的量产需求,亟需研发专用自动化精密压入设备实现装配工艺升级。本文以汽车凸轮轴位置传感器连杆的量产装配需求为核…
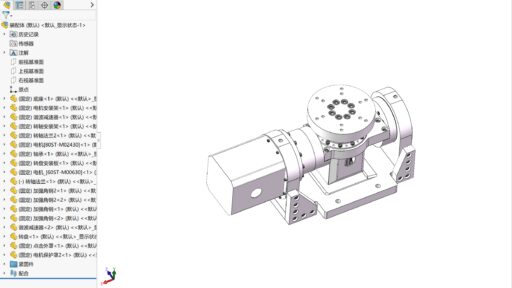
摘要 在航空航天、光电跟踪、惯性导航等高端装备领域,轻型双轴速率位置转台作为实现姿态模拟、精度标定与目标跟踪的核心支撑部件,其性能直接决定了整个系统的运行可靠性与测试精度。随着现代装备向小型化、轻量化、高精度方向快速迭代,传统转台普遍存在的重量过大、结构刚性不足、动态响应性能不佳等问题日益凸显,难以满足便携式测试设备与小型化光电系统的应用需求,因此开展兼顾轻量化与高精度的双轴转台结构设计研究具有重要的工程价值。本文围绕轻型双轴速率位置转台的结构设计展开系统研究,首先结合工程应用需求明确了核心设计指标,通过对比分析主…
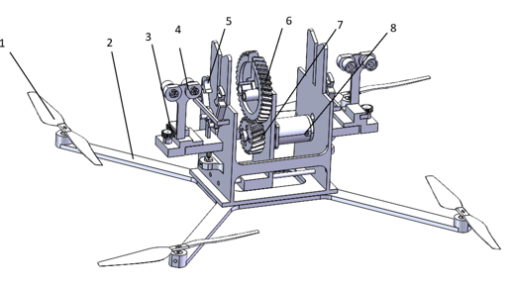
摘要 随着我国新型电力系统加快建设,特高压输电、城乡配电网、智能变电站覆盖范围持续扩大,电网运维保障对供电连续性、作业安全性的要求不断提升,高空带电作业已成为保障电网不间断供电的核心手段。传统电力高空带电作业完全依赖人工登塔、上线操作,属于特级高危特种作业,作业人员面临高空坠落、触电灼伤、强电磁辐射、极端温湿度和强风干扰等多重安全威胁,恶劣天气、复杂地形下无法开展作业,且人工作业耗时久、标准化程度低、人员培养周期长、用工成本逐年攀升,已难以适配大规模、高频次、全天候电网运维需求。在工业机器人技术、智能感知技术、绝缘…
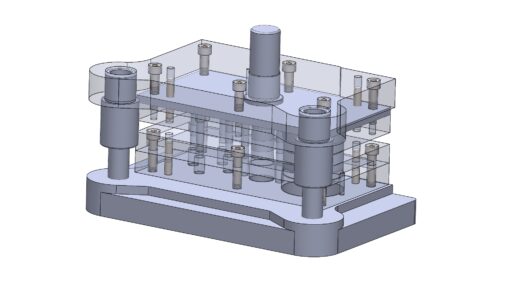
摘要 法兰盘作为机械制造领域不可或缺的基础连接零件,广泛应用于汽车、航空航天、石油化工、能源装备及通用机械等行业,主要承担管道连接、设备固定及载荷传递等核心功能,其尺寸精度、表面质量与成形稳定性直接决定整机装配精度和运行可靠性。随着制造业向高精度、高效率、低成本、绿色化方向转型升级,传统单工序模具生产法兰盘的模式存在工序分散、生产周期长、材料利用率低、产品一致性差等弊端,已难以满足现代化大批量生产需求。连续模(级进模)作为一种集成化高效冲压模具,可在一副模具内通过多个工位依次完成落料、冲孔、弯曲、翻边等多道工序,凭…
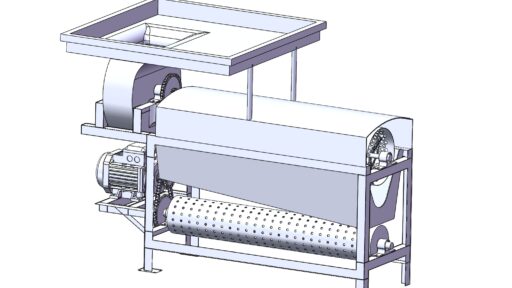
摘要 打瓜作为我国西北主产区重要的经济作物,其加工过程中的破皮取籽环节直接影响瓜籽品质与产业效益。传统加工方式多依赖人工或半机械化作业,普遍存在效率低、破损率高、分离不彻底等问题,难以满足规模化、标准化加工的发展需求,严重制约了打瓜产业的提质增效。因此,研发一款适配打瓜物料特性、可实现高效低损破皮取籽的专用设备,对于推动打瓜产后加工机械化升级具有重要的现实意义。本文以打瓜破皮去籽一体化加工为目标,完成了机构的总体方案设计与关键部件开发。首先结合工况需求,确定了 “螺旋刀组切削式破皮 + 双滚筒螺旋式过滤清洗” 的总…
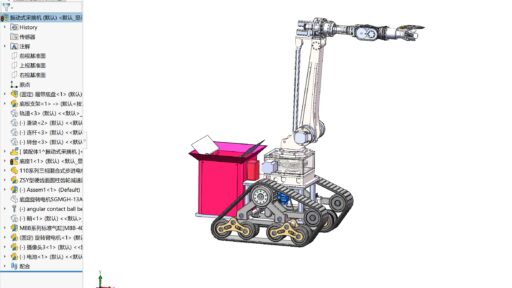
摘要 随着设施农业的快速发展,我国草莓种植规模持续扩大,已成为高附加值的重要经济作物。但草莓成熟周期集中、保鲜期短,且目前采收仍以人工为主,存在劳动强度大、作业效率低、用工成本高、果实损伤率难以控制等问题,季节性用工短缺更是严重制约产业稳定发展。现有大型采摘设备难以适配国内大棚垄作模式,小型器械功能单一、实用性不足,因此研发适配中小型种植场景的自动化草莓采摘机器人,对缓解用工压力、提升采收效率、推动设施农业机械化升级具有重要意义。 本文针对温室高架垄作草莓的采摘需求,完成了模块化草莓采摘机器人的整体结构设计与性能校…

摘要 作为一类集高强度、耐高温、高耐磨于一体的新材料,金属基复合材料由于具备良好的技术性能,所以对于航空航天、新能源汽车产业具有十分重要的应用前景和发展潜力。其中,粉末冶金成形工艺因其具有明显的成本效益和实用性而受到人们的重视,也渐渐成为生产高性能材料的主要途径。传统的粉末冶金设备在实际使用时存在送粉分布不均、压制压力不稳定和坯体密度难于均匀等问题,这些问题一方面影响产品的质量,另一方面也严重限制了它的工业大规模生产。对于以上问题,本文主要研制出一种适合于金属基复合材料生产使用的新型专用粉末冶金成型设备,在保持设备…