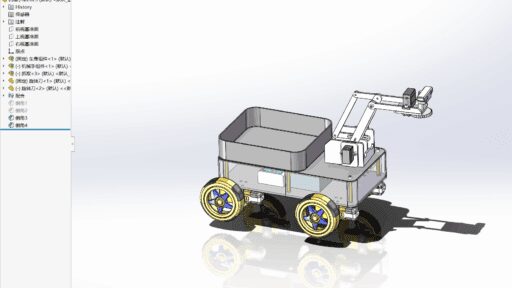
摘要 随着工业化的深入发展,对各类设备和结构的安全检测需求日益增长,特别是在核工业、石化、建筑行业等领域,容器、树木、建筑外墙等结构的检测工作不仅繁重,而且往往伴随着高风险。传统的人工检测方式存在效率低、安全性差等问题,因此,研发一种能够自主在壁面上移动并进行检测的小型修剪检查机械臂显得尤为重要。 本研究针对容器树木内部壁面检测的特殊需求,设计了一种小型修剪检查机械臂。设计包括机械臂本体、视频检查、异物修剪、磁吸附爬行等模块。该机械臂采用了轻质高强度材料作为主体结构,以确保其在壁面上的灵活移动和稳定吸附。异物修剪功…

摘要 针对普通电灯开关按钮的注塑模具设计需求,本研究以提升生产效率与产品质量为核心目标,系统开展了塑件结构分析、材料成型特性研究及模具结构创新设计。通过综合运用现代注塑成型技术,结合ABS材料的物理化学特性,提出了一套兼顾工艺可行性与经济性的模具设计方案,为同类精密塑件的模具开发提供了理论依据与实践参考。 研究基于塑件功能特征与使用场景,完成了模具的模块化架构设计。采用侧浇口进料系统与推杆式顶出机构,实现了一模四腔的高效成型与自动化脱模;通过平衡式分流道布局与冷却水道优化设计,有效控制了成型过程中的温度梯度与收缩变…

摘要 针对新能源汽车轻量化制造对超大型压铸装备的技术需求,本研究提出基于四缸同步锁模与双闭环压射控制的530-T压铸机创新设计方案。通过模块化框架结构与智能液压系统的协同优化,突破传统压铸机在锁模精度与动态响应方面的技术瓶颈,构建了面向高复杂度结构件成型的高效压铸装备体系,有效解决了大尺寸薄壁件成型过程中的飞边缺陷与内部气孔问题,填补了国产8000T级压铸装备的技术空白。研究采用多物理场耦合仿真与数字孪生技术,建立压射系统动态特性模型,开发出具有自主知识产权的智能压射控制算法。经实验验证,该设备锁模机构刚度提升15…

摘要 本研究针对医用导管等微管制品高精度成型需求,开展单腔微管挤出模具设计。基于微管几何参数(内径 1mm、外径 1.6mm),确定芯棒外径 1.3mm、口模内径 1.9mm、压缩角 49° 及定型段长度 6.6mm,构建二维轴对称流道模型。采用四边形网格划分,定型段与壁面区域局部加密,生成 4690 个网格单元,为数值仿真提供几何基础。基于 PolyFlow 软件进行稳态等温流动仿真,设定非牛顿流体剪切稀化模型(Cross 模型),分析压力场、速度场分布。结果表明,压缩段压力梯度显著,定型段流动稳定,验证流道结构…
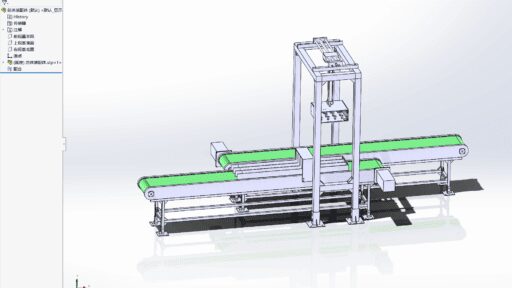
摘要 本设计以瓶装饮料装箱机构为研究主题,目的是设计并开发一种高效、自动化的装箱设备,以满足饮料生产线的快速装箱要求。首先,论文指明了研究的目的和意义,指出了在当前饮料行业快速发展背景下,自动化装箱机构对于提高生产效率、降低人工成本的作用。通过对国内外发展现状的研究,总结了现有装箱机构的优缺点,并提出了主要研究内容及关键问题。在总体方案设计阶段,明确了自动装箱装置的运动要求,确定了气动式机械手机械结构。进行了详细的结构设计与分析,包括吸盘系统、竖直气缸、横向气缸以及气泵的选择与配置。通过对各部件的原理、负载估算及选…
摘要 针对传统冲床送料效率低、定位精度不足的问题,本研究提出了一种自动下料冲床的优化机械结构设计方案。以辊轴式送料机构为核心,通过曲柄摇杆与曲柄滑块的复合驱动系统,实现送料动作与冲压行程的精确同步。设计中重点优化了上下辊轴直径匹配与压紧装置,采用板簧式柔性夹持与撞杆式抬辊机构,兼顾材料保护与送料稳定性;结合棘轮机构控制间歇送料节奏,并完成齿轮传动系统、轴系及轴承的强度校核,确保关键零部件的可靠性。此外,通过润滑系统优化与密封设计,显著提升了设备使用寿命与维护便捷性,形成了一套高效、稳定的自动化冲压解决方案。 研究成…
摘要 本次毕业设计围绕不锈钢管校直机的结构设计与优化展开,重点研究其校直机理、机械结构及液压系统集成方案。校直机主要由输送机构、校直执行机构、液压驱动系统及检测反馈单元组成。首先,基于弹塑性力学理论建立弯矩-曲率数学模型,分析钢管校直过程中的弹区比与压下量关系(误差控制≤0.1mm/m),推导校直力计算公式(最大载荷120kN);其次,对校直机主机结构进行模块化设计,通过有限元分析校核上横梁刚度(挠度<0.05mm)与强度(安全系数>3.5),优化立柱连接结构(螺栓预紧力偏差<5%);液压系统采用比例阀闭环控制(压…

摘要 21世纪是网络经济时代,计算机和网络技术的飞速发展,对传统的商品交易形式和流通方式产生了极大地影响。随着人们对信息的获取方式和获取途径的改变,对传统的书店的销售和管理模式带来挑战,建立相应的网上书店显得尤其必要。网络书店销售管理系统使用JSP技术、采用Access做系统后台数据库,Dreamweaver为网页制作工具而开发的。论文首先阐述了国内外网上书店的发展与现状,在对网上书店进行综合分析的基础上,结合系统开发技术,明确了系统需求,并在此基础上对系统进行了详细的规划设计,确定了系统所具有的前台管理和后台管理…
摘要 本研究针对新能源汽车电动后视镜系统的结构设计进行了深入研究。通过轻量化与高强度结构设计,采用聚碳酸酯基复合材料与碳纤维复合材料,结合拓扑优化技术,显著降低了整体重量并提升了抗冲击强度。同时,设计了高精度调节机构,利用双蜗轮蜗杆驱动与球形铰接螺杆联动,结合弹簧预紧与导向杆稳定结构,实现了镜片的多自由度微调,有效消除了传统机械间隙导致的抖动问题。此外,还集成了智能化温控系统,通过聚酰亚胺薄膜电热膜与PID闭环控制算法,实现了镜面温度的精准调控,显著提升了低温环境适应性。在传动系统与驱动优化方面,完成了关键部件的参…
摘要 固态照明技术的广泛应用对散热器性能提出了更高要求,其散热效率直接影响照明系统的可靠性与能效水平。本研究针对大功率LED照明场景下的热管理难题,通过多尺度热力学分析与结构创新设计,提出了一套分层优化散热器解决方案。研究以热传导路径优化为核心,结合对流换热强化策略,构建了“基础导热层-中间扩散层-外部对流层”三级散热架构,重点突破界面热阻控制、流体边界层扰动及空间利用率提升等关键技术。通过数值模拟与实验验证,系统研究了翅片几何参数、材料热导率及气流组织对散热性能的影响规律,开发了基于仿生学原理的复合型散热结构。设…